2.3月の課題
3.2月の解答
4.4月の授業予告
5.今後の授業スケジュール
6.お知らせ
1. 3月授業まとめ
1.0 <スタートアップ(全コース)>
割愛します。
1.1 <プレプライマリーコース『ロボコング』>
割愛します。


1.2 <プライマリーコース『のびーるハンド』>
割愛します。


1.3 <ベーシックコース『ロボリン君』>
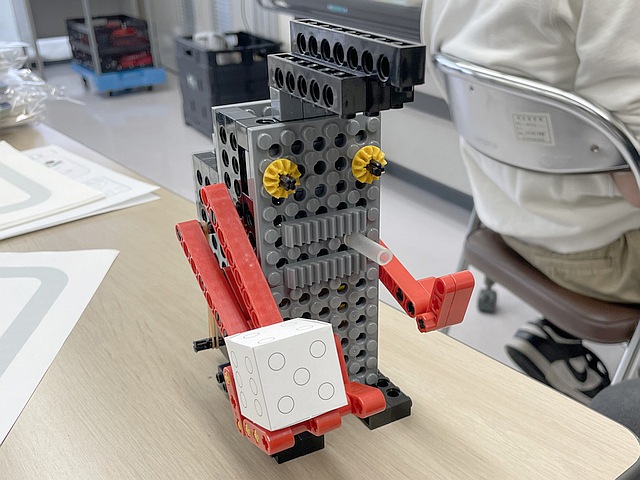
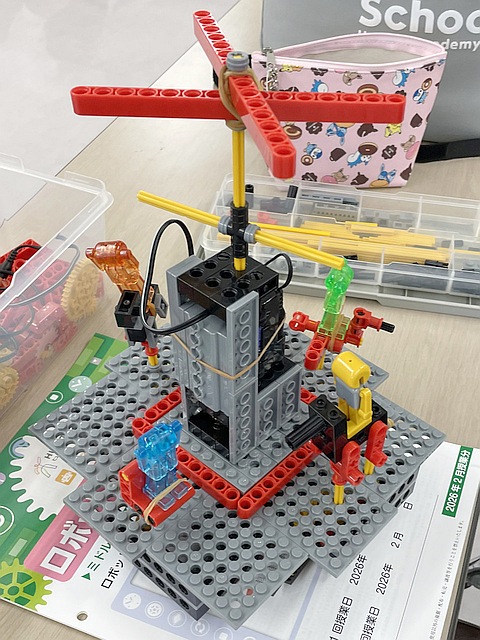
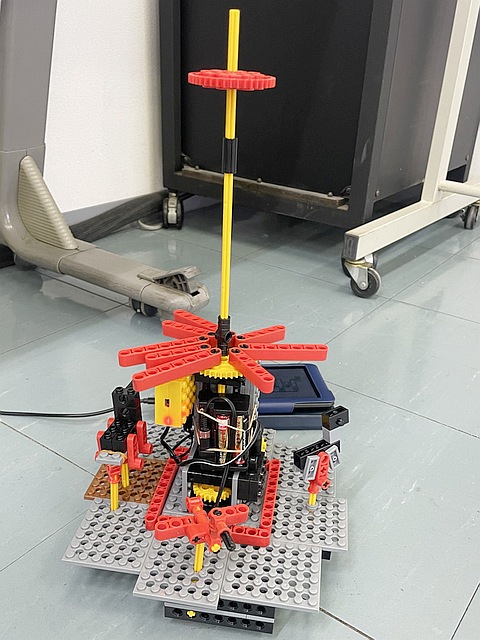
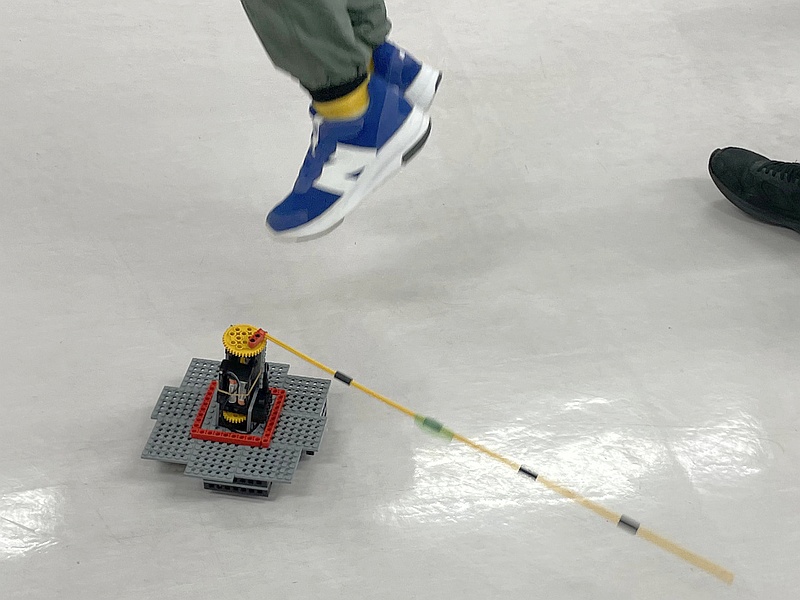
 第5回アイデアコンテスト全国大会(2015年)ミドルコース最優秀賞作品(当時小3)がベースの、ボウリングロボットです。
最優秀賞作品とは言え、書くべきことは特にないです。(このロボットだけは…)
モーター軸が直接、腕(うで)に見立てたLロッドを回すだけですので、ギアトレーンも動力リンクも、何もなし。

デザイン性は秀逸(しゅういつ)ですので、雰囲気(ふんいき)は満点です。
これはもう、ボウリング大会で盛(も)り上がるしかありません。
緊張感(きんちょうかん)を出すべく、先生の司会により全員一斉に投球します。
下記のレギュレーションにて点数を競いました。
1) ピンはピニオンギアうす + シャフト3ポチ
2) ピン数は5本(前2本+後ろ3本のレイアウト)
3) ピン位置はスコアボード前4ポチ分の範囲(はんい)内
4) ボールはマイタギア2個をくっつけた大きさまで(テキストp.14)
5) 2投球×5フレーム、ストライク時は1投球のみ(または2投球にして最高10点)
25点(または50点)満点(*1)近くで優勝する人、1~2点で終わる人など、さまざま。
何ゲームやっても、あまり変わりません。偶然(ぐうぜん)や運だけではないようです。
下記が勝つポイントだったようです。
・投球ロボットが左右に向きを変えられるか(2日目テキスト)
・電池がパワフルか(新しいか、4本よりも5本か)
・ピン同士が離(はな)れているか(くっつけて置くと、後ろのピンが前のピンを支え、倒れにくくなる)
・腕をぐるっと回した後にボールに当てるか(腕の加速を待たず、スイッチONですぐに当てる位置だと、ボールが遅(おそ)くてピンまで届かない)
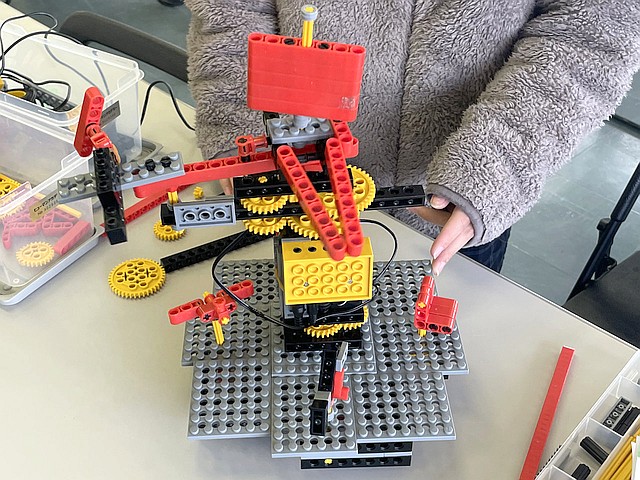
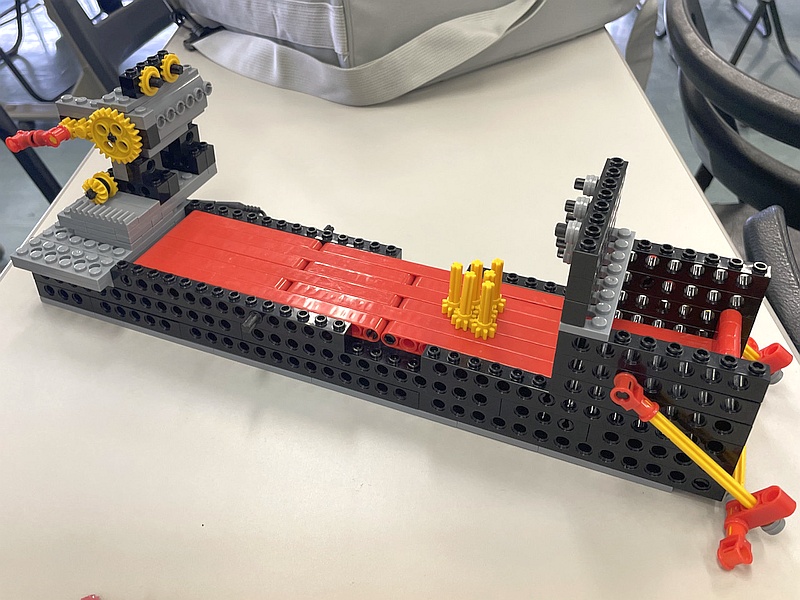 テキスト通りでは満足しない生徒さん向けに、ロボットの腕を高速回転させる改造を提案しました。
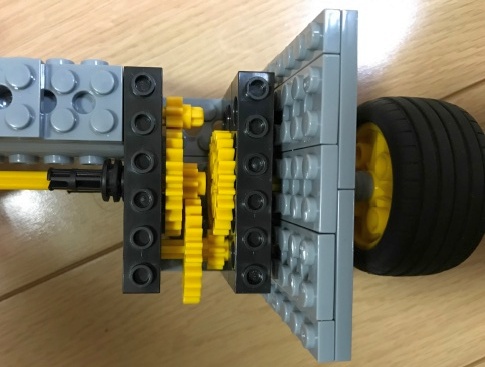
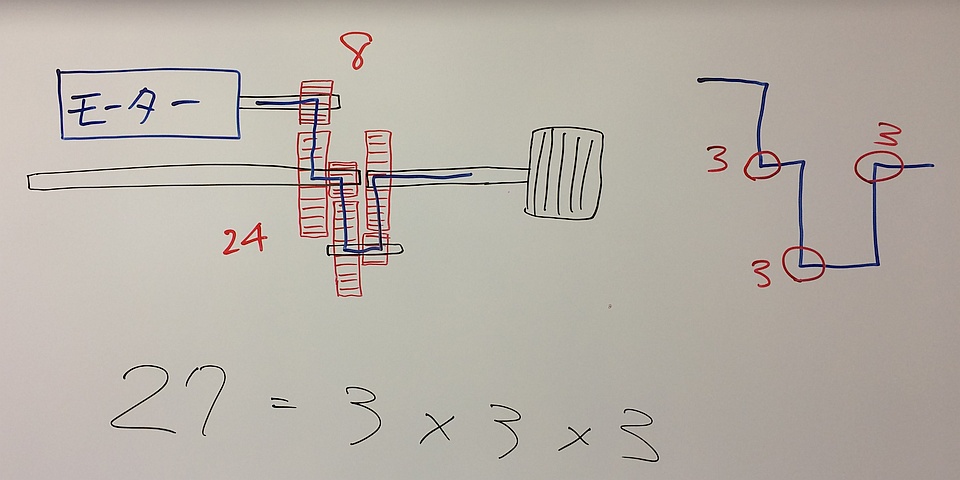
大きいギアM(モーター側)で小さいピニオンギア(腕側)を回すことにより、腕の回転数が3倍になります。
これによりボールの勢いが増(ま)し、ピンを倒しやすくなります。
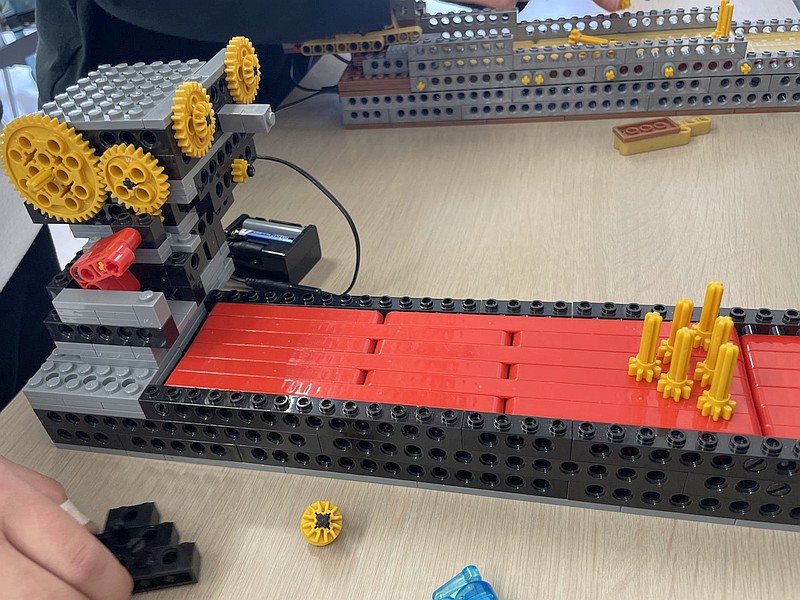
3倍では満足いかず、さらに大きいギアL(モーター側)で小さいピニオンギア(腕側)を回し、腕の回転数を5倍にまで増速(ぞうそく)させる猛者(もさ)も現れました。
あまりのボールの速さに、ボウリングと言うよりレールガンのようでした。
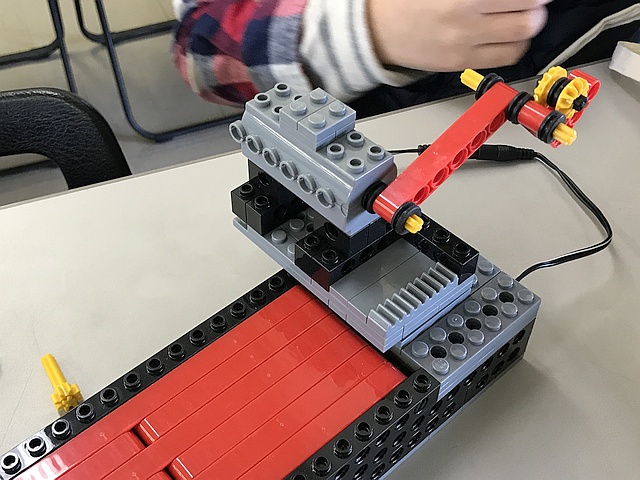 通常、ボーリングの投球は下投げですが、上投げするロボットも過去(かこ)に登場しました。まるで投石器のようです…
ボールをリリースする角度によって着地点が変わるので微妙(びみょう)な調整が必要ですが、当たりさえすれば効果は絶大! 高得点を連発していました。
皆さん、楽しみにしていただけあって、ゲーム中はいつにも増(ま)して、歓喜(かんき)の雄叫(おたけ)びや、ミスを嘆(なげ)く声が飛び交(か)いました。
君たちは、まだまだ、遊び足りないんだね。


*1 本物のボウリングでは、1~9フレームまで2投球、10フレーム目を3投球にして、全ストライク(9フレーム目までストライク9回 + 10フレーム目ストライク3回)で 30点×10フレーム=300点満点です。
このルールに倣(なら)うと、ロボリン君(p.24~)では、5フレームとも2投球、全ストライク(4フレーム目までストライク4回 + 5フレーム目ストライク2回)で 15点×4フレーム + 5フレーム目10点=70点満点とすることもできます。
ストライクを出したフレームでは、次の2投分まで加算した(計3投分の)点数が入り、最高で、本物では10点×3=30点、ロボリン君では5点×3=15点となります。
1.4 <ミドルコース『ステアリングカー』>
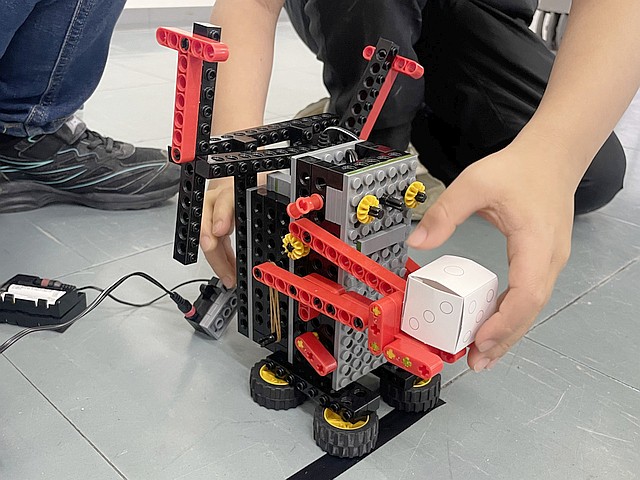
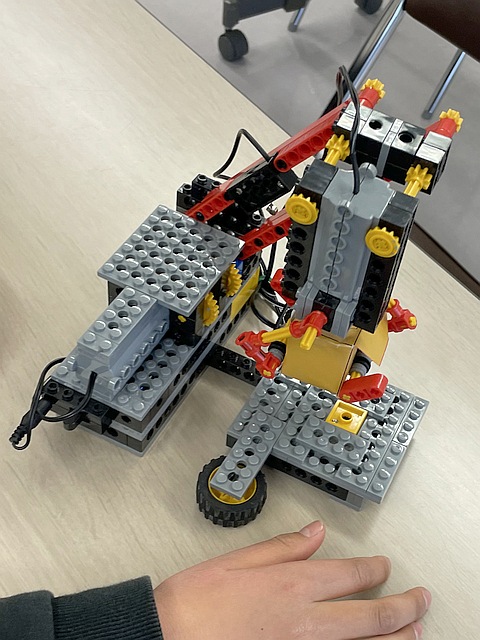
 機械の王道たる、自動車です。ロボット教室の生徒さんなら、絶対に造って欲しい一台です。
しかし、これまで幾度(いくど)となくロボット本体にタイヤ4輪を付けて転がしてきたのに、なぜ今さら“車”なんでしょうか?
そのポイントは曲がる仕掛け(ステアリング)、つまり、ハンドル(英語ではステアリングホイール)を回すと左右の前輪が同期して向き(舵角=だかく)を変えるメカニズムです。
このメカニズムは3点から構成されています。
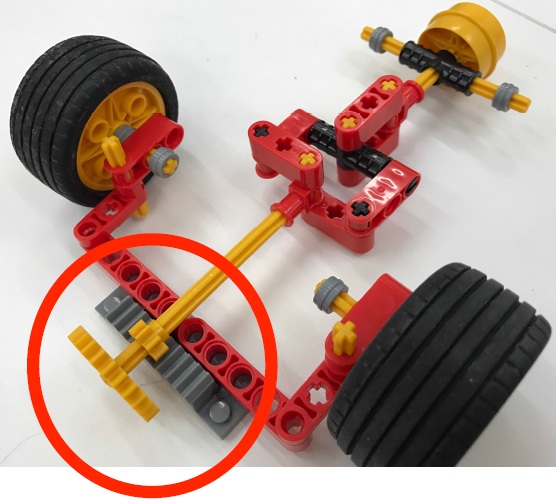 (1) ラック&ピニオン方式
円形のピニオンギアを直線状のラックギアと噛み合わせ、ハンドル操作による回転運動を左右方向の直線運動に変換し、前輪の舵角(だかく)を変えます。
このラックギア(洗濯板みたいなやつ;通じるかな…)は、今までロボット顔面の付け髭(ひげ)くらいにしか利用する機会のなかった人にとっては、初めて日の目を見ました!
これが本来の使い方ですよ!
この仕組みは、プラモデルで自動車を組み立てたことのある人なら知っていたでしょうが(*1)、実車と同じ(*2)です。
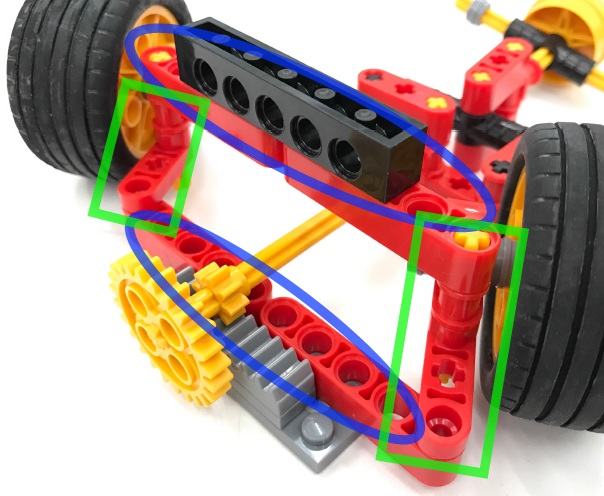 (2) 平行リンク
左右のタイヤの舵角が揃(そろ)う仕組みは、平行リンクと呼ばれる機構です。
左右に動くラックギアが平行リンクの外形を長方形にしたり、それを潰(つぶ)して平行四辺形にしたりしますが、いずれにせよ、4辺は平行のままですね。
 (3) ユニバーサル・ジョイント(自在継ぎ手)
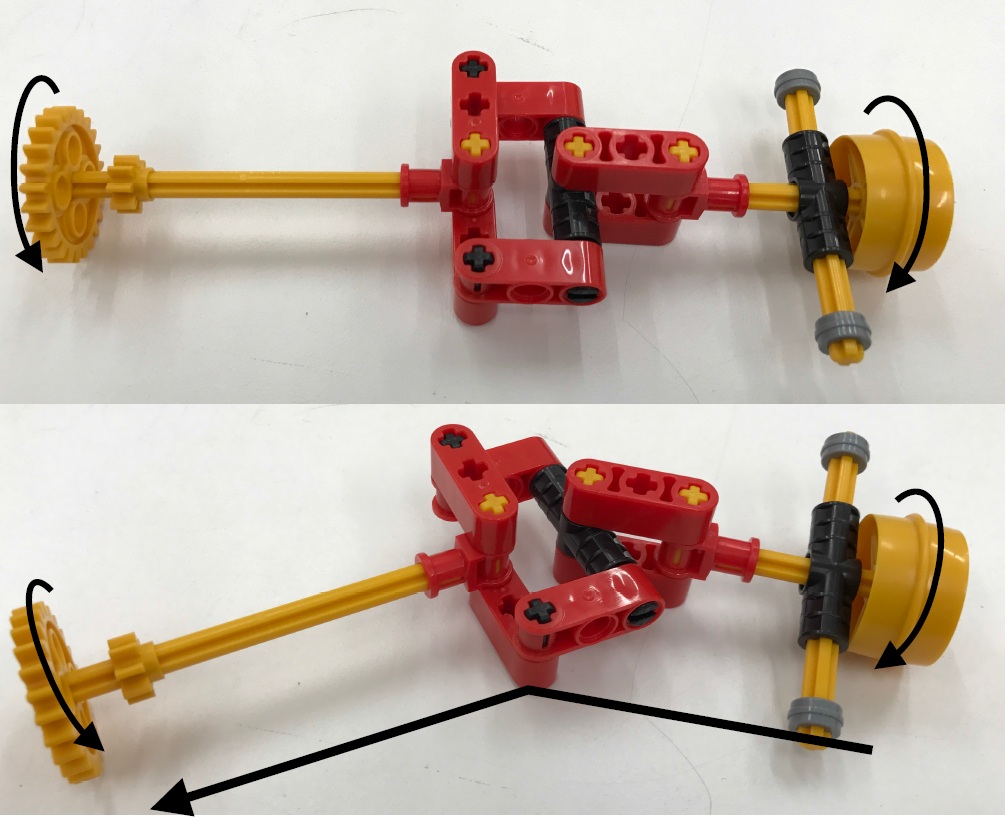
ピニオンギアを回転させるシャフト(水平方向)と、ハンドルを回転させるシャフト(後方斜め上方向)は、同一直線上になく、途中で折れ曲がって接続しています。
ハンドルを上下左右に揺らしても問題なく操舵(そうだ)できます(*3)。
チェーンや多数のギアを介さず、駆動力を数本のシャフト(棒)で遠方の異なる方向に伝達できる点で、これは大発明なのです。
なぜそのようなことができるのか、言葉で説明するよりじっくり観察しましょう(*4)。
 さて、学ぶべき点の多いリアルなモデルカーでしたが、授業最後の競技は“運転技能”。
マリオカートで鍛えてるって言ったって、車庫入れしたこと、ないでしょ?
教習所さながら、狭い角を曲がり、障害物を避け、脱輪にも注意しながら、狭いスペースに縦列(じゅうれつ)駐車や、後ろ向きに駐車するまでの時間を競いました。

操縦性を高め、速く走らせるポイントは以下の通り。
・あまり屈(かが)まずに済むよう、ステアリングシャフトをびよ~んと延長
・電池ボックス/スライドスイッチを延長ケーブルでつないでリモコン化(2日目テキスト)
・アクセルペダル代わりにタッチセンサー(黒)を直列につなぎ、前進⇔後退の切り替え時のみスライドスイッチを操作
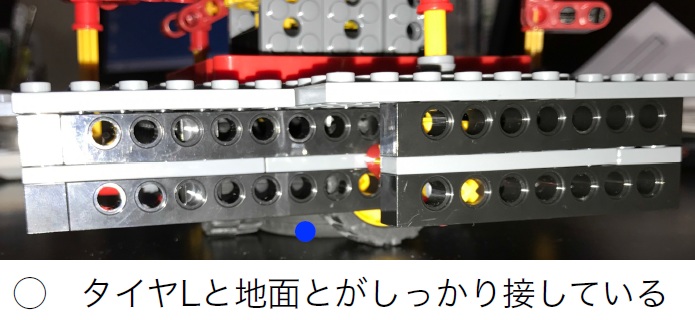
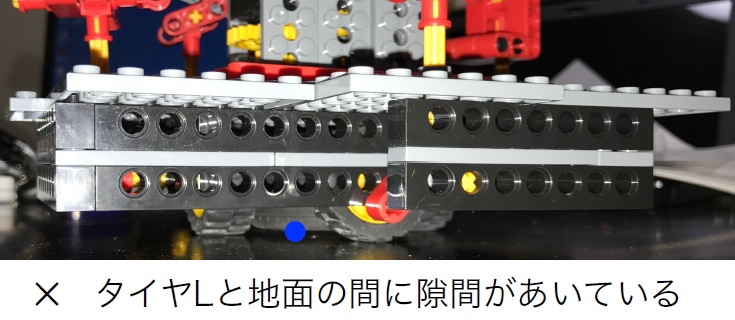
・全長(前後輪の軸間距離)を短く、小回りに(*5)
・直進時のスピードアップに、減速比の緩和(*6)
 やはり、バックでの運転には慣れていないようで、ハンドルの“切り返し”を忘れて同じ場所を行ったり来たり、入れやすいフロント部から突っ込んで、どつぼにはまる例も…。
タイムには数倍の開きがありましたが、崖から落ちずに駐車できただけ命拾いしました!


*1 若者の車離れが叫ばれる昨今、自動車のプラモデル製作経験は少ないようですね…。
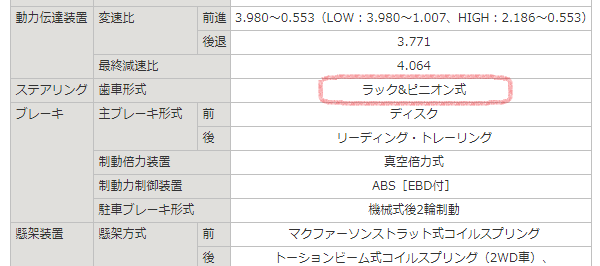 *2 どの自動車カタログにも逐一「ステアリング形式: ラック&ピニオン式」のように書かれています。もう、「その他に一体何があるんだ!?」っていうくらいに。
学んだ仕組みに実感が沸きますので、是非、Webカタログを見てみましょう。
できればお使いの車を検索して。スペック中の諸元表にあります。
<参考> https://www.suzuki.co.jp/car/alto/detail/pdf/detail.pdf
*3 実車でも“チルト・ステアリング”といって、運転者の背丈に合わせてハンドルの上下位置を調整できるようになっているものがあります。
また、サスペンションにより上下に揺れる車輪へエンジン動力を伝えるドライブシャフトにも使われています。
*4 さらに興味が湧いたら、インターネットで調べてみましょう。問題点もあります。
<参考> https://ja.wikipedia.org/wiki/%E8%87%AA%E5%9C%A8%E7%B6%99%E6%89%8B
*5 自動車用語で、「ホイールベースが短いので、最小回転半径が小さい」と言います。
生徒さん自身による、この真っ当なアイデアの体現と効果に驚かされました。
*6 テキストでは1/5(ピニオンギア⇒ギアL)ですが、1/3(ピニオンギア⇒ギアM)等に変えて速くできます。
1.5 <アドバンスコース『ピッキングロボ②』>
《下記を参照下さい》
https://robocobo.sakura.ne.jp/blog/robot/adv1-1803.pdf


1.6 <プロ1年目コース『不思議アイテムI-2③』>
冬タームの最終月を「ウルトラソニックロボット」で仕上げます。
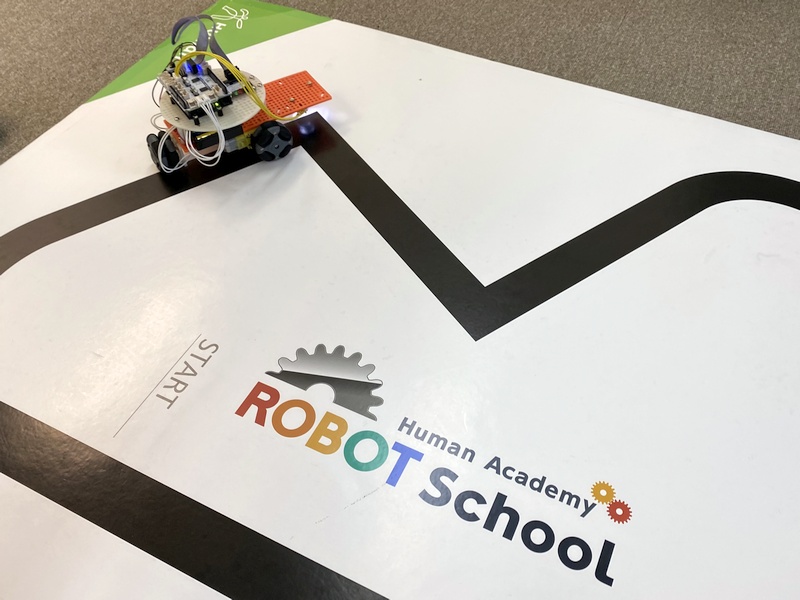
自律型ロボットといえば、障害物や段差を感知して、衝突や落下を回避しながら進むものを先ず想起するのではないでしょうか。
お掃除ロボット『ル○バ』などもそうですね。
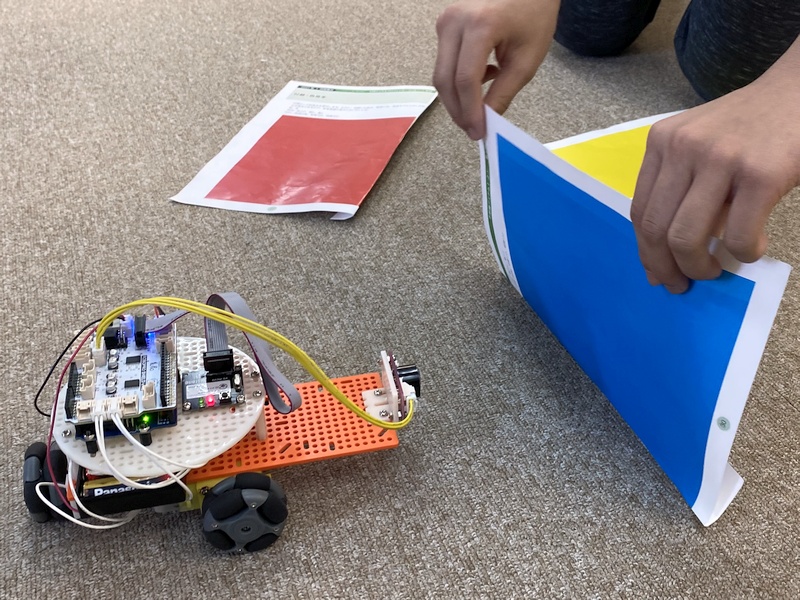
感知に最も良く使われるのが、この超音波センサーです(*1)。
イルカやコウモリ等の生物から魚群探知機まで、反射音(方向・時間・強弱・周波数)の状態や変化を探ることで、視覚の代わりに(時にはそれ以上に)なるのです。
反響定位(エコーロケーション)と呼ばれますが、本ロボットや一般の障害物センサーでは、そこまでの解析能力はありません。
特定方向の(一定以上の大きさの障害物から)反射音が返ってくる時間(=距離)だけを計測しています(*2)。
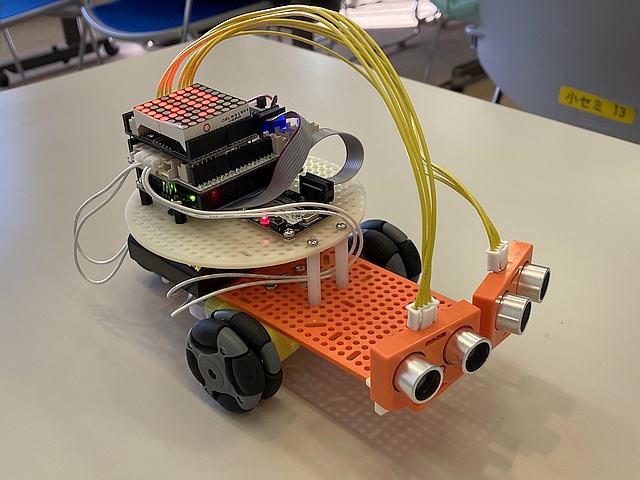 1日目では、2つのセンサーを別々にモニターすることでの可能性を垣間(かいま)見ました。
センサー1つでも、手をかざせば近寄り、近づけすぎると後ずさるなどプログラムできますが、両目のように左右に並べれば、左右の(状況の違いが分かる)感覚を生み出せます。
左右での感知距離(dist1, dist2)の差に応じて旋回させれば、かざした手の方向にフラフラと追跡するまでになります[step3]。
しかし、2つの距離情報を扱うのは、プログラムの条件文(判定式や分岐)が複雑になります。
センサー情報を2値(デジタル判定)化するだけでも2×2=4通りに場合分けされることのみならず、スマートな動きを実現するには、センサー2個の変化・判断の順序やタイミングなど、気にすることが増えるからです。
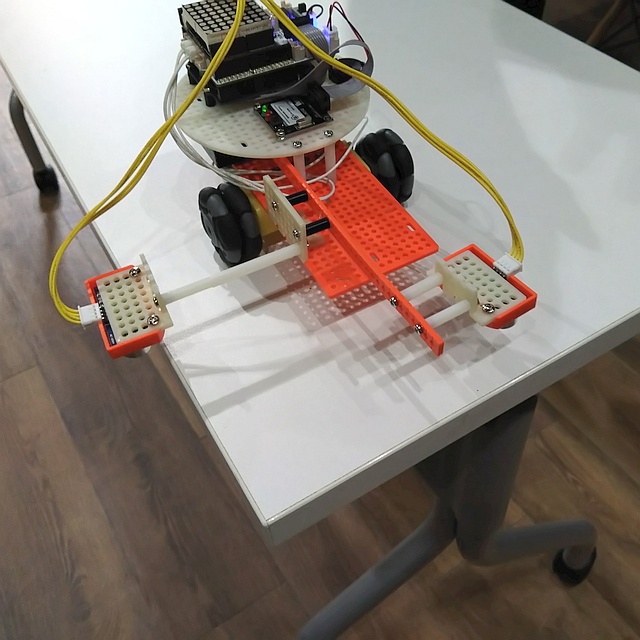
 2日目では、センサー1つを様々な位置に取り付け、プログラムを適応させることで、
・ 障害物を避けるロボット[avoider]
・ 机から落ちないロボット[nofall]
・ 机の端を沿うロボット [tablerunner]
・ 壁ぎわを沿うロボット [walltracer]
を実現できることが紹介されています。
あの『ル○バ』に勝るとも劣らず、生き物らしく見えるでしょう。

センサーで拾うたった1つの値と、それを条件に動作を分ける論理(プログラム)とで、これだけの(これ以上の)ことができます。
どれも、プログラミングのレベルに大差ありません。
勿論、これらを2つのセンサーで制御すれば、プログラムが高度になる分、よりスマートな動作で報いてくれます。
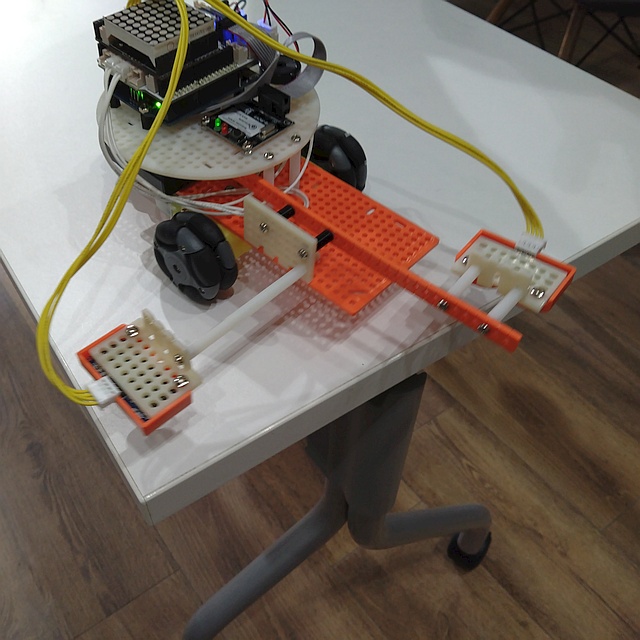
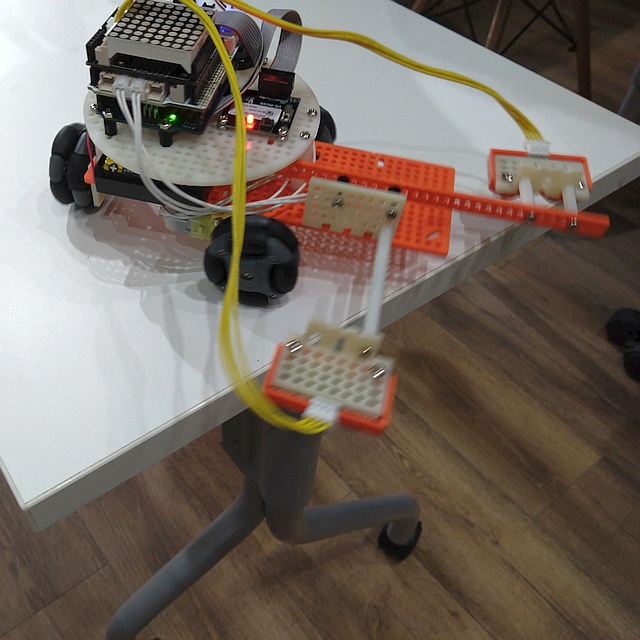

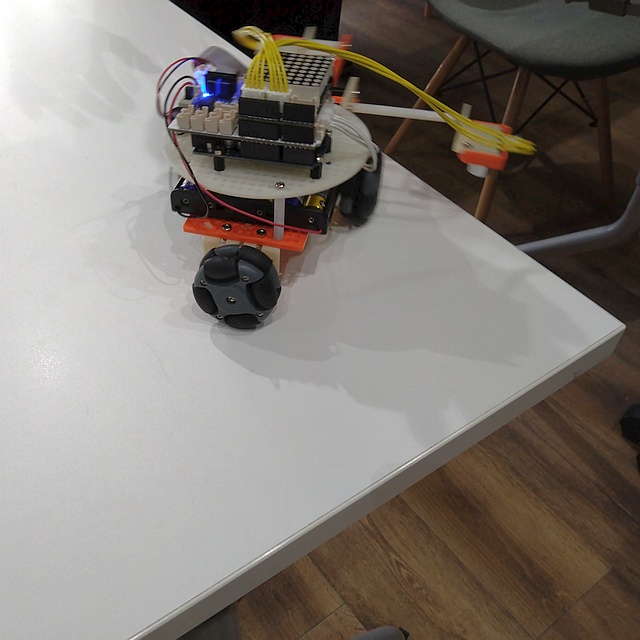
ちょっと難しく見える“おまじない”や数値処理上の工夫(*3)がありますが、核心の論理“if(条件) {動作1;} else {動作2;}”は、非常に単純明快で必然的なものです。
もっと場合分け(条件分岐)したければ、“if(条件1) {動作1;} else if(条件2) {動作2;} else if(条件3) {動作3;} else {動作4;}”等ですね。
こうして自分のロボットに命を吹き込んでみれば、君はもうフランケンシュタイン(怪物の創生者)であり、鉄腕アトムのお茶の水博士です。
*1 GHz級クロックの電子回路など、技術の発達した現在では、光(電磁波)を用いたレーザー距離計やGPSセンサーも安価に手に入るようになりましたが、生物の感覚器官ではとても追いつけません。視覚が光を利用するのとは別の話ですよ。
*2 音の伝わる速さとして、空気中で340m/秒、水中で1500m/秒を覚えておきましょう。
すなわち、地上と水中で計算式が変わりますが、時間から距離が求まります。
*3 dist/=10; または dist=dist/10; で dist値 1~99[cm] を 0~9(整数) に粗くし、大雑把に扱えるようにしています。
例えば、if(dist==1) と書くだけで 10~19[cm] の範囲を指定することができるようになります。
1.7 <プロ2年目コース『倒立振子ロボット③』>
今タームの最終月にして、倒立振子ロボットは終(つい)に日の目を見るのか?
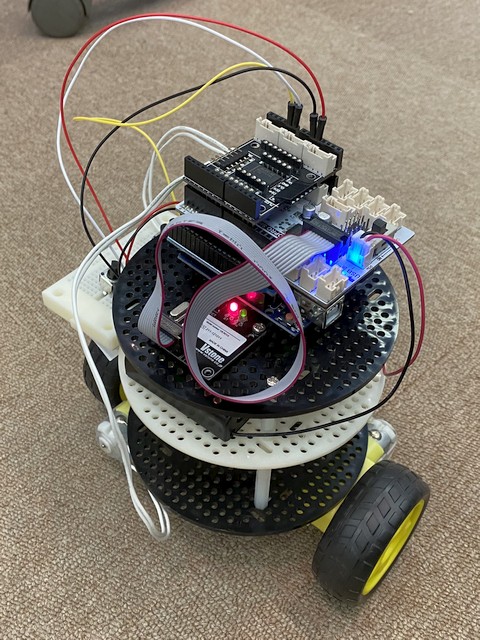
1日目は、この倒立振子ロボットを製作しました。
前後方向にだけ倒れる、左右2輪のリヤカー(大八車)タイプです。
ここで、振り子の特性について、整理します。
振り子と言えば、今は飾りにしか使われなくなった振り子時計を想起しますね。
振り子は、支点から質点(≒おもりの重心)までの棒の長さによって揺れる周期が決まり、意外に、おもりの重さとは無関係です。
この、一定のリズムで振れる性質を“等時性”と呼び、昔の時計の進み具合に利用していました(*1)。
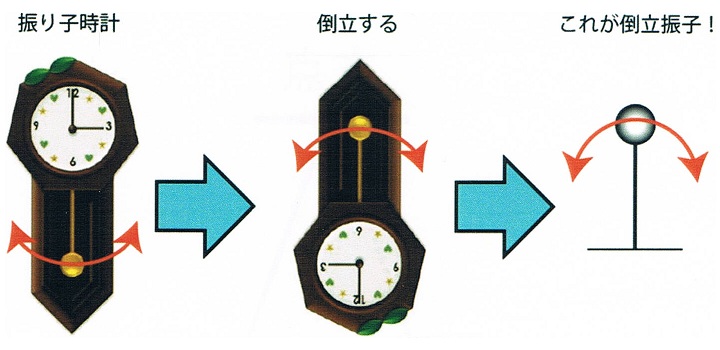 これを逆さに立てた場合(倒立)も同様に、棒が長いほど、倒れるのに時間が掛かるようになります。
ペンは一瞬で倒れますが、箒(ほうき)は1~2秒、テレビで見る倒木や煙突の倒壊には数秒以上を要しますね。
だから、手のひらに箒を立てることはできても、鉛筆が無理なのは、立て直す時間が足りないからです(人間には…)。
このロボットの高さ20cm程度でも、人間には難しい仕業でしょうから、立てたら凄いですね。
クララが立った(*2)時に匹敵する感動が味わえそうです。
2日目です。
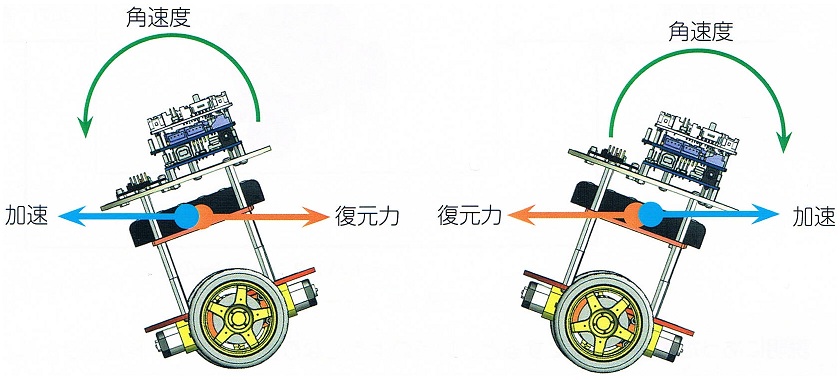 不安定な足(タイヤ)で立てる原理は、箒と同じです。傾いた方向(前後)に動けば良いのです。
そのためには、今の状態[現在値]を知り、あるべき状態[目標値]との誤差を計算し、その誤差に適切な比例係数[ゲイン]を掛けて、制御量[出力値]を発揮することを高速に繰り返すのです。
ゲイン × 誤差(現在値[入力] - 目標値) = 制御量[出力]
前月で学んだフィードバック制御ですね。常に北を向くように旋回するオムニホイールロボットがそうでした。
北を0°として、方角(角度)のズレ(±)に比例した強さでモーターを正逆回転させれば、強弱の効いた滑らかなフィードバック制御が実現しました。
これを、P(Proportional:比例)制御と呼びます。これが基本です。
しかし、わずかな方角のズレでも素早く戻すようモーターを強力に駆動すると、ブルブルと振動してしまい、いつまでも目標値に収束(しゅうそく)しなくなりました。
1年目で嫌と言うほど経験してきたように、摩擦力が大きなタイヤの回転は、弱いパワーでは停止し易いですので、比例ゲイン Kp を抑えるだけで収束しましたが、振り子の運動は摩擦力が低いのが特徴です。
加えて、垂直付近では、重力による回転トルク(倒す力)がゼロになり、速度(勢い)を抑える外力が消えるため、慣性の法則により、勢い余って反対側に倒れ易くなります。
つまり、P制御だけでは、いつまでもグラグラすることになります(*3)。
そこで、D(Differential:微分)制御を加えます。
これで、速度を抑える作用が働きます(*4)。
現在の(角)速度を割り出し、目標(角)速度ゼロとの誤差に微分ゲイン Kd を掛けて、制御量に加えます。
D制御は、現在値の変化に機敏に応答する特性があるため、意地悪に手で突ついたり、段差等で不意な外力が加わったりして倒れそうな場合でも、素早く立て直す作用に貢献します。
3つ目に、I(Integral:積分)制御も加えます。
テキストで「静止に近い状態で作用する微調整」とはぐらかしていますが、高校数学の積分の概念が難しい故です。
簡単に言えば、微妙なズレを続いている時間分積算し、これに積分ゲイン Ki を掛けて、それを正すように作用させます。
短時間的に算出するP制御やD制御による制御量が、目標値近傍においてゼロになり、長時間的なズレの補正に作用し辛いからです。
これら3つの要素によるフィードバック方式を『PID制御』と呼びます。
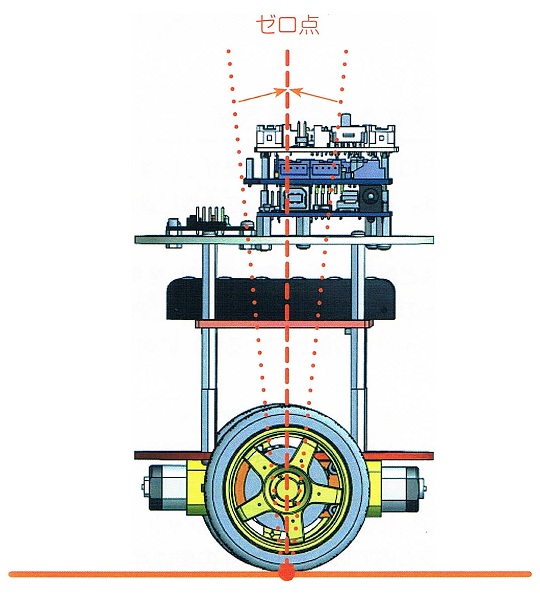 最後に、「姿勢ゼロ点設定の調整」なんかも持ち出されて、混乱に拍車を掛けます。
これは、ロボットの重心の違いや、姿勢センサーの固定具合によってP制御やI制御の入力となる倒立角度の検出値に生じる誤差など、個体差を補正するものです。
これがなければ、倒れないには倒れないが、下手な一輪車がバランスを保とうとして、ひたすら前に進むような状態になったりします。
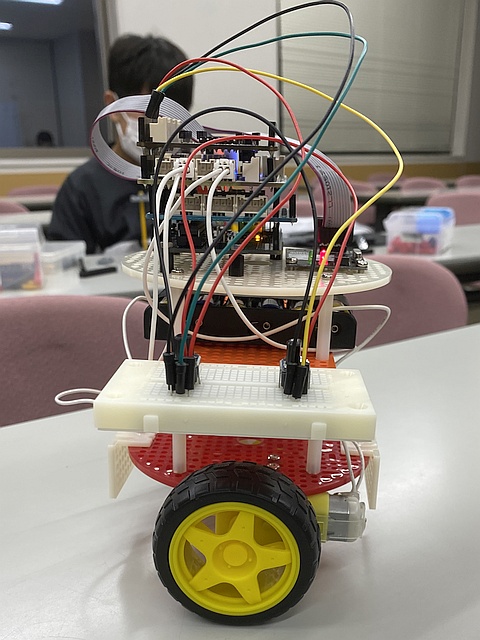 いやー、絶妙な倒立振子ならではの制御ですね。
これでも、まだ、電源電圧によって各種ゲインを調整しなければ、プルプル震えながら立つのがやっとです。
「倒立ロボが、倒立ロボが、立ったー!」と叫びたければ好適な様子ですが。
ところで、モーター端子に大小のコンデンサが半田付けされているのは、モーター駆動の電磁ノイズが姿勢検出値を乱さないようにするためで、初期のモーターには付いておらず、うまく立てずに暴走しがちでした。
「それで、結局、どのプログラムを走らせれば倒立するの?」
というのが多勢の興味でしたが、曲芸はそう簡単には実現できないのですね。
エンジニアリングの一端を垣間見た気がします。
*1 ロボット教室ミドルコース『チクタクロック』で学習しました。
電池で動くインテリア時計の振り子は、ただのフェイクです。
*2 昭和アニメ「アルプスの少女ハイジ」中の名ゼリフです。近頃はめっきり通じなくなりました…
*3 バネによる懸架も天然のP制御で、自動車のサスペンションがコイルバネだけだと、段差を乗り越えた後いつまでもボヨンボヨン揺れ続けてしまいます。
*4 高校数学/物理ですが、位置(角度)を時間で微分したものが速度(角速度)になります。
自動車のサスペンション(天然の地上高制御)機構で言えば、ダンパーに相当し、速い振動を抑えます。
ダンパーはドアにも取り付けられ、急に開閉すると抵抗を感じますね。
1.8 <プロ3年目コース『二足歩行ロボット③』>
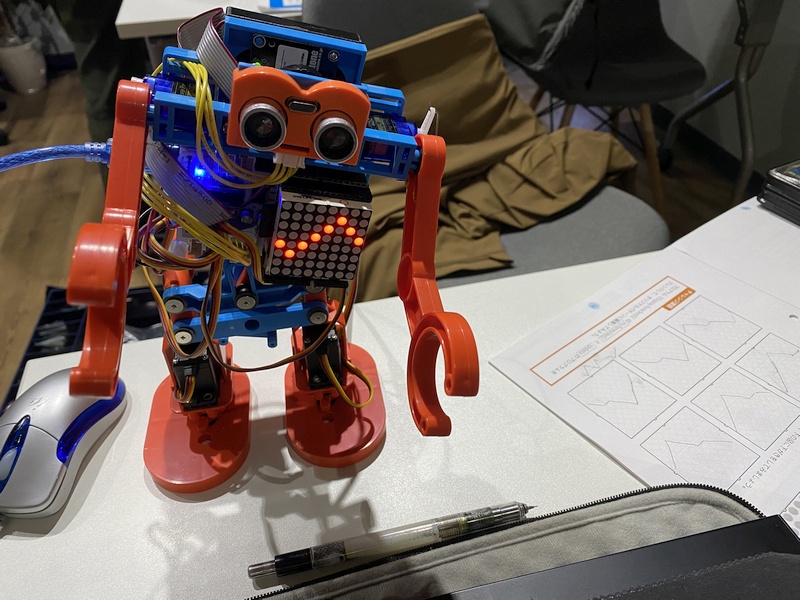
二足歩行の制御シーケンスをプログラムに落とし込み、ボタン一発で自動歩行させる最終月です。
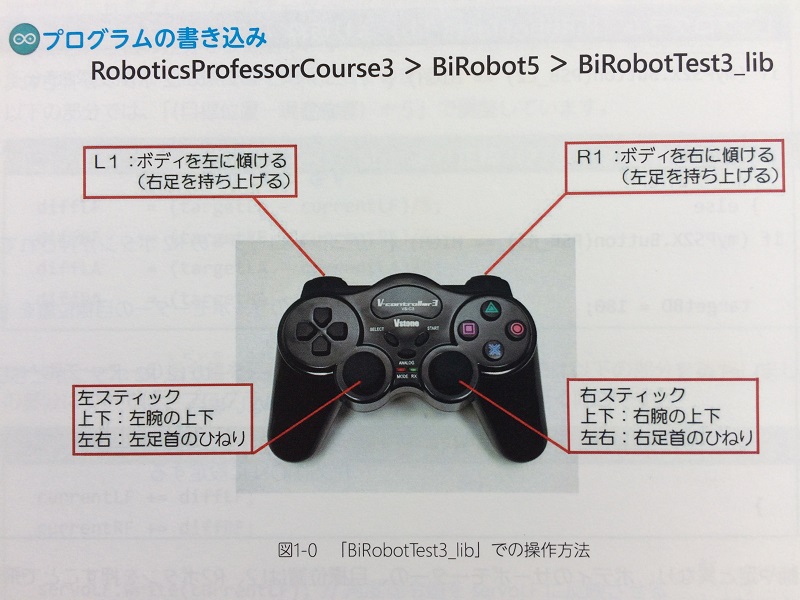 腰と両足首のサーボモーター3個を個別に制御する手動操縦プログラム[BiRobotTest4_libまで]では、
1) 体を右傾させる (左足を浮かせる)
2) 着地した右足首を左に捻る(左半身を進める)
3) 体を左傾させる (右足を浮かせる)
4) 着地した左足首を右に捻る(右半身を進める)
という一連の動作(シーケンス)を繰り返せば前進、逆順で後退できました。
この順をそのままプログラムに記述すれば自動で歩行しますが、もう少し整理して、
a) 腰も足首も捻らず(原点位置で)直立した静止状態を挿入し、
b) 2)と4)の両足首を捻る方向の組合せで、前進・後退・左旋回・右旋回の4動作を切り替える
ことを実現したのが、ボタン一発型の自動歩行プログラム[BiRobotTest5_lib]です。
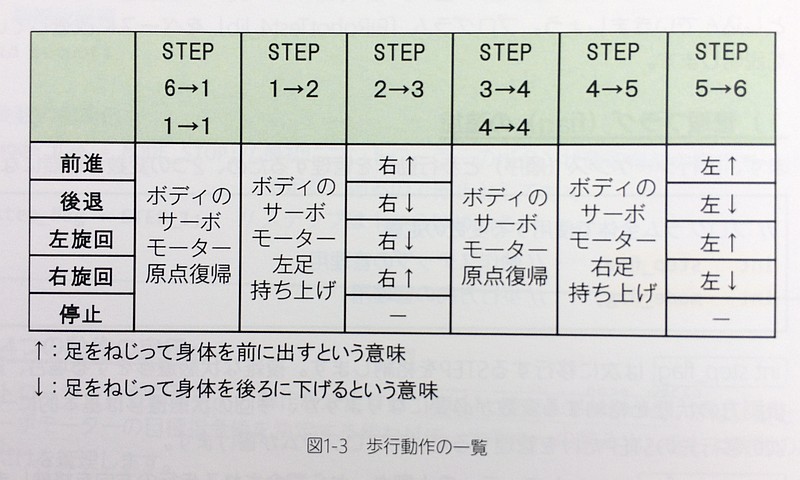 この機能レベルになると、ある時点ではどうなっており(状態)、何ができて(動作)、次にどうなるか(遷移)をしっかり設計し、プログラム中でも管理する必要がでてきます。
それには、逐次処理的な制御フローを図示するのに向いたフローチャートよりも、
各状態・動作・遷移に注目した制御フローを図示する状態遷移図が向いています。
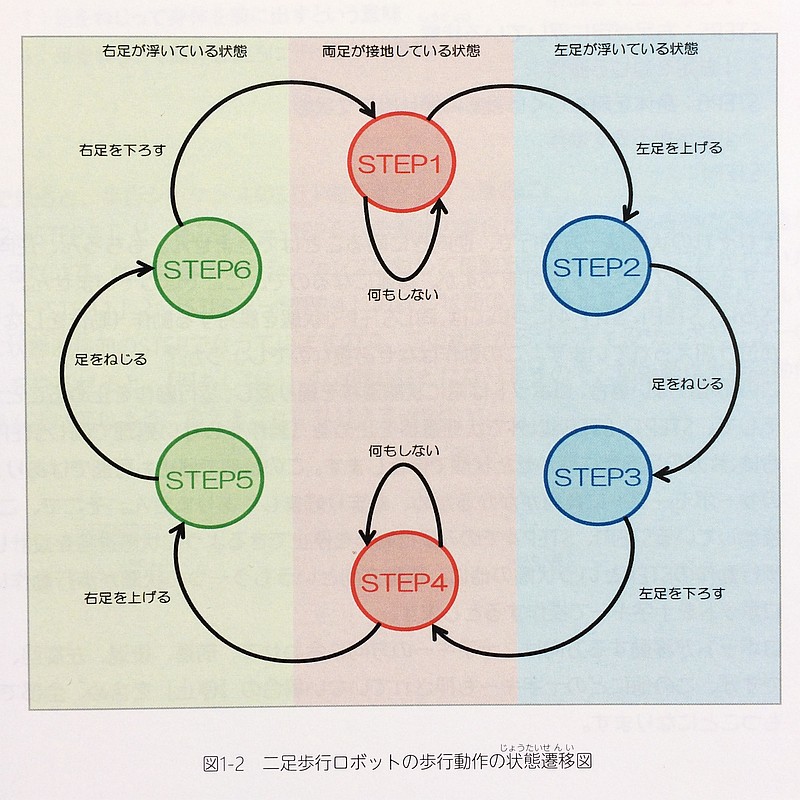 状態遷移図は、「有限個の状態と遷移と動作の組合せからなる機械モデル」の設計図です。
この機械モデルを有限オートマトン(finite automaton)または有限ステートマシン(finite state machine)と呼びます。
機械モデルの実装はロボットでも、ソフトウェアでも、ピタゴラスイッチでもあり得ます。
何やら小難しい響きに聞こえますが、プログラムが組めない人でも、テレビのリモコン操作を不思議に思ってなければ、裏で流れる制御ソフトの仕業として感覚的に理解していることです。
例えば、「入力切替」で画面モード(状態)を切り替え(動作・遷移)ますね。
さらに、同じ数字ボタンを押しても、地デジではチャンネルが替わり、ビデオ入力では無効になり、ブラウザではカーソルキーとして働くなど、現在の状態によって、可能な動作と遷移先の状態が変わります。
複雑な制御シーケンスや分岐・繰返し構造を場当たり的に記述していくと、バグによる思わぬ動作不良を招き易くなります。
これを、とり得る状態の数(無限にはない)に分解して、各状態における動作と遷移先の状態を規定していけば、比較的簡単に信頼性の高いシステムが設計できるというアイデアです。
状態遷移図(または表)や、より拡張された表記法である統一モデリング言語(UML)等を利用して、様々な製品が設計されています。
さて、プログラム中で状態を管理するには、現在および遷移先の状態値(番号・記号)を記憶しておくための変数を用意します。
このような変数名には、"flag", "mode", "state", "step"等の文字列を入れると良いでしょう。
あとは、状態値に応じて、if文やswitch/case文による分岐ブロック{ }内に、動作(関数呼び出し)や状態値の書き換え(遷移)と、それに必要な条件(無条件なら不要)を記述するだけでも形になります。
独学でプログラミングを始めても、全員が発明しそうな必然の工夫です。
 今回の二足歩行プログラムには、超音波センサー等の入力(条件)による自律的な状態遷移はありませんが(*1)、
前述の通り、無線コントローラーのボタン操作(条件)により足首の捻る方向(動作)を変え、4つの歩行モードを切り替えています。
その他、下記のような制御の工夫点がありました。
●繰返し周期の多重化
1つのメインループ loop() 内で、高頻度なサーボモーターの位置更新と、
中頻度なコントローラー操作や超音波センサーからの読出しとディスプレイ更新、
低頻度な音の更新を両立させるテクニックです。
void loop() {
if (CounterA == 0) {
xxx.read_gamepad(); // コントローラ読出[100ms毎]
yyy.ping(); // 超音波センサ計測[100ms毎]
updateDisplay(); // ディスプレイ更新[100ms毎]
if (CounterB == 0) {
updateTone(); // 音の更新[300ms毎]
}
}
updateServo(); // サーボモータ更新[20ms毎]
CounterA++; // 0→1→2→3→4[20ms毎]
if (CounterA == 5) {
CounterA = 0; // 0リセット[100ms毎]
CounterB++; // 0→1→2 [100ms毎]
if (CounterB == 3) {
CounterB = 0; // 0リセット[300ms毎]
}
}
delay(20); // 毎秒50回ループ[20ms毎]
}
●サーボ移動量の緩和
上記でコントローラー操作を100ms毎にしか読み出さないのに、サーボモーター位置を20ms毎に更新するのは動きを滑らかにするためですが、
そのために足首は1/5ずつ、腰は(反動で倒れやすいので)1°ずつに毎回の更新量を制限するテクニックです。
diffLF = (targetLF - currentLF)/5; // 左足首の移動量/5
diffRF = (targetRF - currentRF)/5; // 右足首の移動量/5
currentLF += diffLF; // 左足首サーボモータ角度
currentRF += diffRF; // 右足首サーボモータ角度
servoLF.write(currentLF); // 左足首サーボモータ更新
servoRF.write(currentRF); // 右足首サーボモータ更新
if (currentBD < targetBD) {
currentBD++; // 腰サーボモータ+1°
else if (currentBD > targetBD) {
currentBD--; // 腰サーボモータ-1°
}
servoBD.write(currentBD); // 腰サーボモータ更新
この二足歩行ロボットは、3個と少ないサーボモーターで多様な歩行動作ができるだけでなく、上体を左右に振り、片足を浮かせて両足首を曲げられるので、シーケンス制御のセンス次第では、ダンスのような動きも見せられるでしょう。
胸のディスプレイや演奏力も武器にして、ロビに勝るエンターテイメントロボに仕上げてみてはどうでしょうか。


*1 目玉に見せかけた超音波センサーが付いていますが、計測した距離に応じてメーター表示や鼓動音を変えているだけであり、歩行制御には関与していません。
2. 3月の課題
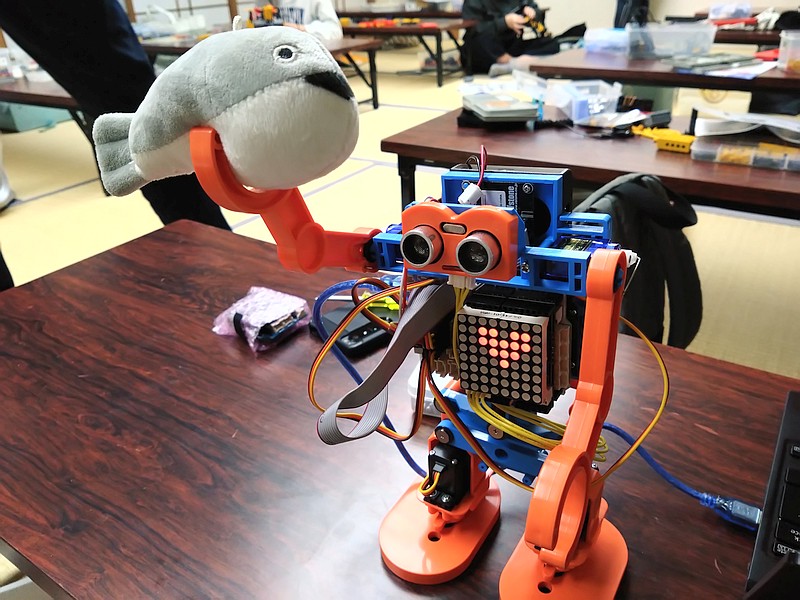
<スタートアップ(全コース)>
特にありません
<プレプライマリーコース> (プライマリーではありません)
- オリジナル図形プリント
https://robocobo.sakura.ne.jp/blog/HW/RobotPP2603-Q.pdf
<プライマリーコース> (難しければプレプライマリー↑でもOK)
- オリジナル図形プリント
https://robocobo.sakura.ne.jp/blog/HW/RobotP2603-Q.pdf
<ベーシックコース>
- 授業まとめを精読する(概ね3年生以上/低学年は補助の下で)
- オリジナル課題プリント(3面図のみ/設問なし)
https://robocobo.sakura.ne.jp/blog/HW/RobotB2603-Q.pdf (裏面不要)
<ミドルコース>
- 授業まとめを精読する
- オリジナル課題プリント(3面図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotM2603-Q.pdf
<アドバンスコース>
- 授業まとめを精読する
- オリジナル課題プリント(見取図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotA2602-Q.pdf (2月配信済み)
<プロ1年目コース>
- 授業まとめを精読する(該当テキストページを見ながら)
- 単一距離センサーロボット[avoider/nofall/tablerunner/walltracer]のいずれかを改良し、
ダブル距離セ ンサーロボットとして、より洗練された動きを設計・実装する
例えば、
・壁と壁の間を往復するプロ版“う王さ王”[avoider改]
・左/後退/右から安全な方向を選ぶ [nofall改]
・左/直進/右を選びつつ崖っぷちを沿う [tablerunner改]
・左/直進/右を選びつつ壁伝いに迷路を進む[walltracer改]
<プロ2年目コース>
- 授業まとめを精読する(該当テキストページを見ながら)
<プロ3年目コース>
- 授業まとめを精読する(該当テキストページを見ながら)
3. 2月の解答
<プレプライマリーコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotPP2602-A.pdf
<プライマリーコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotP2602-A.pdf
<ベーシックコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotB2602-A.pdf
<ミドルコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotM2602-A.pdf
<アドバンスコース>
翌テーマ1ヶ月目(来月)に配信します
4. 4月の授業予告
https://robocobo.sakura.ne.jp/blog/hap/robo-2604.pdf<プレプライマリーコース>『キックボーダー』
<プライマリーコース>『がたごとレスキューたい』
<ベーシックコース>『ロボート』
<ミドルコース> 『キャプテン パイロット号』
<アドバンスコース>『コピーロボット①』
<プロ1年目コース>『オムニホイールロボット①』
<プロ2年目コース>『不思議アイテムII①』
<プロ3年目コース>『不思議アイテムIII-1①』
5. 今後の授業スケジュール
◆全教室5月は一週ずつ遅れます。
――――――――――<佐藤教室長>――――――――――
[東福間]第1・3土原則<学習ルームでこぼこ>
- 13:30~ ベーシック/ミドル
- 15:30~ アドバンス
⇒ 4/4, 18, 5/9※, 23※, 6/6, 20
※5月は一週ずつ遅れます
[東福間プロ]第2・4日原則<学習ルームでこぼこ>
- 10:00~ プロ1年目・2年目
- 13:00~ プロ3年目
⇒ 4/12, 26, 5/17※, 31※, 6/14, 28
※5月は一週ずつ遅れます
[サンリブ古賀]第2・4土原則<文化サークル>
- 10:30~ プライマリ/ベーシック/ミドル/アドバンス
⇒ 4/11, 25, 5/16※, 30※, 6/13, 27
※5月は一週ずつ遅れます
[小倉北]第1・3日原則<ムーブ>
- 10:30~ ベーシック/プライマリ
- 13:00~ ミドル
- 15:00~ アドバンス
- 15:00~ プロ1年目
⇒4/ 5 第1回 5F企画ルーム1
4/19 第2回 5F企画ルーム1
5/10※, 24※, 6/7, 21
※5月は一週ずつ遅れます
――――――――――<中野教室長>――――――――――
[八幡東]第1・3土原則<レインボープラザ4F>
- 13:30~ ベーシック/プライマリ
- 15:30~ ミドル
- 17:30~ アドバンス
⇒ 4/4, 18, 5/9※, 23※, 6/6, 20
※5月は一週ずつ遅れます
[小倉南]第2・4日原則<総合農事センター2F>
- 10:30~ ベーシック/プライマリ
- 13:00~ ミドル
- 15:00~ アドバンス
⇒ 4/12, 26, 5/17※, 31※, 6/14, 28
※5月は一週ずつ遅れます
【振替教室ご利用条件(ロボプロを除く)】――――――――
振替先の1週間前までにメール下さい(許可制)
振替手数料550円/回をご負担下さい(お引落し)
(東福間⇔小倉北のみ無料)
所定コース内容・時間のみお受けします
6. お知らせ
1) 2月課題 高得点者 []内は教室と学年
◆プレプライマリ【4名平均 図形3.8】
5点…田中[小倉北 年中]
◆プライマリ
5点…なし
◆ベーシック【10名平均 図面3.0+設問2.6=5.6】
8点…高村[東福間3], 福田[八幡東4]
7点…西尾[小倉南3]
◆ミドル【9名平均 図面3.3+設問1.6=4.9】
6点…亀平[八幡東4], 山根[八幡東4], 荒川[小倉北5], 関本[小倉北5]
東福間・小倉北・サンリブ古賀教室 佐藤 / 八幡東・小倉南教室 中野