2.4月の課題
3.3月の解答
4.今後の授業スケジュール
5.お知らせ
6.コロナウイルス趨勢に対する教室の見解
1. 4月授業内容
1.0 <スタートアップ(全コース)>
1.1 <プライマリーコース『ロビット』>
割愛します。
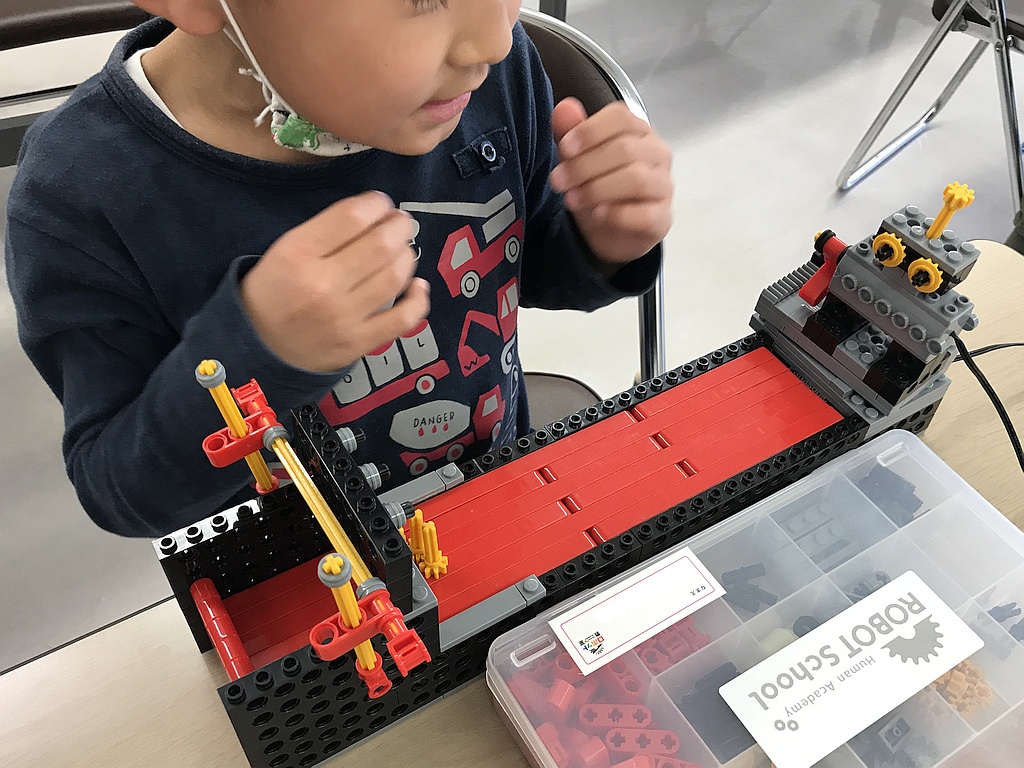
1.2 <ベーシックコース『ロボート』>
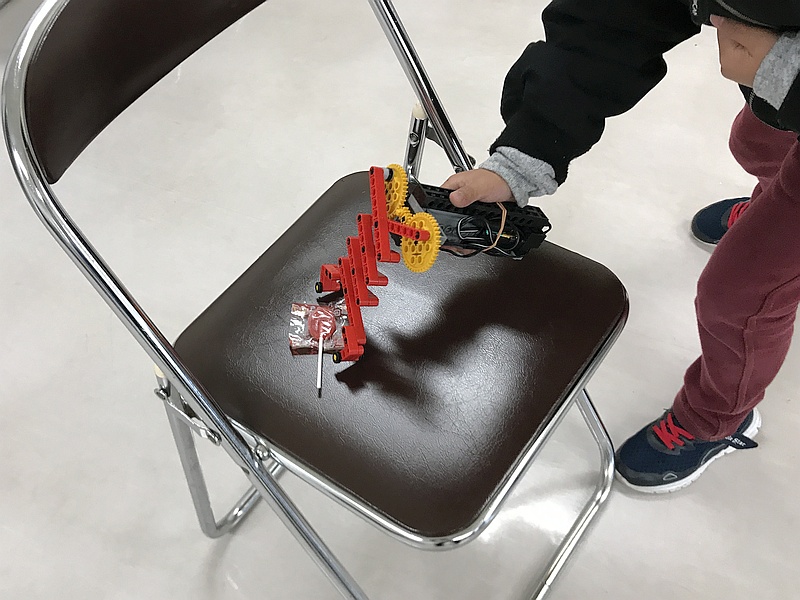
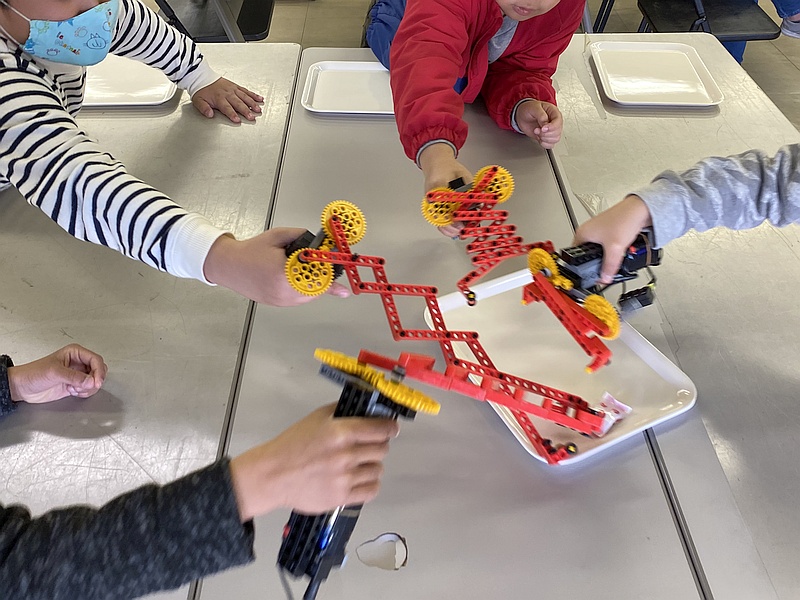
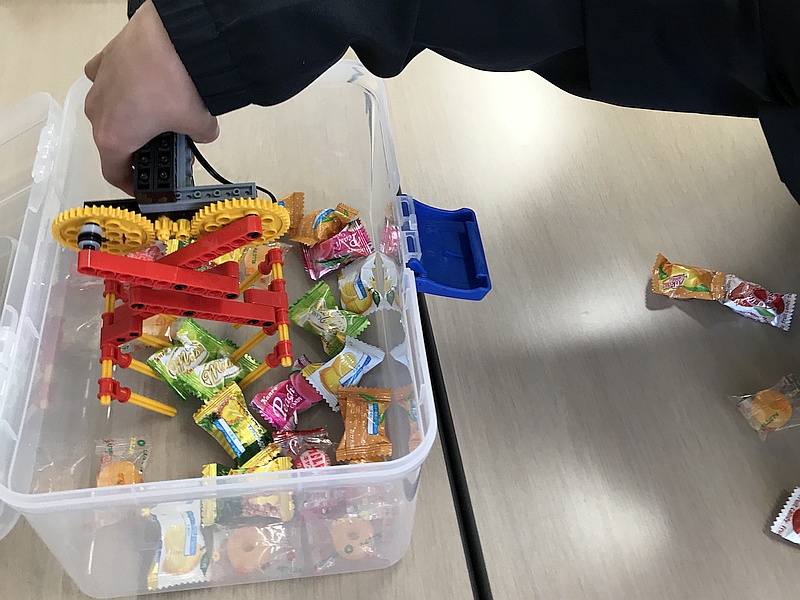
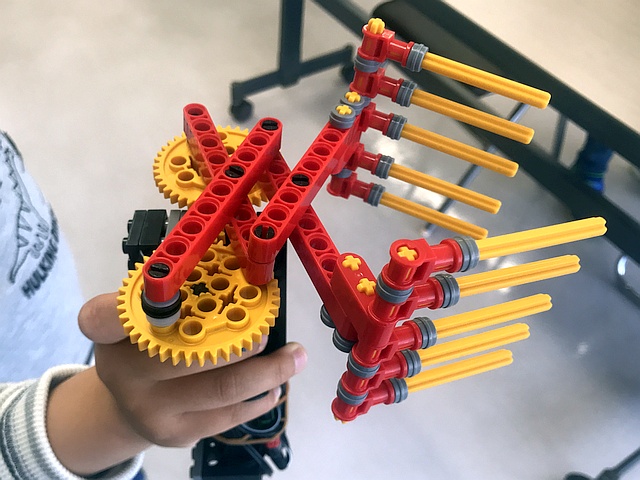
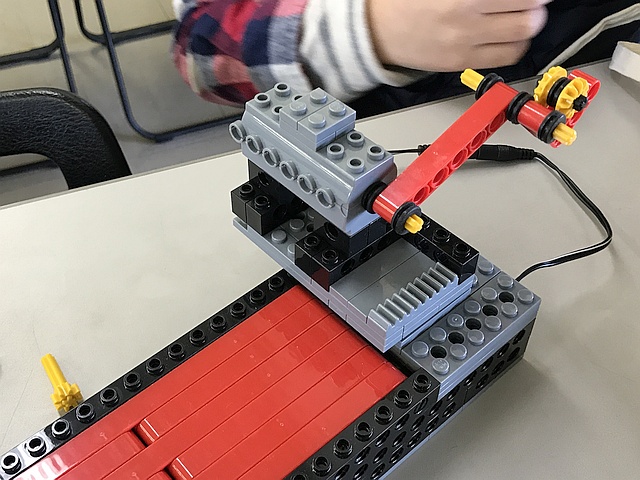
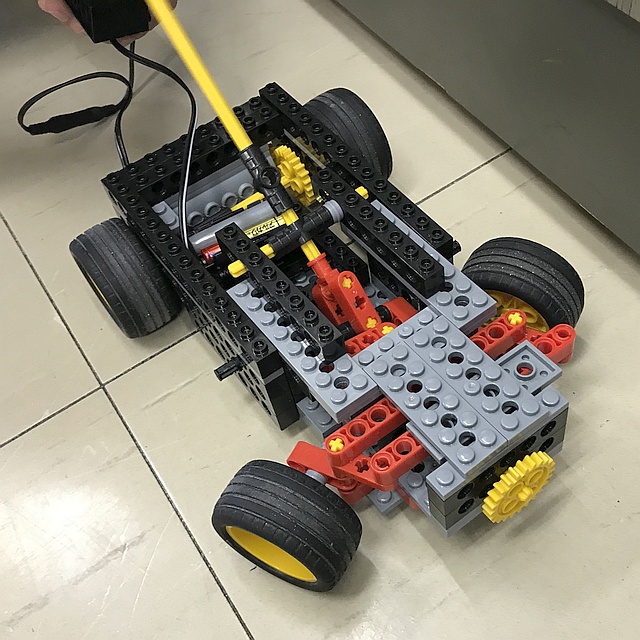
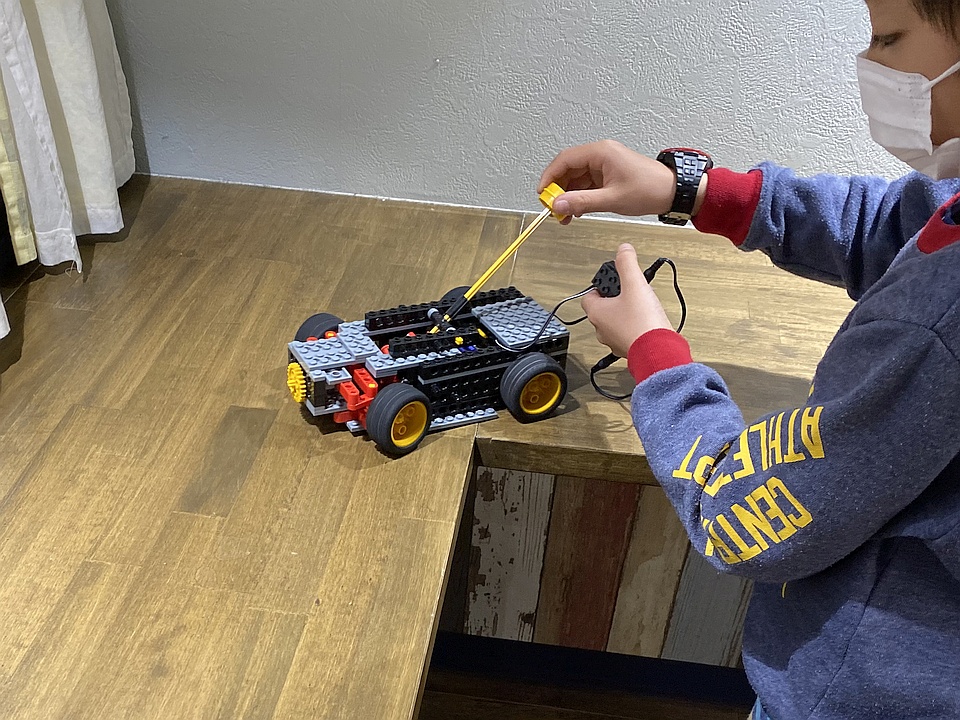
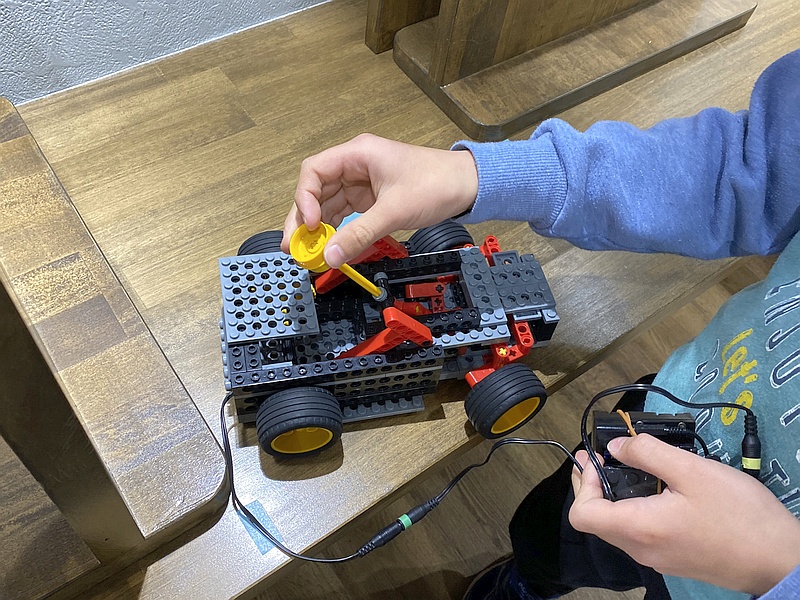
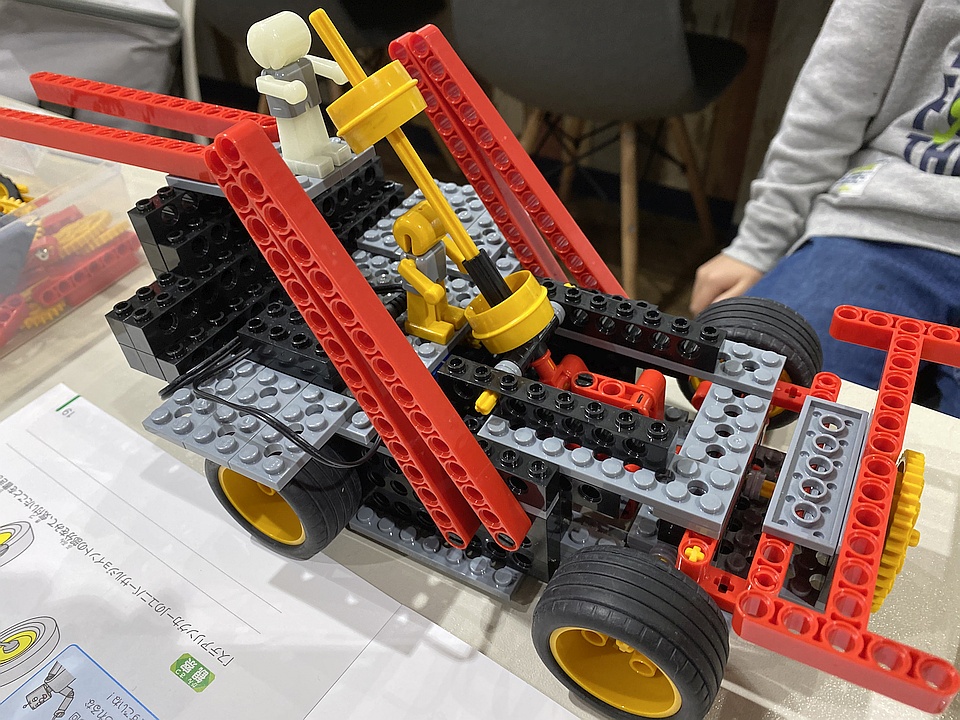
1.3 <ミドルコース『あがってゴーゴー号』>
《下記を参照下さい》
https://higashi-fukuma-robot.blogspot.com/2018/10/
≪『ロボート』お詫び≫
オールでのボート漕ぎに働く「てこの原理」について、テキストp.23や巷では全て、栓抜きと同じ「第2種てこ」とされていますが、誤りです。
オールでのボート漕ぎは、シーソーと同じ「第1種てこ」と考えるのが正しいです。ボートを進ませるのは、水面(作用点)からボート(支点)に返ってくる反力です。
| ボート | ←→ 水面
× 第2種てこ【力点 ― 作用点 ― 支点】
○ 第1種てこ【力点 ― 支点 ― 作用点】
1.4 <アドバンスコース『コピーロボット(1)』>

《下記を参照下さい》
http://robocobo.sakura.ne.jp/blog/robot/adv1-1804.pdf
1.5 <プロ2年目コース『不思議アイテムII(1)』>
2年目コース春の3ヶ月タームに入りました。外付けの電子回路をプログラミングで操ります。
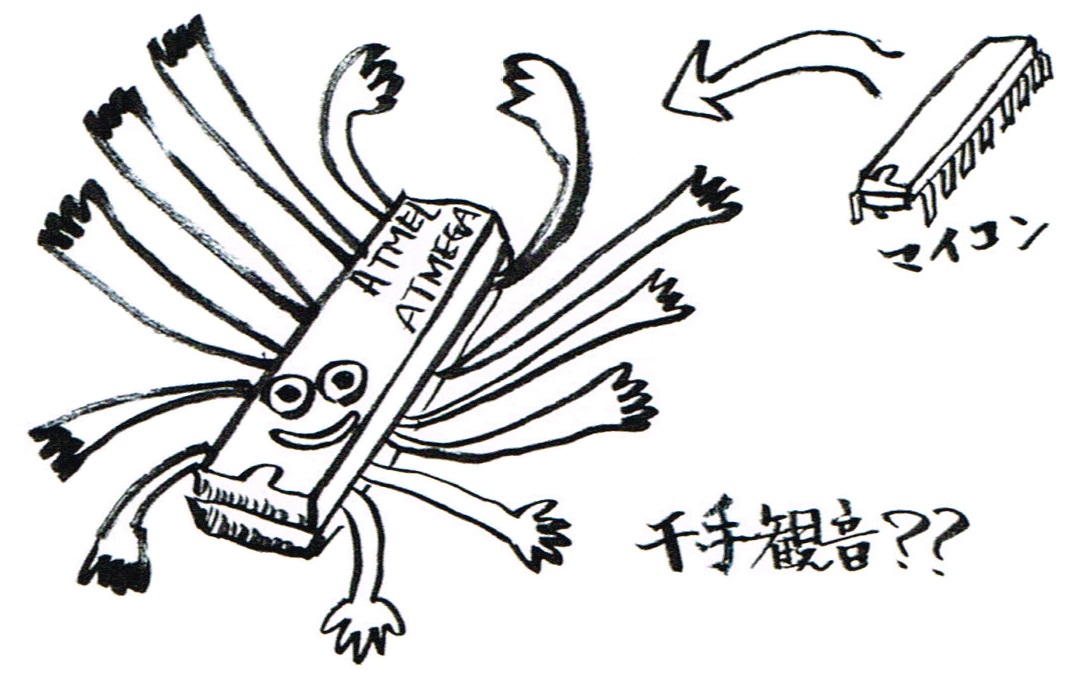
これまでも、マイコン(頭脳)の外側にある、モーターやLED表示器などの出力デバイス(手足)、タッチセンサーなどの入力デバイス(感覚)をプログラム制御してきました。
しかし、それらは、単体で所望の入出力デバイスとして機能する完結品で、ハードウェア的作業としては“つなぐだけ”でした。
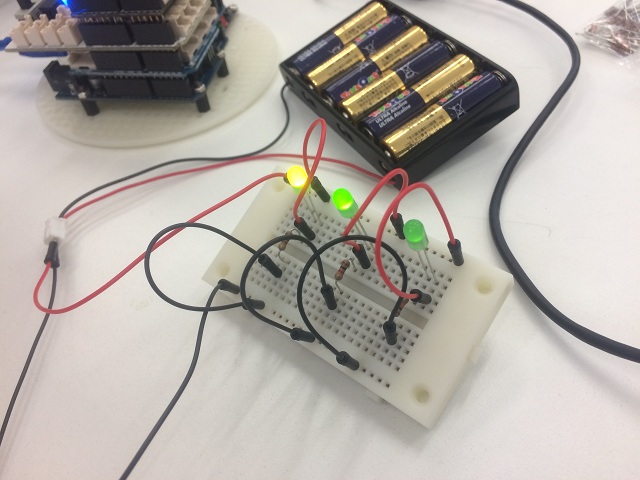 ここで、もっと、自ら回路を設計し、動かすためのロボット実装スキルを学び始めましょう。
1日目は、電子工作において最も基本的な部品である、LEDと抵抗を使っての点灯実験です。
回路の土台としては、実験やプロトタイピング(試作)に便利なブレッドボードを用います(*1)。
LED(Light Emitting Diode,発光ダイオード)も、点けるだけなら豆電球同様、マイコンは要りませんね。
しかし、小学校理科に登場しない、下記の知識が必要です。
・LED電極には極性(+/-)がある
・過大電流で切れやすいので、保護抵抗を入れる(*2)
・保護抵抗の値を大きくするほど電流が絞られ、暗くなる
マイコンなら、点滅を制御できますね。
8番ピンに繋いだLEDを1秒間だけ点灯するなら、下記のようなプログラムになります。
pinMode(8, OUTPUT); //8番ピン出力モード設定
digitalWrite(8, HIGH); //8番ピンON
delay(1000); //そのまま1000ms放置
digitalWrite(8, LOW); //8番ピンOFF
 たったこれだけで!
お、面白い…。マイコンには“手足”をたくさん繋げられます。
LED本数を増やして、流れるイルミネーションに挑戦です。
しかし、LED本数に比例して、プログラム行数が増えていきます(*3)。
LED3本を0.5秒毎に順次点灯・消灯させるだけで、下記になります。
pinMode(6, OUTPUT); //6番ピン出力モード設定
pinMode(7, OUTPUT); //7番ピン出力モード設定
pinMode(8, OUTPUT); //8番ピン出力モード設定
digitalWrite(6, HIGH); //6番ピンON
delay(500); //そのまま500ms放置
digitalWrite(7, HIGH); //7番ピンON
delay(500); //そのまま500ms放置
digitalWrite(8, HIGH); //8番ピンON
delay(500); //そのまま500ms放置
digitalWrite(6, LOW); //6番ピンOFF
delay(500); //そのまま500ms放置
digitalWrite(7, LOW); //7番ピンOFF
delay(500); //そのまま500ms放置
digitalWrite(8, LOW); //8番ピンOFF
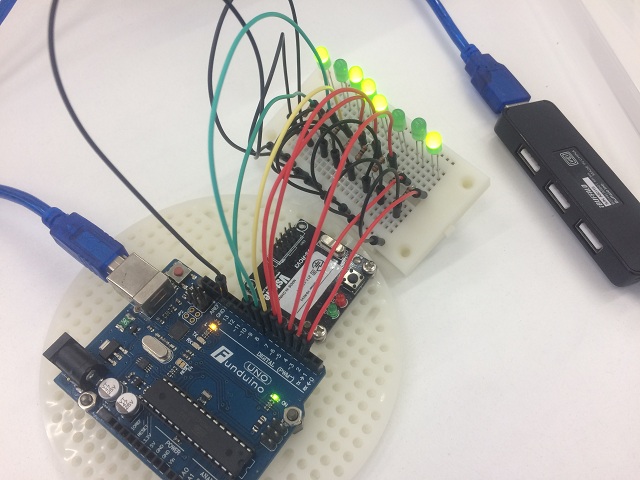 8~10本ともなると、とんでもない量になりました。
点灯パターンを作るのも変更するのも大変な労力です(*4)。
こんなやり方で、キャラクタが跳び回るゲームなぞ作れる訳がないですね。
for文を使って書き直します。
int n; //整数型変数n宣言
for(n=6; n<=8; n++) { //n=6, 7, 8
pinMode(n, OUTPUT); //n番ピン出力モード設定
digitalWrite(n, HIGH); //n番ピンON
delay(500); //そのまま500ms放置
}
for(n=6; n<=8; n++) { //n=6, 7, 8
digitalWrite(n, LOW); //n番ピンOFF
delay(500); //そのまま500ms放置
}
このプログラム行数は、LEDが3本でも10本でも変わりません。“繰返しパワー”ですね!
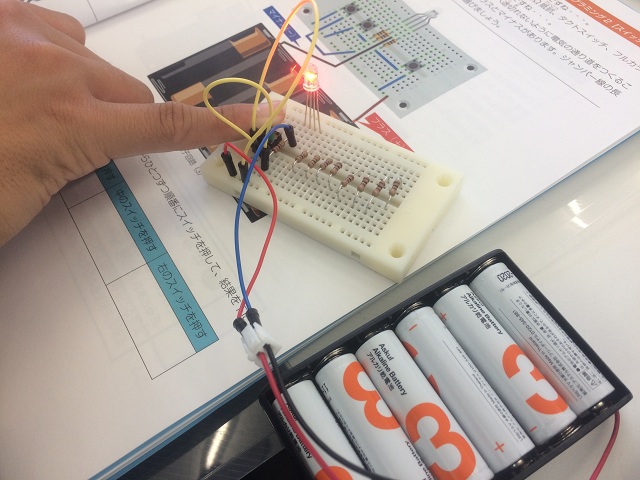 さて、時間制御プログラムを走らせて眺めているだけでは飽きますので、もっとインタラクティブ(interactive,人間の操作が関わる)な電子回路にしましょう。
ゲーム機に近づきます。
タクトスイッチ(押しボタン)を押している間だけLED点灯させます。
“フツー”のスイッチですね。マイコン要らず、簡単です。
回路の実装も動作も予想の範囲内で、感動もありません。
 では、同じスイッチを使って、押すとLEDが消える回路を作れるでしょうか。
動作が逆なだけなのに、難しいですね。途端に電気回路の知識が必要になります(*5)。
しかし、「私がスイッチを押したら消して」と誰かに申し付ける方法もあります。
if文を使って、マイコンにやらせましょう。
pinMode(5, INPUT); //5番ピン入力モード設定
pinMode(8, OUTPUT); //8番ピン出力モード設定
if( digitalRead(5) == HIGH ) { //もし5番ピンに入力(スイッチ押下)あれば
digitalWrite(8, LOW); //8番ピンOFF(LED消灯)
} else { //さもなければ
digitalWrite(8, HIGH); //8番ピンON(LED点灯)
}
 これは凄いフリーダムです。自分専属の執事を従えたようなものです。
繰返し命令や時間命令を組み合わせれば、押している間だけ消すのも、1回押せば永遠に滅すのも、暫くして復帰するのも、フラッシュ明滅するのも、5分であらゆるスイッチに変身できます。
スイッチ1個でLED3本を同期させるも、時間差でアニメーションさせるも、スイッチ3個で暗号キーを照合させるも、“神”となった君の手中です。
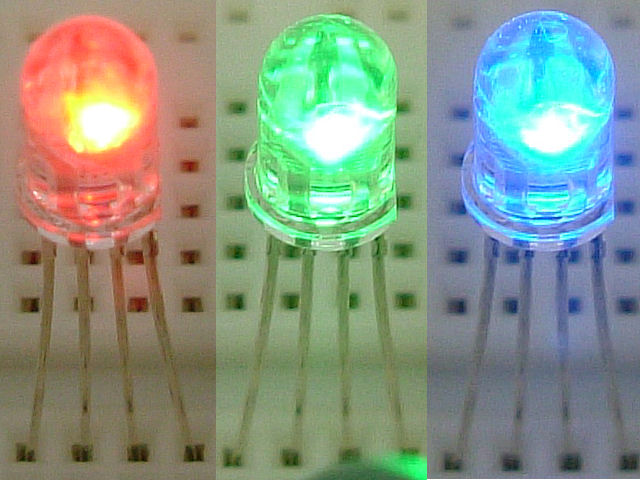
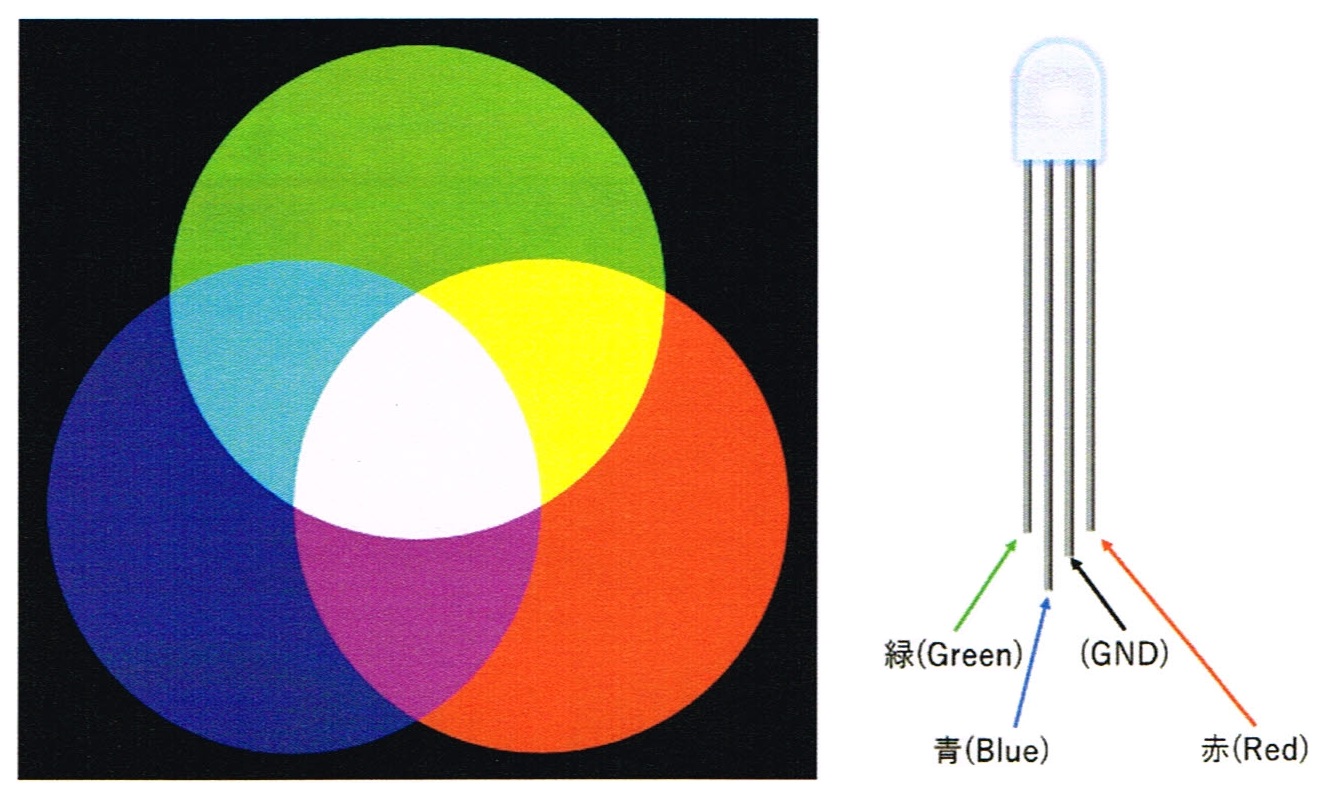 緑色LED3本の代わりに、フルカラーLEDのR,G,B端子を差せば、“光の3原色”の組合せで、2×2×2=8色(デジタルRGB)表現できます。
digitalWrite(8, HIGH) に代わり、analogWrite(8, 128) と書けば、8番ピンの色を50%(128/255)に落とすなど、256×256×256=1677万色(アナログRGB)表現が可能になります(*6)。
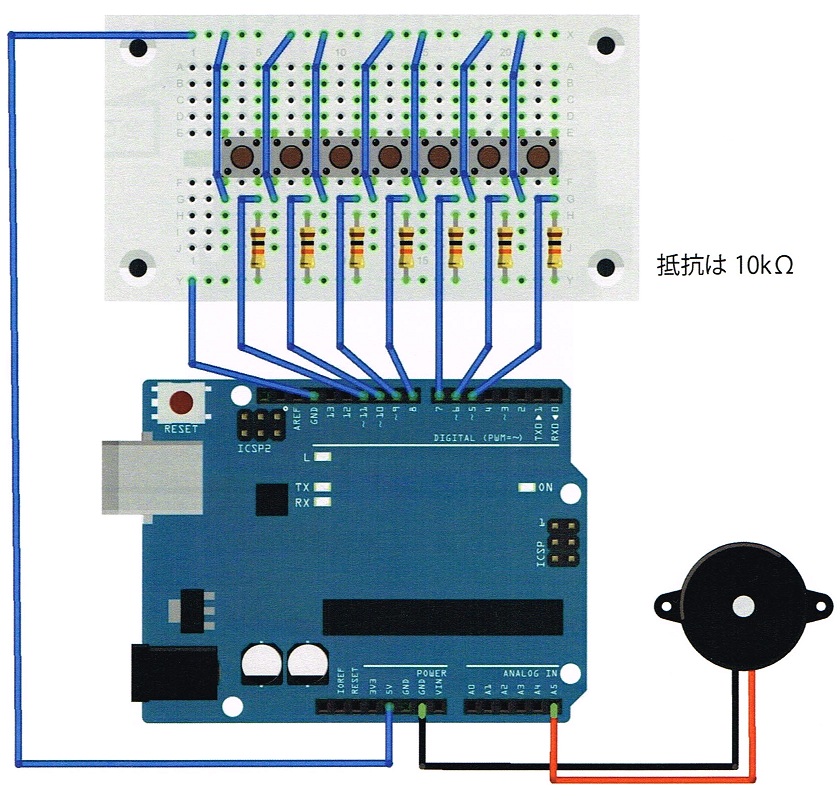 光に飽きたら、音です。
tone(A5, 440, 2000) と書き直し、A5ピンにスピーカを繋げば、440Hzの“ラ”が2秒間鳴ります。タクトスイッチは、もう、電子ピアノの鍵盤なのです。
まさに全能です。マイコンなしで電子回路の機能を変更するのは、大変な手間なんですよ。
*1 電子部品の抜き差しが自由で、はんだを使わず、差し込むだけで部品同士を接続できるため。
*2 順(電流が流れる)方向に電圧を上げていくと急激に流れ始めるダイオードの一般的な性質により、焼損しないよう、電源と直列に100~1kΩを入れます。
*3 いや、可能な点灯パターンは爆発的に増えます。「指数関数的に増大する」と表現します。
*4 「コピペのプロになる!」なんて、末恐ろしいことを言わないように…。
*5 かように、マイコンを使わず、要素的な電子部品(受動素子)だけで機能(受動回路)を設計する方が、高度な知識や経験を必要とする面もあります。
「江戸時代のからくり人形より、現代のロボットの方が簡単」とも言えます。
*6 パソコンやテレビと同じ“フルカラー”と称される色数ですが、あくまで机上の計算値であり、電圧に対するLED輝度の非線形領域の使用により、そこまでの再現性はありません。
また、デジタル回路の塊であるマイコンには、真のアナログ信号は扱えないので、PWM制御(1年目1月)により擬似的にアナログ電圧(各ピン256階調)を生成しています。
2. 4月の課題
<スタートアップ(全コース)>
特にありません
<プライマリーコース>
- オリジナル図形プリント
http://robocobo.sakura.ne.jp/blog/HW/RobotP2004-Q.pdf
<ベーシックコース>
- 上記授業内容を精読する(概ね3年生以上/低学年は補助の下で)
- オリジナル課題プリント(3面図+設問)
http://robocobo.sakura.ne.jp/blog/HW/RobotB2004-Q.pdf
<ミドルコース>
- 上記授業内容を精読する
- オリジナル課題プリント(3面図+設問)
http://robocobo.sakura.ne.jp/blog/HW/RobotM2004-Q.pdf
<アドバンスコース>
- 上記授業内容を精読する
- オリジナル課題プリント(見取図+設問)
http://robocobo.sakura.ne.jp/blog/HW/RobotA2004-Q.pdf
(4月より1ヶ月目配信に変更します/2ヶ月目はありません)
<プロ2年目コース>
- 上記授業内容を精読する(該当テキストページを見ながら)
- タクトSW7個で“ドレミファソラシ”7音の電子ピアノ[ElectroPiano1改](第2回テキストp.20~21)を完成させる
《ハイレベル挑戦》タクトSW4~7個で8音以上の電子ピアノを設計・実装する
【ヒント】片手5本の指を使った2進法でいくつまで数えられたかな?
必ずしも2進法に則る必要はない
- 音のみで出題し、対応するSW4~7個(鍵盤)で回答チェックする『音当てゲーム機』に改造する
《ハイレベル挑戦》LEDも光らせ、直ぐに対応するSWを押さないと終了する『モグラ叩きゲーム機』を製作する
【ヒント】random(5, 12) で 5~11の乱数を出せる
7ピンを共用(入出力切替)すればLED7個+SW7個も可能であるが、回路とプログラミングが難しいので、LED出力4ピン+SW入力4ピンで考える
3. 3月の解答
<プライマリーコース>
http://robocobo.sakura.ne.jp/blog/HW/RobotP2003-A.pdf
<ベーシックコース>
http://robocobo.sakura.ne.jp/blog/HW/RobotB2003-A.pdf
<ミドルコース>
http://robocobo.sakura.ne.jp/blog/HW/RobotM2003-A.pdf
<アドバンスコース>
http://robocobo.sakura.ne.jp/blog/HW/RobotA2003-A.pdf
4. 今後の授業スケジュール
◆5月は一週ずつ遅れます(小倉南を除く)。
◆【真鶴会館】小倉北区真鶴1-5-15(施設駐車場あり)
◆【折尾商連会館】八幡西区折尾3-1-32(施設駐車場なし)
――――――――――【佐藤教室長】――――――――――
[東福間]第1・3土原則<学習ルームでこぼこ>
- 13:30~ ベーシック/プライマリ
- 15:30~ ミドル
- 17:30~ アドバンス
⇒ 5/9※, 23※, 6/6, 20, 7/4, 18
※5月は一週ずつ遅れます。
[中間]第2・4土原則<なかまハーモニーホール>
- 13:30~ ベーシック/プライマリ
- 15:30~ ミドル
- 17:30~ アドバンス
⇒5/16※第1回 【折尾商連会館】2F
5/30※第2回 【折尾商連会館】2F
6/13, 27, 7/11, 25
※5月は一週ずつ遅れます。
※ハーモニーホール休館につき【折尾商連会館】で開催します。
[小倉北]第1・3日原則<ムーブ>
- 10:30~ ベーシック/プライマリ
- 13:00~ ミドル/ロボプロ2年目
- 15:00~ アドバンス
⇒5/10※第1回 北九州総合労働会館【真鶴会館】4F
5/24※第2回 北九州総合労働会館【真鶴会館】3F
6/7, 21, 7/5, 19
※5月は一週ずつ遅れます。
※ムーブ休館につき【真鶴会館】で開催します。
――――――――――【中野教室長】――――――――――
[八幡東]第1・3土原則<レインボープラザ4F>
- 13:30~ ベーシック/プライマリ
- 15:30~ ミドル
- 17:30~ アドバンス
⇒5/ 9※第1回 北九州総合労働会館【真鶴会館】4F
5/23※第2回 北九州総合労働会館【真鶴会館】4F
6/6, 20, 7/4, 18
※5月は一週ずつ遅れます。
※レインボープラザ休館につき【真鶴会館】で開催します。
[小倉南]第2・4日原則<総合農事センター2F>
- 10:30~ ベーシック/プライマリ
- 13:00~ ミドル
- 15:00~ アドバンス
⇒5/10※第1回 北九州総合労働会館【真鶴会館】4F
5/24※第2回 北九州総合労働会館【真鶴会館】3F
6/14, 28, 7/12, 26
※5/31→24へ戻しました。
※農事センター休館につき【真鶴会館】で開催します。
5. お知らせ
1) 映像授業のYouTube配信休講で授業に参加できない生徒さんのために、本部による映像授業が4/23(木)~YouTube配信されました。
4月の配信内容はベーシックコース『ロボート』1回目・2回目分。
第一弾は試験的な取り組みとして、ロボット教室生はもちろん、どなたでも無料で視聴可能です。
詳細はこちらのHPお知らせ欄よりご確認下さい。https://kids.athuman.com/robo/news/
≪直リンク≫
・1回目 基本製作 https://youtu.be/NiOJBD8Pz7s
・2回目 応用編 https://youtu.be/f-w_DKGqScE
≪お詫び≫
オールでのボート漕ぎに働く「てこの原理」について、テキストp.23や動画では、栓抜きと同じ「第2種てこ」で解説されていますが、誤りです。
オールでのボート漕ぎは、シーソーと同じ「第1種てこ」で考えるのが正しいです。ボートを進ませるのは、水面(作用点)からボート(支点)に返ってくる反力です。
| ボート | ←→ 水面
× 第2種てこ【力点 ― 作用点 ― 支点】
○ 第1種てこ【力点 ― 支点 ― 作用点】
5月以降は、状況に応じてロボット全コースの配信など、方向性を計画して参ります。
2) 課題プリントのコンビニ印刷[再掲]
ユーザー番号「DA2XCQKMNP」にて印刷できます。
<ローソン・ファミリーマート手順>
https://networkprint.ne.jp/sharp_netprint/ja/howto_doc_convini.aspx
<要約>
1.「ネットワークプリント」を選択
2. ユーザー番号「DA2XCQKMNP」を入力
3.「文書プリント」を選択
4. 所定コースの課題PDFのみ印刷
(「カラー」「両面印刷/横とじ」を推奨)
3) 課題プリントの印刷/提出ルール[再掲] ※重要ポイント
・当月の課題プリントは2回目の授業日前後(月報より前)にメール配信します
・印刷はモノクロで問題ありませんが、カラーを推奨します
※なるべく両面印刷で、片面2枚の場合は「必ずホチキスで綴じて」下さい
裏面には記名欄がなく、別紙では採点/返却できません
※提出期限は「次月(アドバンスは偶数月)1回目の授業日まで」とします
・提出者には従来通り採点して返却します
・点数分のポイント色カードを進呈し、3ヶ月毎の景品交換に使います
※正式な解答は「次月の課題プリント配信で公開」します
・自主性に任せ、強制しません
4) 5月景品交換会の延期
3ヶ月毎の宿題ポイント交換会の月ですが、(物を媒介した)接触感染を避ける為、感染症が収束するまで延期します。
5) 3月課題 高得点者
4月臨時休会の為、集計を中止しました。
6. コロナウイルス趨勢に対する教室の見解
“【速報】新型コロナ、○○県初の死者”など、不安を煽る連日のマスコミ報道が酷く、非情で頼りない政策も人々の免疫を下げているように思えます。
ロボット教室では科学を学んで頂いていることもあり、正しくリスク評価させる意図の無いニュースに惑わされず、科学的考察に基づいて行動され、過剰に恐れないで頂きたいと考え、この記事を起こします。
爆発的感染などと煽っていますが、強権発動できない日本においては、ワクチンの無い疫病の水際作戦に失敗した時点で、感染者が指数関数的(倍々ゲーム)に増えていくのを当然に予見し、早期に病床数の不足を対策して欲しかったところです。
‐ 徹底的に医療対策を施して、経済を持続させるか
‐ 徹底的に休業要請して補償するか
どちらともなく右往左往する頼りなさが批判の的でしょう。
幸い、初動が遅れたにも関わらず、先進諸国(都市国家を除く)の中では日本だけが有意に低い増加曲線を描き、「ジャパン・パラドックス」と称されています。
◆ジャパン・パラドックス考察記事
『新型コロナウイルス【未来のシナリオ1/2】なぜ日本では感染者と死亡者数が低いのか?』
ドン山本
https://ceburyugaku.jp/131776/
◆各国の100人目以降の累積患者数;4/21現在
John Burn-Murdoch
http://robocobo.sakura.ne.jp/blog/net/CoronaCases-20200421.jpg
◆各国の10人目以降の累積死者数;4/21現在
John Burn-Murdoch
http://robocobo.sakura.ne.jp/blog/net/CoronaDeaths-20200421.jpg
理由は解明されておりませんが、免疫学的・衛生学的に強い相関関係が指摘されておりますので、欧米に倣った悲観的予測や対策では、非科学的・非社会的な不利益行動を招く恐れがあります。
一方で、各国のピークアウトが見え始めたのに対し、日本では自粛要請も虚しく、感染者数・死者数の増加率は衰えず、未だ収束が読めません。
つまり、2段階の要請(休校、緊急事態宣言)でも鈍化が認められず、自然な対数的増加を続けています。
このことから、自粛の効果がないか、もしくは相殺要因(逆効果)が存在している可能性にも踏み入って再考すべきでしょう。
相殺要因の代表が、家庭内感染(⇔院内・園内感染)で、感染拡大の主因になりつつあります。
加えて、マスク着用・3密回避という「飛沫感染」対策で安心し過ぎている風潮にも落とし穴があります。
もっと、物の表面(体・マスクを含む)や食品を介した「接触感染」の経路を意識して、手指・ドアノブ等のアルコール消毒や外出後の入浴、商店でのマナー向上、食卓での惣菜の取り分けに努める必要がありそうです。
また、危ないのは高齢者が殆どで、主に経済活動を率いる壮年層や、教育を受けるべき若年層へのリスクはかなり低いと認めるならば、
「なるべく高齢者を隔離・保護して、経済・学校を回す」ことも社会的損失を最小化する為の正義たり得る中、「休校で子供と祖父母の接触密度が増す」という心配な事態も許しています。
「そもそも感染拡大はいけないのか?」という論点については下記《感染症対策のジレンマ考察記事》が参考になります。
◆感染症対策のジレンマ考察記事
『感染症の基本法則とパラドックス』
経済産業研究所 上席研究員 関沢 洋一
https://www.rieti.go.jp/jp/columns/a01_0567.html
今日までSNSやブログに流れる様々な意見を読んできましたが、世論は、
A. 楽観者「騒ぎすぎ! 経済を回せ!」
B. 悲観者「コロナは怖い!自粛せよ!」
C. 条件付き楽観・悲観者「医療体制や休業補償の次第で…」
に分かれ、AはBに、BはAに聞く耳を持たない傾向が見られます。
教室としてはAであり続けたいと願いましたが、医療危機・緊急事態宣言ともなると、
Cの立場で民主主義政策に協力する必要性も高まりますし、
今後のRNA変異によってBに意見がシフトする可能性もあります。
科学的にも不明点や不確定性が、社会政策的にも未踏の問題があって当然ですから、初志貫徹とばかりに立場を固辞するのも個人的・政治的な失策を長引かせ、無用な犠牲を多くしかねません。
実際のところ、あまり私達がコロナウイルスを心配しないで済むのは、「いざとなったら病院が最善を尽くして助けてくれる」からですね。
感染医療従事者の激務に深く感謝すると共に、5月再開に期待を込め、関沢氏の言葉を借りて〆め括ります。
「私のような中年男性、さらにもっと年齢の高い人々にとっては、今は感染から逃げる合理的な理由がある。
ただ、ワクチンか大規模感染によって集団免疫ができない限り現状が改善される見込みは乏しく、いつまでも感染から逃げるのは難しいと思うので、新型コロナウイルス対応の医療資源のキャパシティを速やかに増強して、安心して感染できる状況に移行できることを望んでいる。」
――――《参考》概数データ(今年分は教室独断の予測)――――
感染症への罹患および対策と関わりの深い危険因子について、
危険度を推し量る上で最も客観的な指標である「死者数」で比較しています。
(あくまで日本国内において/医療破綻しない場合)
◆危険因子別(年間)
【インフルエンザ(例年)】
‐感染者数 1千万(感染率 10%)
‐死者数 1万 (致死率 0.1% ※1)
‐死亡率 0.01%
※1 直接・間接を問わずインフルエンザ起因による「超過死亡」基準
【新型コロナ(予測)】
‐感染者数 ~5万(感染率 0.05%)
‐死者数 ~500(致死率 1% ※2;インフルの10倍 @50代)
‐死亡率 0.0005%(インフルの1/20)
※2 高齢者が多く(60歳以上が7割弱)、より3密、治療が遅れたダイヤモンドプリンセス号で1.8%(4/14付13/712)
【交通事故】
‐負傷者数 50万(負傷率 0.5%)
‐死者数 3千(致死率 0.6% ※3)
‐死亡率 0.003%(コロナの6倍)
※3 “交通事故ワクチン”も無くコロナ相当か
◆例年との比較(年間)
【例年】
‐インフル死者数 1万(30%)
‐自殺者数 2万(61%)
‐交通事故死者数 3千(9%)
計 33,000人
【今年(予測)】
‐インフル死者数 2千( 6%;例年インフルの1/5 ※4)
‐コロナ死者数 ~500(~2%;例年インフルの1/20)
‐自殺者数 ~3万(~87%;経済苦で↑)
‐交通事故死者数 2千( 6%;外出自粛で↓)
計 ~34,500人
※4 初期の低毒性S型コロナ蔓延がインフルエンザを抑止した可能性
東福間・中間・小倉北教室 佐藤 / 八幡東・小倉南教室 中野