2017年7月31日月曜日

2017年7月報

1.7月授業内容
2.今月の課題
3.今後の授業スケジュール
4.お知らせ


1. 7月授業内容


1.0 <スタートアップ>


 割愛します。


1.1 <プライマリーコース『ウッシーくん』>


 割愛します。


1.2 <ベーシックコース『横綱ロボ』>
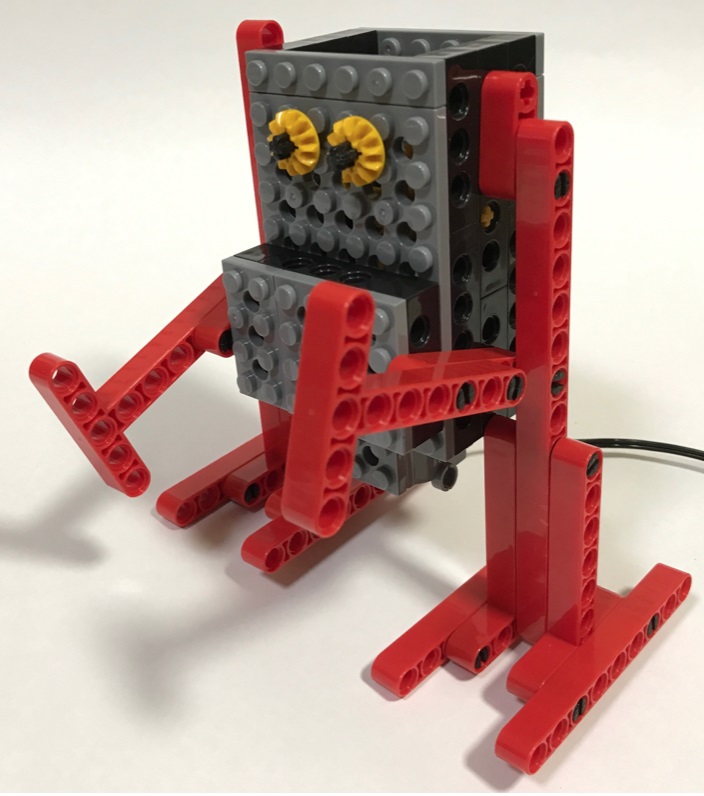


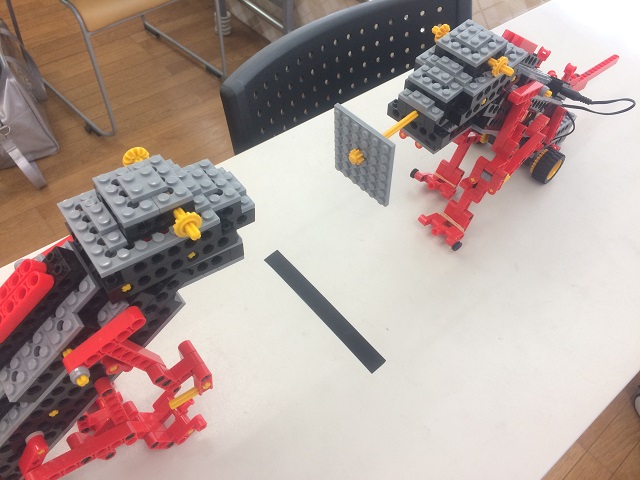
 力士ロボットです。1日目で基本形の製作は完了するものの、足を運ぶ度(たび)にヨタヨタと左右に上体を揺(ゆ)らし、足裏はツルツルと滑ります。
まるで慣(な)れないスケートリンクで立ち往生する初心者のような、何とも頼りない横綱です。
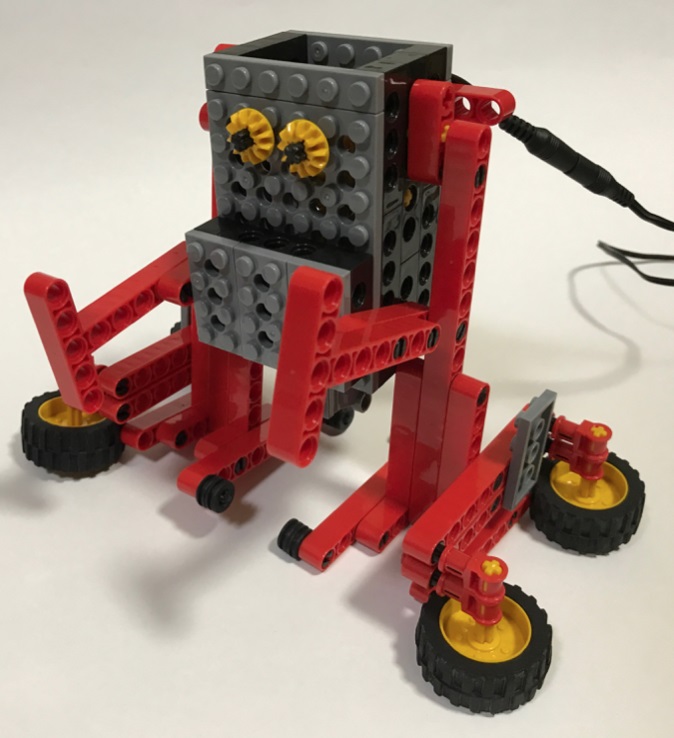

 2日目にはシャフトを通して足幅(あしはば)を広げ、輪ゴムやグロメット(ゴム管)で摩擦力を稼(かせ)ぎ、ようやく大地を掴(つか)んで歩む勇(いさ)ましさが出てきました。

 途中、重たいモーターを低い位置に取り付けた基本設計を変え、脚(あし)をひょろ長くして重心を高くしてみましたが、
背が高くなって貫禄(かんろく)は上がるものの、転びやすくなって、相撲取りに大事な安定感はいまいちとなることも試しました。
力士が腰を低くして取り組むのも、重心を下げて倒れにくくするためですね。
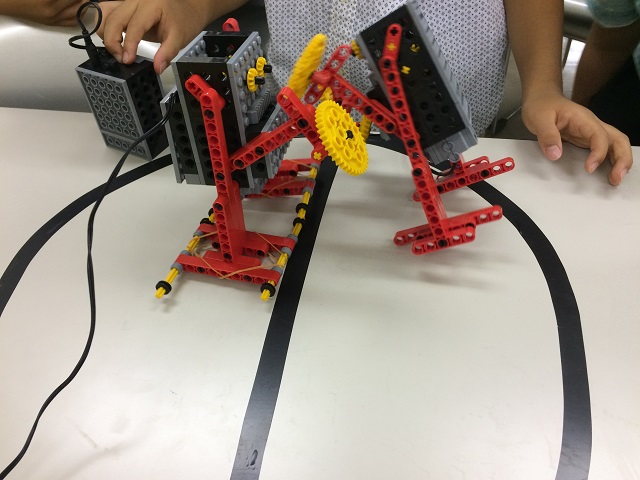
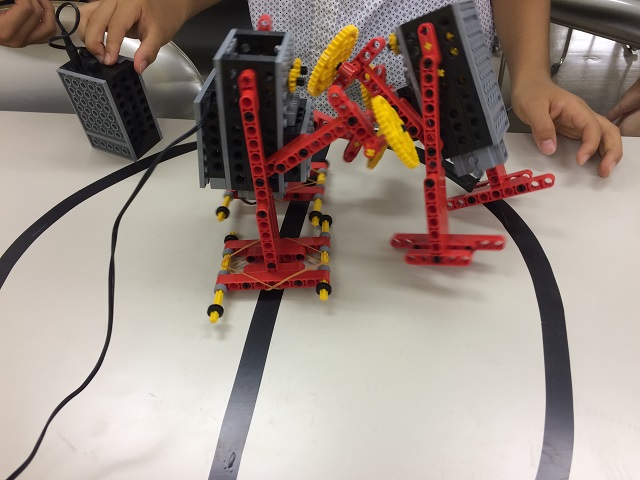

 2日目最後の競技は、当然、相撲試合です!
土俵(どひょう)の上で両者をにらみ合わせ、「はっけよーい、のこった!」

どれも似たような動きしかしていないように見えて、いざ取り組ませると、ロボットの実力差が現れました。
テキストや先生の話をヒントに改良したロボットが強い結果を残す一方、
弱々しい力士は、バランスが悪くて勝手に転ぶか、足がツルツルですぐに相手に押し出されていました。
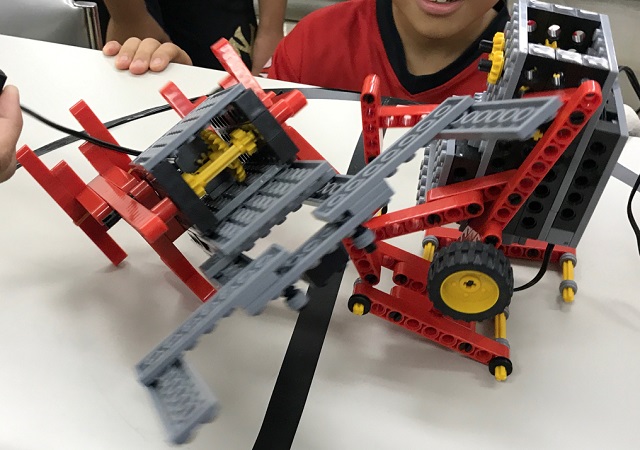

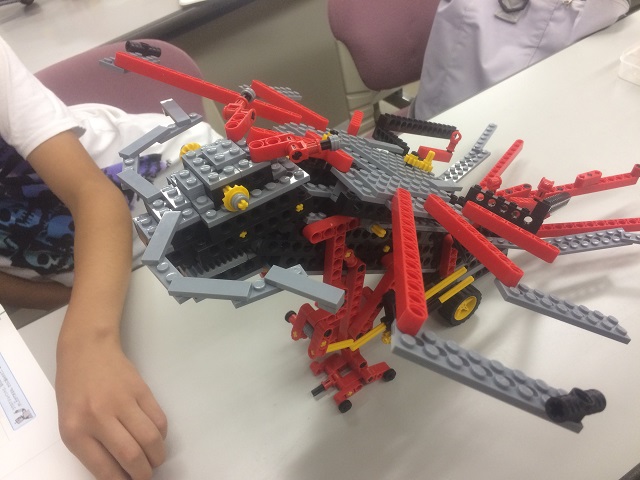
見た目の飾り付けに気を取られ、太い眉(まゆ)を付けて“目力”を上げたり、立派なちょんまげを結(ゆ)っても強くはならなかったね。


1.3 <ミドルコース『ロボベーター』>
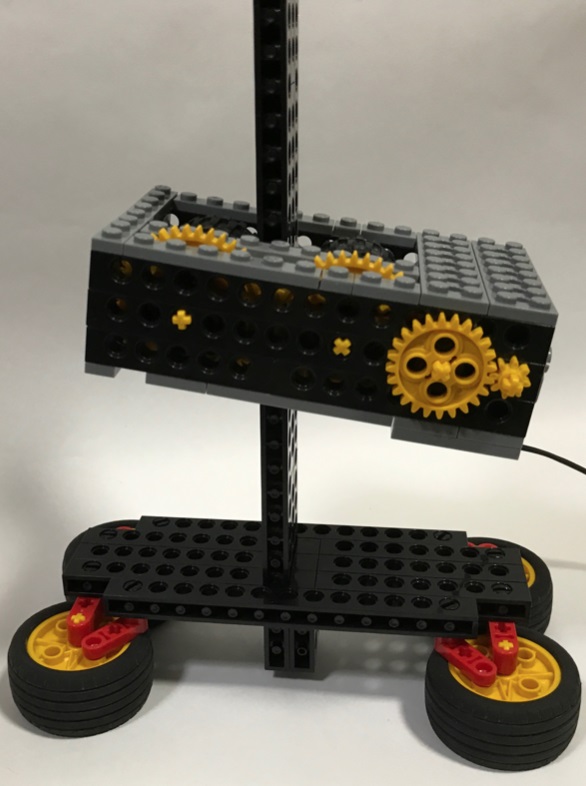


 今回はエレベーター!
時々登場する「ロボットというよりも…」シリーズで、毎回とても面白く感動モノです。

製作難易度は高くなく、学習ポイントもさほど高度ではないのですが、
このキットでエレベーターを考案し、アイデアコンテスト全国大会で最優秀賞を獲得した当時小学4年生のアイデアに脱帽です。

 見た目としては、エレベーターのかご(運動部位)が水平から少し傾いてしまいますが、
このことにより、駆動ローラー(タイヤ)をレール柱に押し付け、滑らないように摩擦力を稼(かせ)ぐことができるのです。

このために、かごの重心を一方(モーター搭載側)に偏(かたよ)らせているとも言えます。
かごの重心バランス次第で、好みの摩擦力に調整できるということでもあります。
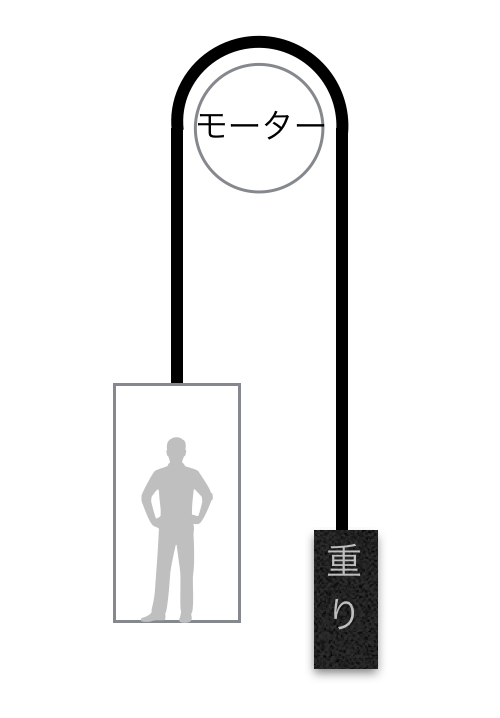

実際のエレベーターとは方式が異なることも学習しましたが、それは知識であって、実物を模(も)さないことで何より大事な創造力をいかんなく発揮したことが推し量れます。
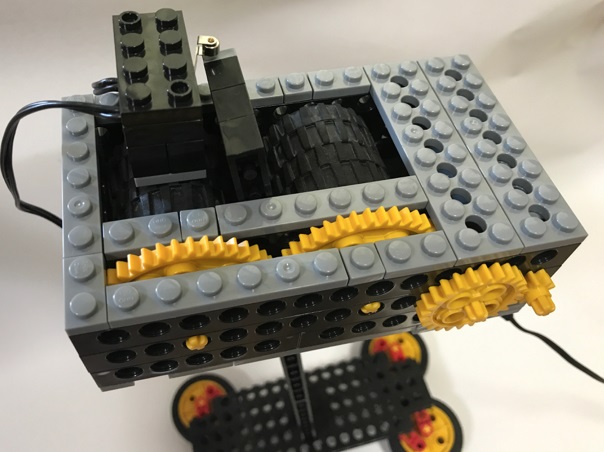


 1日目では、下降し終えて底に着いてもモーターは唸(うな)りを上げたままになり、上昇し終えると柱から外れて落下するという“恐怖のエレベーター”!
実物なら絶対に乗りたくありません。
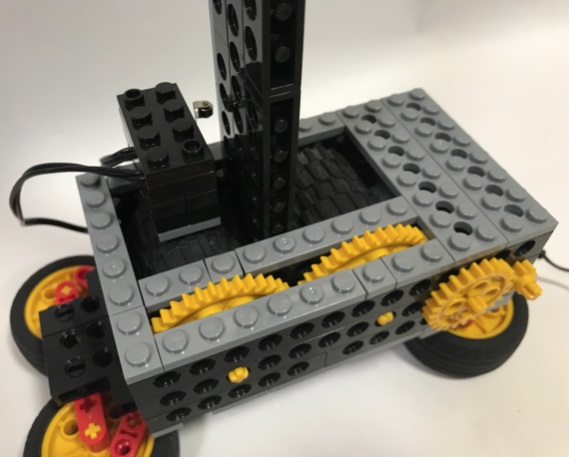


2日目でようやく、タッチセンサーの働きにより、地上でも頂上でも自動停止する安心エレベーターになりました。
実物でも、年を追うごとにセンサー類が多くなって安全性が高まっています。
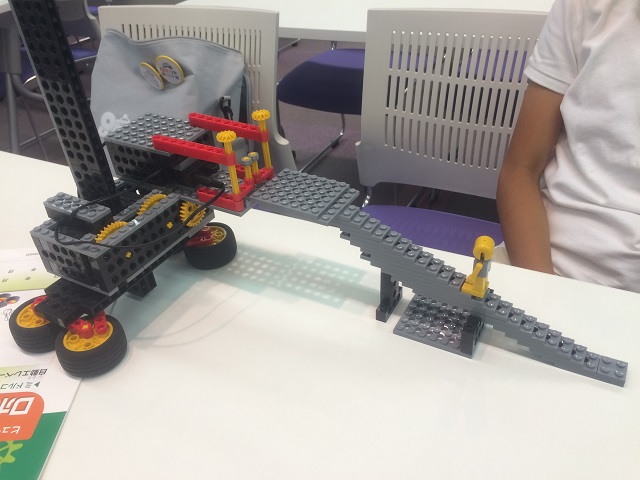


 最後の競技は、一部で品評会としました。その前に、プレゼン(テーション)ですね。
各自で改造や装飾をしたロボベーターの動作を見せ、機能や工夫点をアピールしてもらいます。
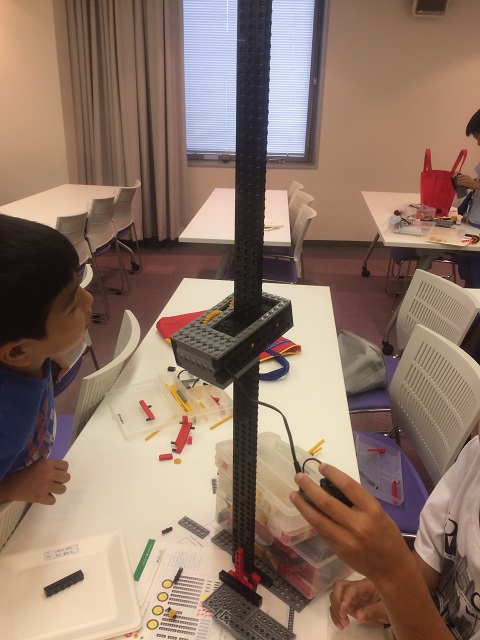


皆さん、発表に慣(な)れていないようです。
せっかく和気あいあいと面白い改造に勤(いそ)しんでいても、このような段になると急に押し黙ること!
「特にないです」「いや、普通に…」って、そんな筈(はず)はありません。
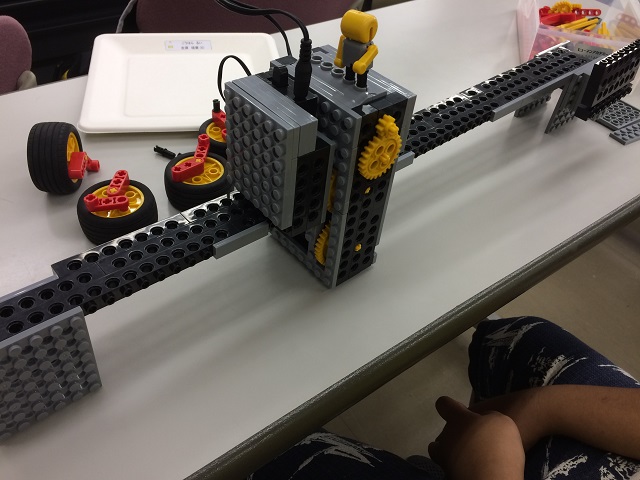
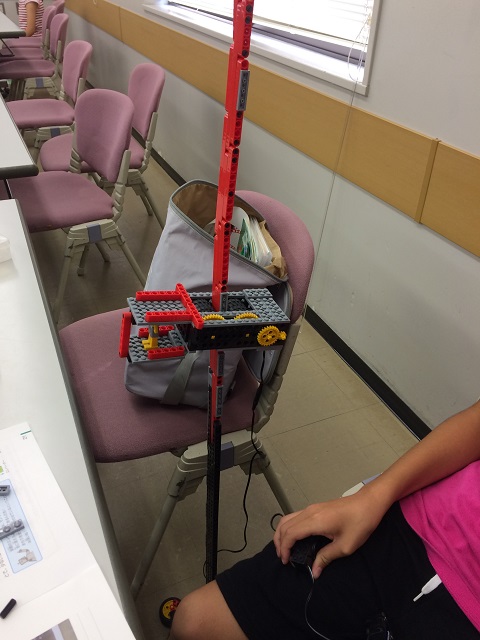


確かに、テキスト通りに製作しているだけでは、それが最終目的になって、随所にある工夫点に気付かない面があります。
オリジナルの設計を疑問に感じて、改変して、失敗して、成功して、新たな知見を築いていって欲しいと思います。


1.4 <アドバンスコース『ロボエレファン』/『テクニカルコンテスト予選』>


 1ヶ月目の授業です。
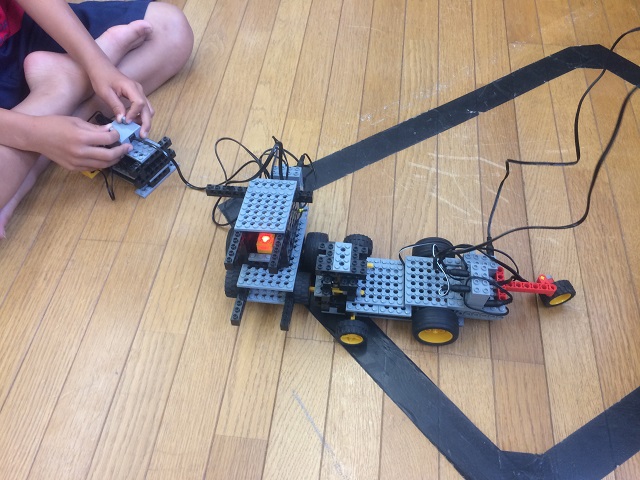
2ヶ月目にかけて、ボール前で自動停止し、音に反応してシュートするPK戦に持ち込みますが、1日目は、先ず、黒ライン(の縁)を辿(たど)る基本形ロボットを製作しました。

前面でボールをドリブルさせるように、回転ブラシのようなメカを組み付けていますが、ロボット本体は、ちょうど間もなくテクニカルコンテスト予選で競うライントレーサそのものです。

 進路を黒ラインに決められたロボットでドリブルがうまくいく筈もなく、2日目は、手元のリモコンスイッチによる手動操縦型に作り変えてサッカー対戦する流れですが、
コンテスト予選を前にライントレーサを壊すのも忍びなく、サッカーロボの続きは2ヶ月目に集約し、予行・研究会も別途設定して、ライントレーサの改良に集中することにしました。
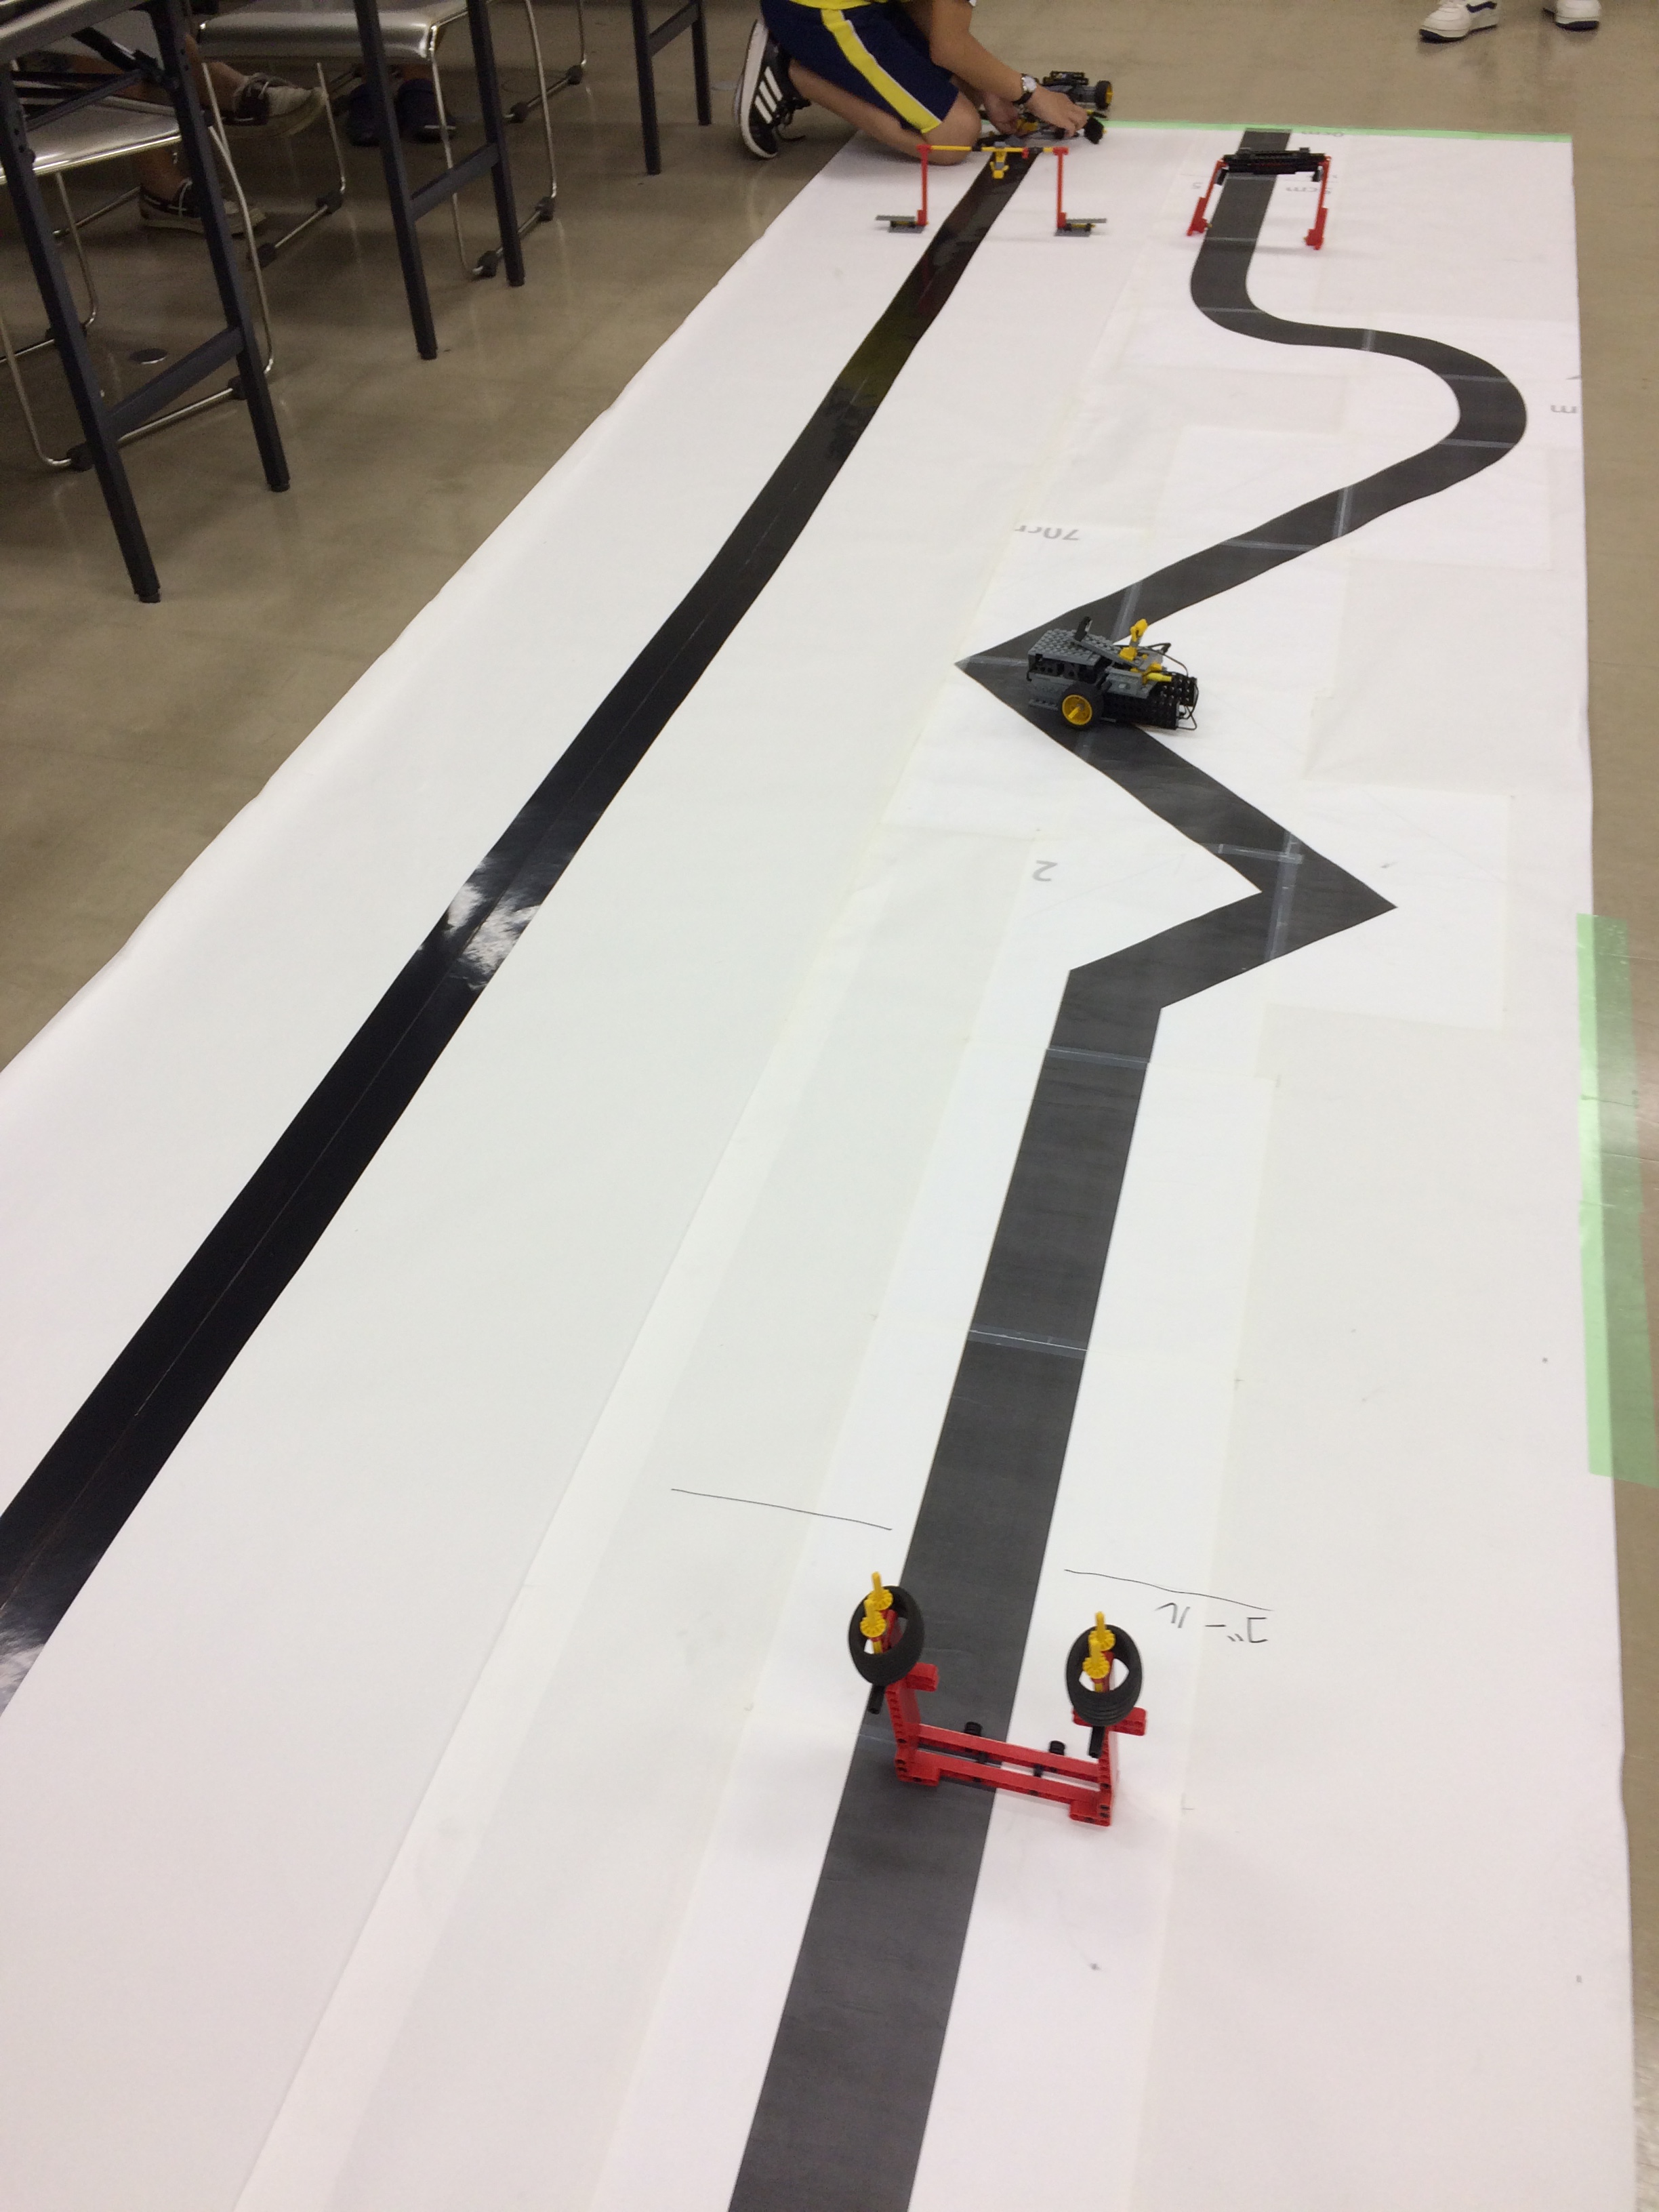
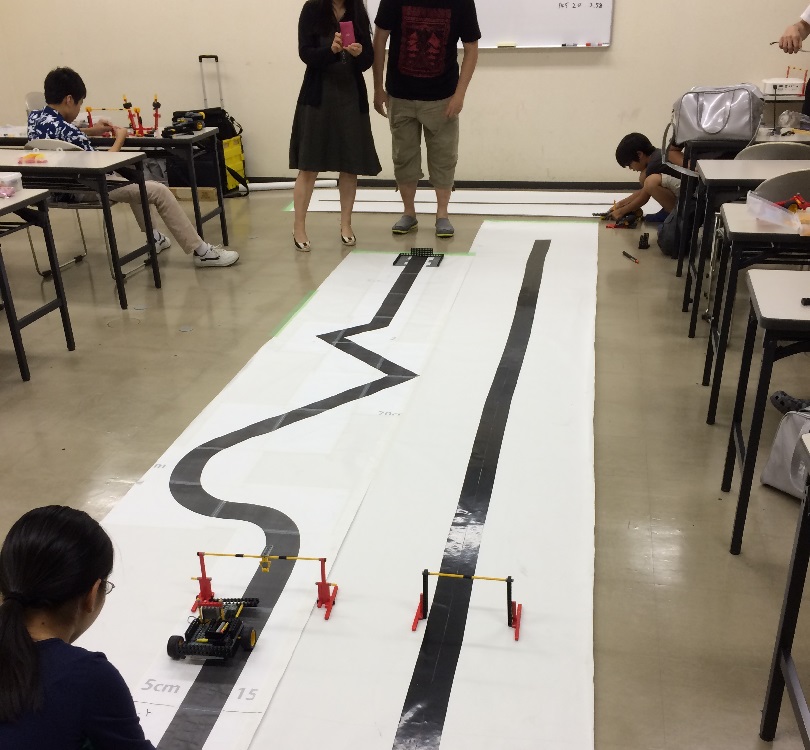
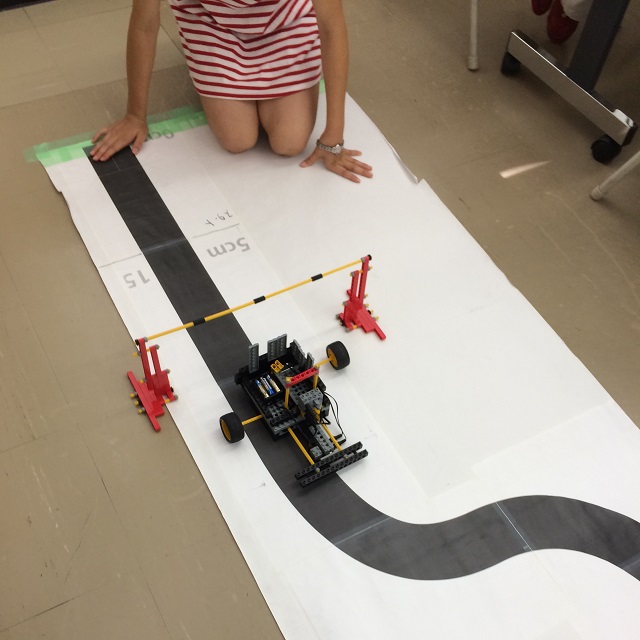
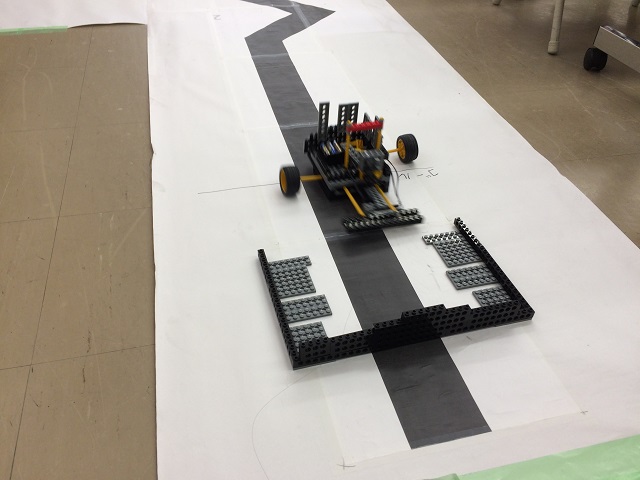

 コンビニと教室のプリンタで、1/1スケールの模擬コース(4.3メートル!)を2枚用意したものの、教室で印刷した黒ラインの赤外線反射率が高いようで、光センサーがうまく黒判定してくれません(*1)。
教室で印刷した方がより黒く見えるのに…です。人間の目とは違って見える世界(*2)は予測がつきません。

 他教室の予行結果で、7秒を切るタイムが出ているとの情報が7/19に入りました。我らが教室連合では、10秒を切れば速い方です。
いや、スピードアップ自体は簡単なのですが、曲がり切れず脱線したり、曲がり過ぎて無駄にスピンしたり、最悪180°ターンして逆走してしまうのです。

下記が鍵となりそうです。
1) 軽量化…機敏な加速や方向転換に、慣性質量を小さく
2) 旋回性…重量物を旋回軸(≒駆動輪)付近に集め、慣性モーメントを小さく
3) 保守性…電池交換、左右タイヤ距離(トレッド)変更、光センサーの位置・感度調整
4) 堅牢性…誤って衝撃を受けても分解し難い構造

とは言え、事は複雑で、これらのバランスが大事です。
最適解は試行錯誤に頼らざるを得ない面と、成否の再現性が高くない(運頼みの)面が大きいのも泣き所です。
それでも、速いロボットと遅いロボットとの差というのも厳然としてありますので、データを蓄積しながら、科学的思考でマシンの限界性能を追求した者が勝つという、エンジニアリングの一面も体験します。


 ここから、九州地区予選の戦況を記します。
7/25(火) 11:30、アクロス福岡 円形ホールに入場。
全国大会2名進出の枠をかけて、7教室(新下関・東福間・八幡東・小倉北・小倉南・野間大池・とまり)から20名がエントリー。
大勢の家族が見守る中、12:00まで練習走行を重ねます。
脱線したり、コーナーで無用にぐるぐるターンを繰り返したり、途中で引き返してしまったり…、
本番コースの黒ラインに光センサー(感度およびステアリング応答)を適応させるのに皆が苦心していました。

 それは、本番中も変わらず。
加えて、今年のレギュレーションは、
●スタート後に外部からパイロットを取り込むこと
●ゴール後に3秒以上自動停止すること
の2点が課され、コースアウトすることなく、これらをクリアしなければなりません。
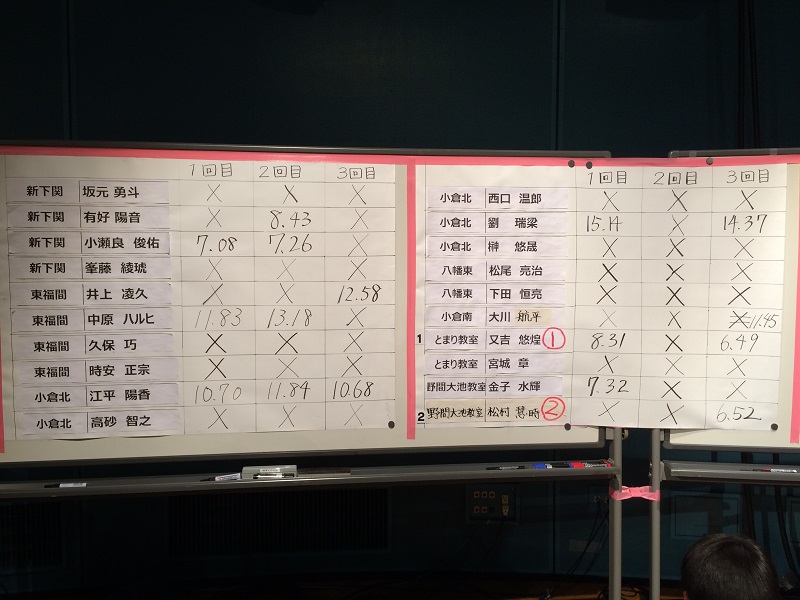

 12:15、予選開始。我らが教室連合からは12名エントリーで過半数(*3)、数打てば当たる戦略(?)も振るわず、結果は惨敗(失格を除く10名中6~10位)でした。

完走したマシンは、一言で言えば“遅い”のです。
重さや摩擦が仇(あだ)になった例もありました(*4)。
また、“余裕たっぷり安定して”ラインを辿(たど)るのは、もったいないことです。
スピードを上げれば別の課題が見えてきます。与えられた3回とも完走するような安定志向では甘いと言えます(*5)。

3回ともコースアウトやレギュレーション失格でリタイアしたマシンも10台(当教室連合では7/12台)と半数を占め、本番の難しさを物語りましたが、
調整やシミュレーション不足の面も否めないのは自他共に認めるところでしょう(*6)。

 様々なマシンを観察した結果と、科学的考察が合致して分かってきましたが、
トレッド(左右タイヤ距離)と光センサー位置(駆動軸からの距離)について、

◆遅いが脱線し難い安定マシン … トレッド長め・光センサー近め(旋回性・ふらつき↑)
◆速いが脱線し易い挑戦マシン … トレッド短め・光センサー遠め(旋回性・ふらつき↓)

の傾向が出ますので、自他のマシンをビデオで比べる等、省(かえり)みてみましょう。

 教室としても、まだまだ、大いに勉強・反省すべき点を残す結果となりました。
来年以降も挑戦し、強豪教室に成長して参ります。


<記録>
・1位 … 6.49秒[とまり教室]
・2位 … 6.52秒[野間大池教室]
・6~10位 … 10.68~14.37秒[東福間・小倉北・小倉南教室]


*1 コンビニはレーザー式、教室はインクジェット式という違いがありますが、一般的な傾向として、黒インクがダメなのかどうかは不明です。
 3色カラーを重ねて印刷すれば真の“黒”になる(減法混色)かもしれませんが、ただでさえ高価なカラーインクを浪費して失敗する可能性も拭(ぬぐ)えません…。

*2 赤外線カメラがあれば見えたでしょう。

*3 参加人数の多さこそ、大会への多大な貢献であり、価値ある教室の指標です!と断言できます。皆様の温かいご協力に心から感謝します。

*4 中には、スタート地点のパイロット取り込み用ゲートをなぎ倒してゴールまで引き摺ったマシンも…。それはタイムに響きますね。

*5 しかし、予選で3回とも完走した唯一のマシンが5名(6~10位)中で最速であり、かつ再現性も高く、安定志向の真面目さが着実な結果に表れた感です。

*6 勿論、教室側としても、もっと入念なヒントやコース環境を提供できれば、また違った結果を生んだものと省みます。


1.5 <プロ2年目コース『アームロボット』>
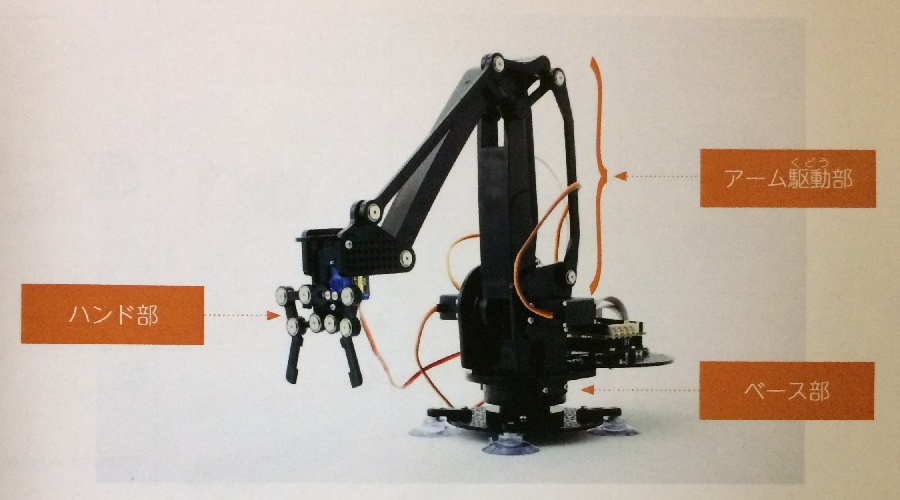


 2年目の生徒さんお待ちかね、アームロボットの登場です。
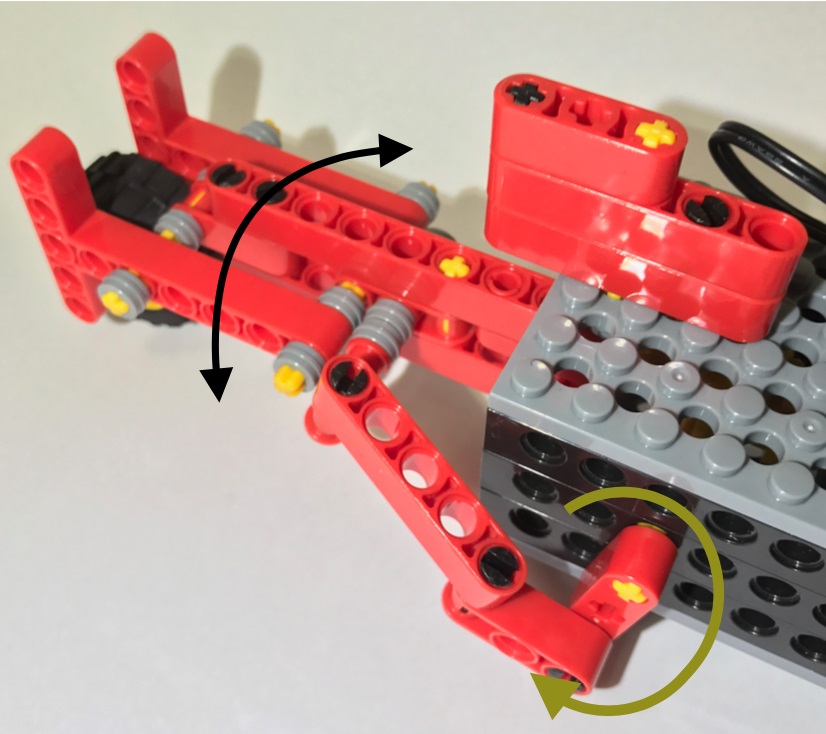
人間の腕のように、複数の関節を曲げて、手先の位置と開閉を自在に操ります(*1)。
自動車の組み立てラインなどで活躍していますね。
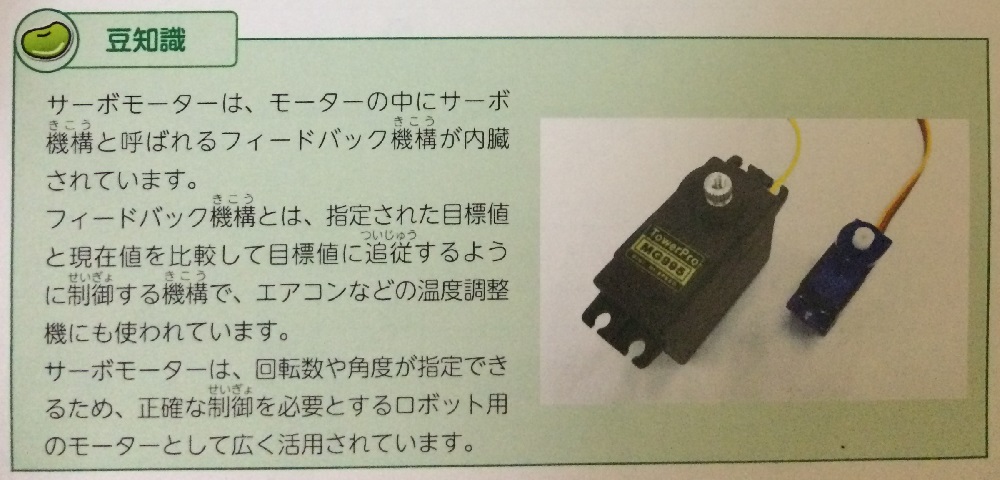

 関節の動き(回転)を司るのは、やはりモーターです。
それも、所望の角度分だけサッと回転してピタッと止まれる、サーボモーターの出番です(*2)。
サーボモーターは、民生品では、CD/DVDのトラッキング(*3)や、ラジコン飛行機のエンジンスロットル・フラップの開閉などに使われています。
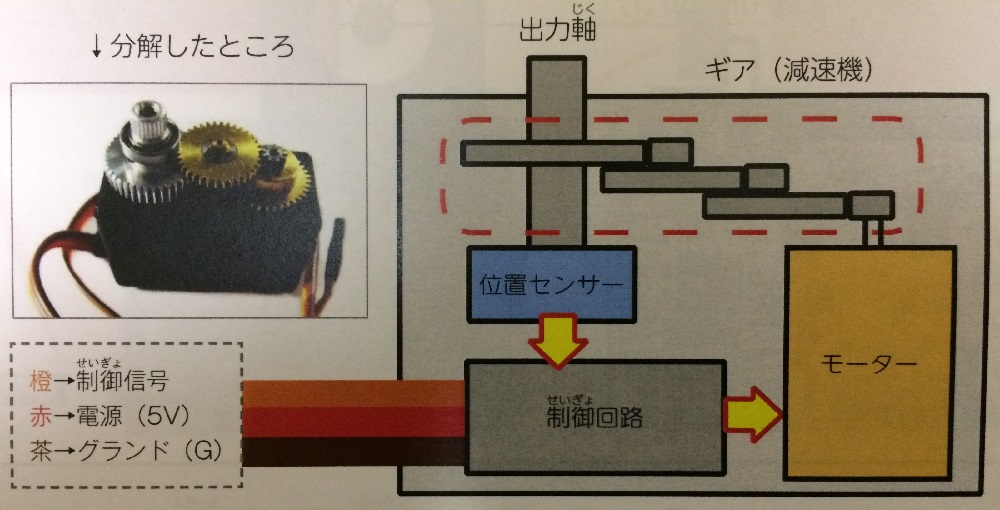
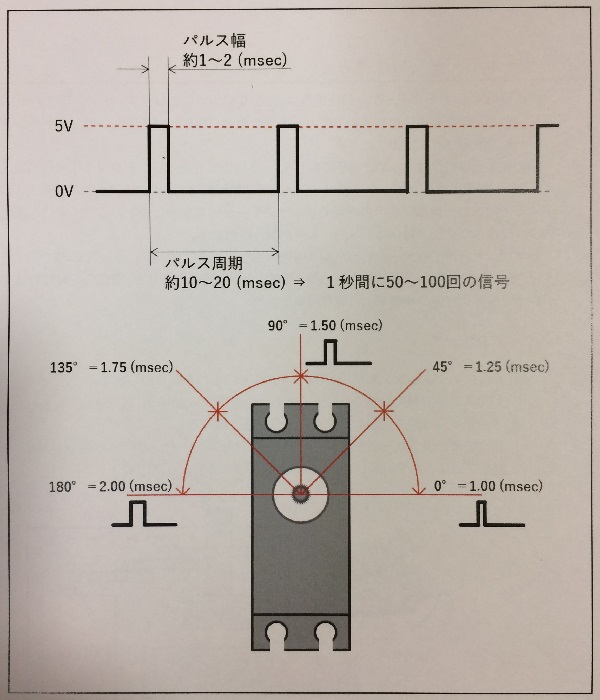

 サーボモーターには、電源線2本と、目標の位置(回転角)を伝える制御信号線の、計3本が伸びています。
小型ロボット・ホビー用として一般的なサーボモーターの信号線には、回転角に応じたパルス幅 1~2ミリ秒で、50~100HzのPWM矩形波(くけいは)(*4)を与えます。
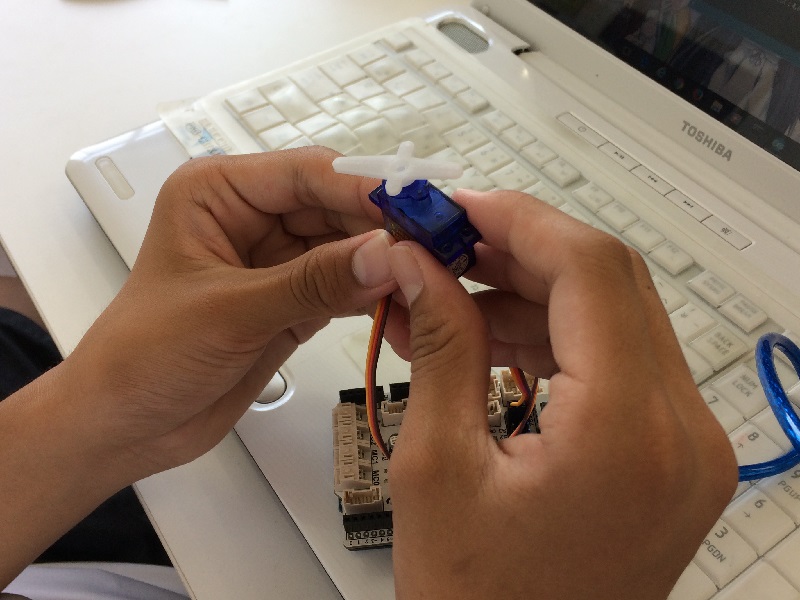
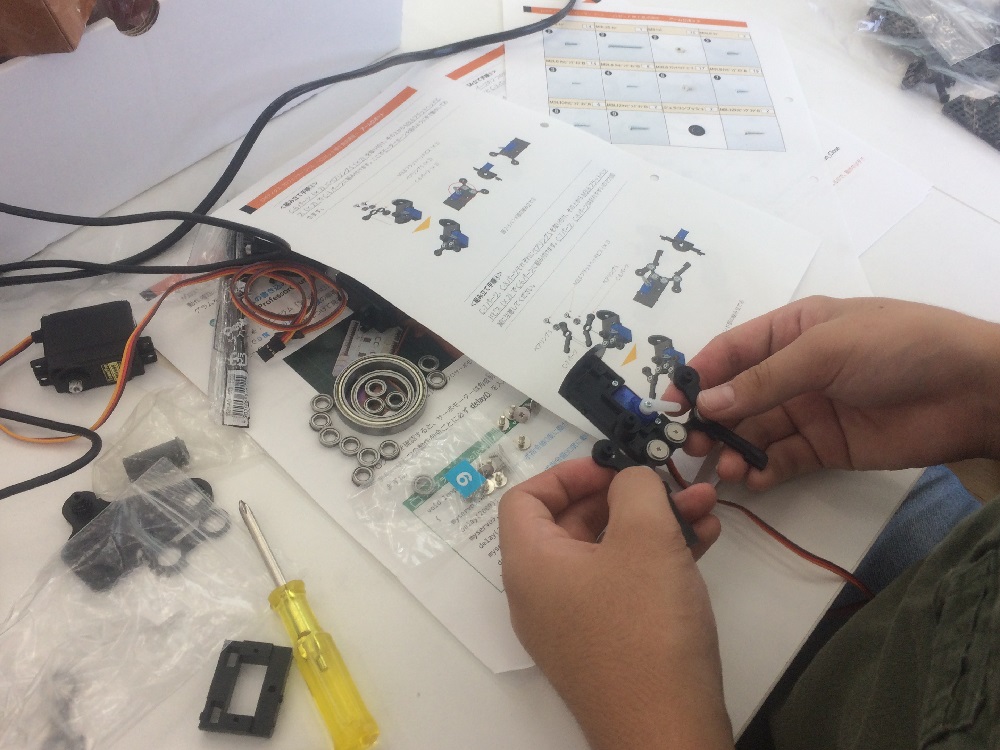

このサーボモーターは、指示された位置まで全力で回転し、行き過ぎると全力で戻ろうとし、または、
これを小刻みに繰り返して振動(ハンチング)することもあり、瞬発的な電力を消費しますので、別途ACアダプターで電源を供給しました。
高負荷(手で止めたり)や連続で動作させた場合の発熱にも注意が必要です。
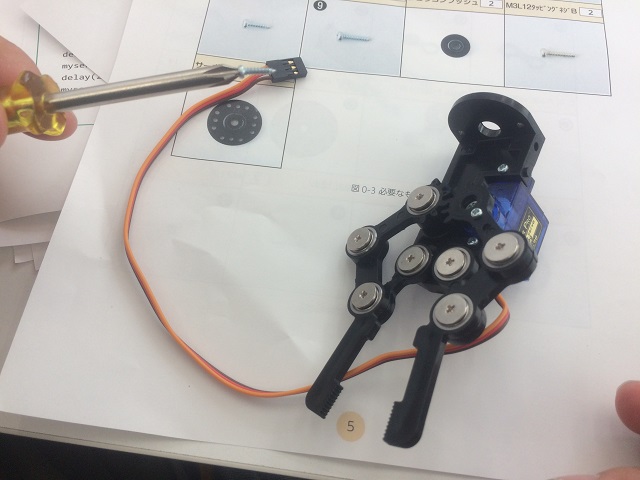
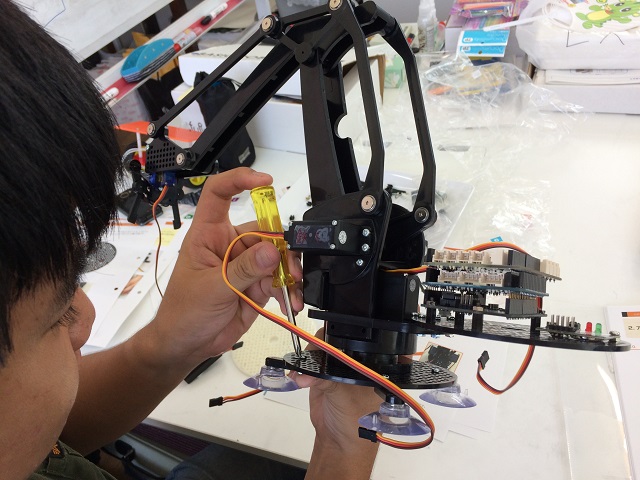

 また、原点位置から±90°と可動域が決まっていますので、初期位置に注意して、組み付けていきます。
2回とも時間の大半を製作に当て、アーム部の開閉に2個、ベース部の旋回に1個のサーボモーターと、ハンド部の開閉にマイクロサーボモーター1個の、計4個のサーボモーターを備える本格派の完成です。

無線コントローラー(ゲームパッド)で各関節を操作するプログラムが、ハサミ(グラップル)付きパワーショベルのように、アーム・ハンドの開閉を簡単にさせてくれます。

 次回は、このアームロボットの制御方法について、解明していきます。


*1 手首の関節が無いので、手先の向き(ネジ回し等に必要)は変えられません。

*2 普通のモーターと、回転部に備え付けたエンコーダ(符号化装置)で回転数や角度を検出して、マイコン(プログラム)で制御する方法もありますが、
制御のスピードや精度が要求される用途では、通例、これら(モーター+エンコーダ+制御回路)をパッケージングしたサーボモーターを使います。

*3 CD/DVDのデータ記録ピット(微細な凹凸)は、うずまき状(ブレあり)に並んでおり、再生中レーザースポットを内周から外周へ移動・追従させ続けるトラッキングサーボが必要です。
 加えて、盤面の歪みに応じて上下動し、レーザー焦点を合わせ続けるフォーカシングサーボも必要です。

*4 一周期ごとに、ONとOFFの時間の比(デューティー比)を変えることでアナログ量を表す、デジタルパルス波形のこと。


2. 今月の課題

 全国大会への取り組みを奨励し、7月の図面・設問プリントは休止しました。

 <スタートアップ>
  特にありません

 <プライマリーコース>
  - 特にありません

 <ベーシックコース>
  - 上記授業内容を精読する(概ね3年生以上/低学年は補助の下で)

 <ミドルコース>
  - 上記授業内容を精読する

 <アドバンスコース>
  - 上記授業内容を精読する

 <プロ2年目コース>
  - 上記授業内容を精読する(該当テキストページを見ながら)
  - アームロボットを完成させる


3. 今後の授業スケジュール


 8/13(日)を休む為、東福間プロ・小倉北・南教室の8月第1回は一週前倒しになります。

 日付の()は臨時、!は原則外、?は予定の意です。

――――――――――【佐藤教室長】――――――――――

[東福間]第1・3土原則
   - 10:30~ ミドル/アドバンス
   - 13:30~ ベーシック/プライマリ
  (- 15:30~ ミドル/アドバンス振替)

 ・8/5, 19,  9/2, 16,  10/7, 21


[東福間プロ]第2・4日原則
   - 12:45~ プロ2年目
   - 15:30~ プロ3年目

 ・8/6!, 27,  9/10, 24,  10/8, 22


[中間]第2・4土原則<なかまハーモニーホール>
   - 13:30~ ベーシック/プライマリ
   - 15:15~ ミドル(/アドバンス振替)

 ・8/12 第1回 3F会議室2
 ・8/26 第2回 3F会議室2
 ・9/9, 23,  10/14※, 28

 ※10/14はハーモニーホール利用不可の為、代替施設(未定)で開催します。


[小倉北]第1・3日原則<ムーブ>
   - 10:00~ ベーシック/プライマリ
   - 13:00~ ミドル
   - 15:00~ アドバンス/ベーシック第2部

 ・7/30! 第1回 5F小セミ
 ・8/20  第2回 5F小セミ
 ・9/3, 17,  10/1, 15


――――――――――【菅本教室長】――――――――――

[とばた]第2・4土原則<ウェルとばた8F>
   - 13:00~ 全コース(プロを除く)

 ・8/12, 26,  9/9, 23,  10/14, 28


――――――――――【中野教室長】――――――――――

[八幡東]第1・3土原則<レインボープラザ4F>
   - 13:30~ ベーシック
   - 15:30~ ミドル
   - 17:30~ アドバンス

 ・8/5, 19,  9/2, 16,  10/7, 21


[小倉南]第2・4日原則<総合農事センター2F>
   - 10:30~ ベーシック/プライマリ
   - 13:00~ ミドル  /アドバンス

 ・8/6!, 27,  9/10, 24,  10/8, 22


4. お知らせ

 1) ロボット教室 九州地区大会
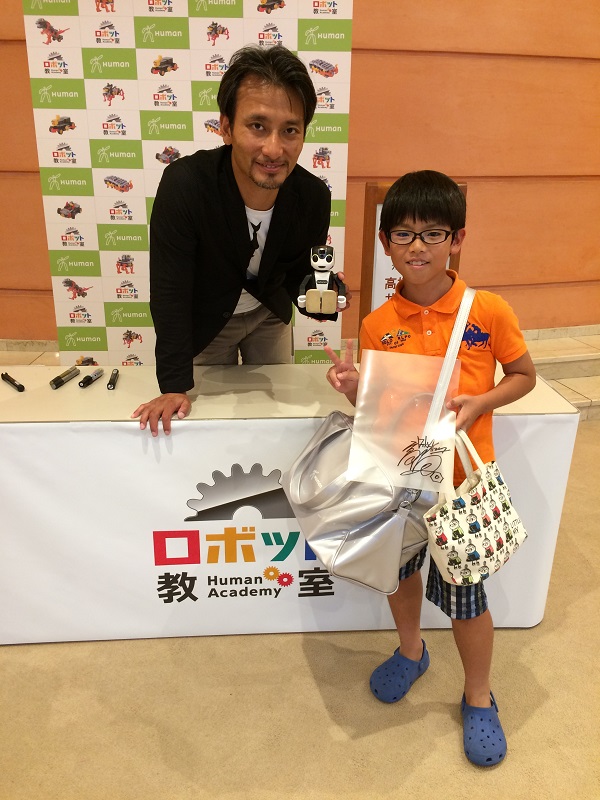
  7/25(火)アクロス福岡 円形ホールで開催されました。
  福岡の他、山口・宮崎・鹿児島・沖縄各県の教室からも参加があり、130名を超える観覧の中、
ライントレーサによるスピード競技や、創作ロボットの発表、高橋智隆氏のユーモラスな講演と写真撮影・サイン会が続き、盛況でした。
  来年はもっと盛り上がるでしょうし、当教室としても取り組みを強化して参ります。

  出場者の皆さん、お疲れ様でした。

 【テクニカルコンテスト部門】
  [東福間]井上さん・中原さん・久保さん・時安さん
  [八幡東]下田さん・松尾さん
  [小倉北]江平さん・高砂さん・西口さん・劉さん・榊さん
  [小倉南]大川さん

 【アイデアコンテスト部門】
  [中 間]B…大塚さん
  [八幡東]A…下田さん B…正元さん
  [小倉北]M…吉廣さん
  [小倉南]M…辻さん・吉良さん B…波多さん

  ライントレーサ部門は、全国大会出場(上位2/20名)ならず残念でしたが、
引き続き、アイデア部門の審査結果(発表期日8/10)に期待します。

  地区大会の様子を動画で撮影しておりますので、研究用に活用下さい。
  下記URLからダウンロードしてご覧下さい。
  https://www.dropbox.com/sh/kcavowteth52ekg/AACzHWyDN4Zf8fnoTMkdMeE1a?dl=0


 2) ロボプロ全国大会 開催決定
  ロボティクスプロフェッサーコース全国大会(仮称)を開催することが決定しました。
  大会の概要・実施競技などの詳細は別途ご報告します。

  第1回 ロボティクスプロフェッサーコース全国大会
   in 千葉工業大学スカイツリータウンキャンパス
     2017年12月2日(土) 開催決定!


 3)【洩れ訂正】5月課題 高得点者  []内は教室と学年

  ◆プライマリ【4名平均 図面5.0】
   5点…廣渡[東福間1], 河原[中間1], 渡邉[中間1], 村田[小倉北 年長]

  ◆ベーシック【33名平均 図面3.2+設問3.2=6.4】
   10点…桑村[中間3], 谷川[八幡東4], 橋本[小倉北3]
   9点…佐藤[東福間4]
   8点…川村[中間4], 宮尾[八幡東4], 荒木[小倉北3], 宮田[小倉北4], 荻山[小倉南3], 波多[小倉南4]

  ◆ミドル【12名平均 図面4.0+設問2.9=6.9】
   10点…吉良[小倉南6]
   9点…田中[東福間5]
   8点…岩熊[中間6], 山本[中間5], 劉[小倉北7], 辻[小倉南6]


 4) 6月課題 高得点者  []内は教室と学年

  ◆プライマリ【4名平均 図面5.0】
   5点…廣渡[東福間1], 河原[中間1], 渡邉[中間1], 村田[小倉北 年長]

  ◆ベーシック【32名平均 図面3.2+設問2.9=6.1】
   10点…宮尾[八幡東4]
   9点…佐藤[東福間4], 森崎[八幡東2], 原[小倉北4]
   8点…川村[中間4], 荒木[小倉北3], 空閑[小倉南2], 塚野[小倉南2], 波多[小倉南4]

  ◆ミドル【10名平均 図面3.9+設問1.7=5.6】
   10点…なし
   9点…なし
   8点…山本[中間5], 吉良[小倉南6]
   7点…辻[小倉南6]

 《景品の製作ページ》
  http://robocobo.blogspot.com/


東福間・中間・小倉北教室 佐藤 / 八幡東・小倉南教室 中野

2017年6月26日月曜日

2017年6月報

1.6月授業内容
2.今月の課題
3.今後の授業スケジュール
4.お知らせ


1. 6月授業内容


1.1 <プライマリーコース『チャリダー』>


 割愛します。


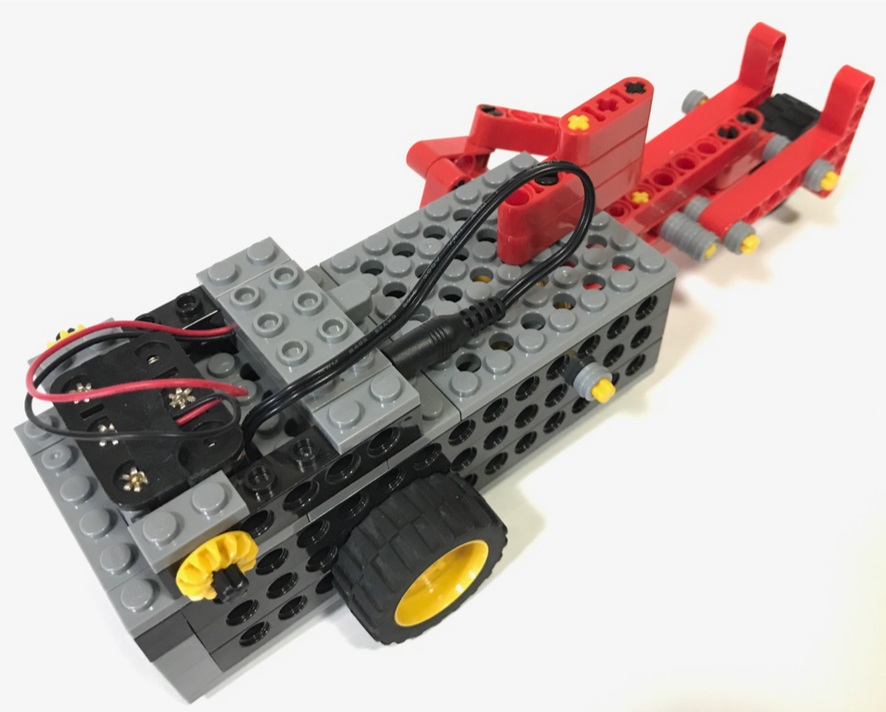
1.2 <ベーシックコース『ロボフィッシュ』>


 魚型ロボットです。
1日目で製作が完了し、持ち上げてスイッチを入れると、釣った魚のように尾びれを元気よく振(ふ)ります。
このロボットを床に置くと・・・前へ進みますね。当たり前でしょうか?
中には、後ろにさがるロボフィッシュもありますよ!


 試(ため)しに、タイヤSの上にある胸(むな)びれを取り外してみます。
すると、うまく進まなくなりました。
それはそうかもしれません、尾びれを左右に動かしているだけですから(*1)。


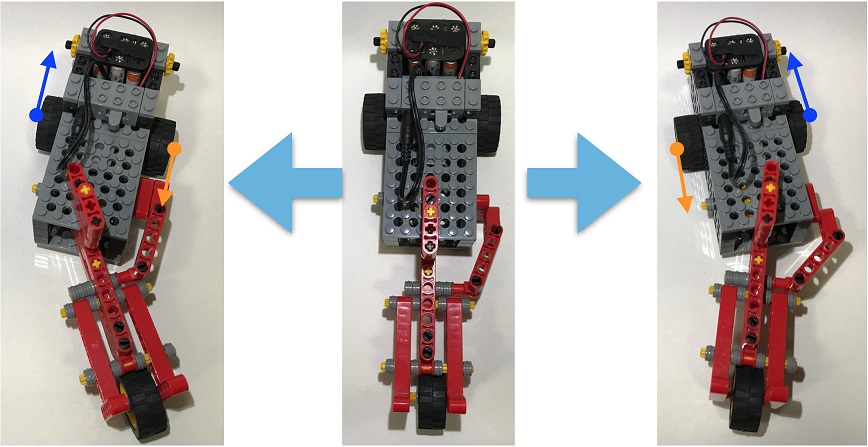
よくよく観察すると、尾びれを振る度(たび)に、左右の両輪がちょっと前に回転しては後ろにも回転して、その場で体をくねくね方向転換(ほうこうてんかん)させているだけのようです。


 秘密は、ただの飾(かざ)りに見えた胸びれにあったのですね。
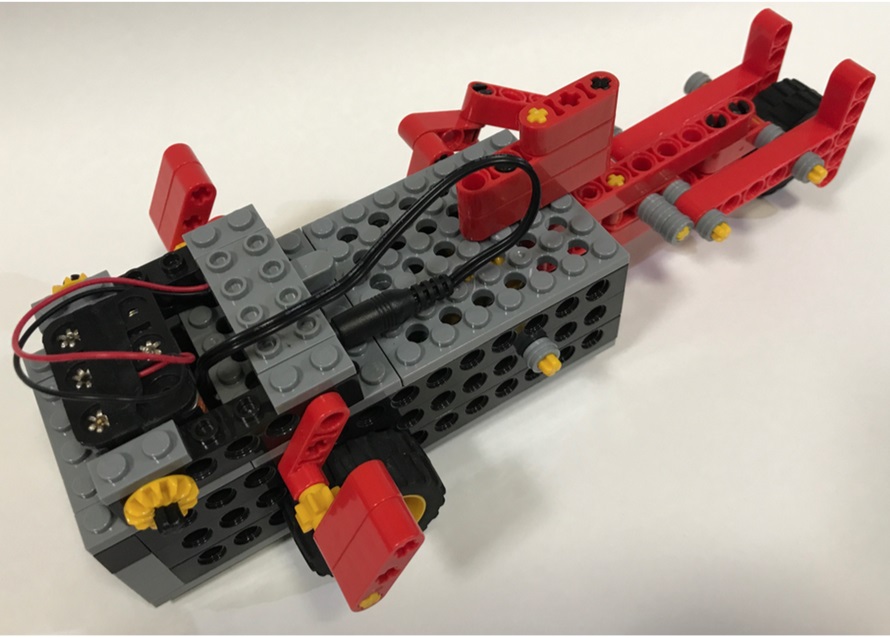
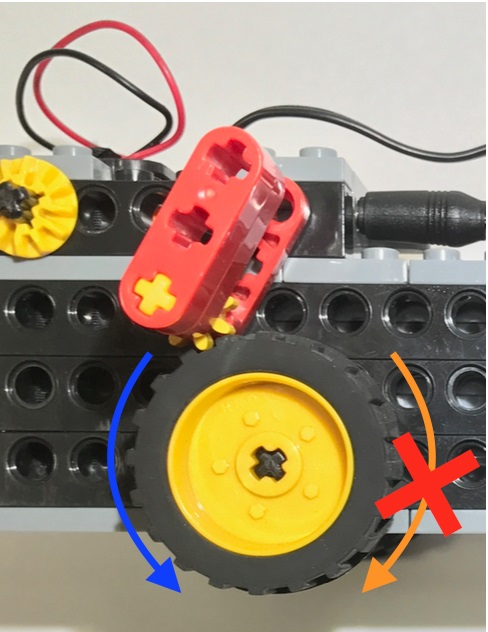
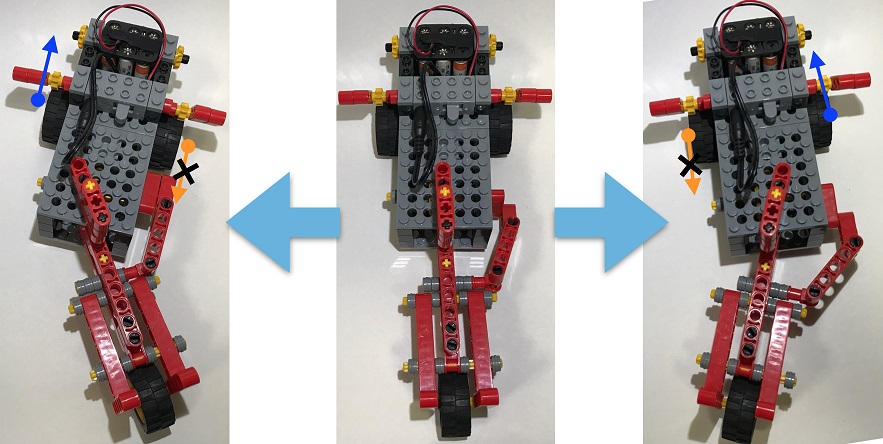
この胸びれをタイヤの前方に当てると…、タイヤは前方向には軽く回転しますが、
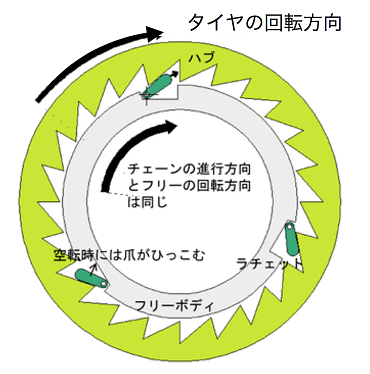
逆方向には(胸びれのピニオンギヤとタイヤの横みぞが引っ掛かって)ロックが掛かり、後退(こうたい)を阻止(そし)することができます。


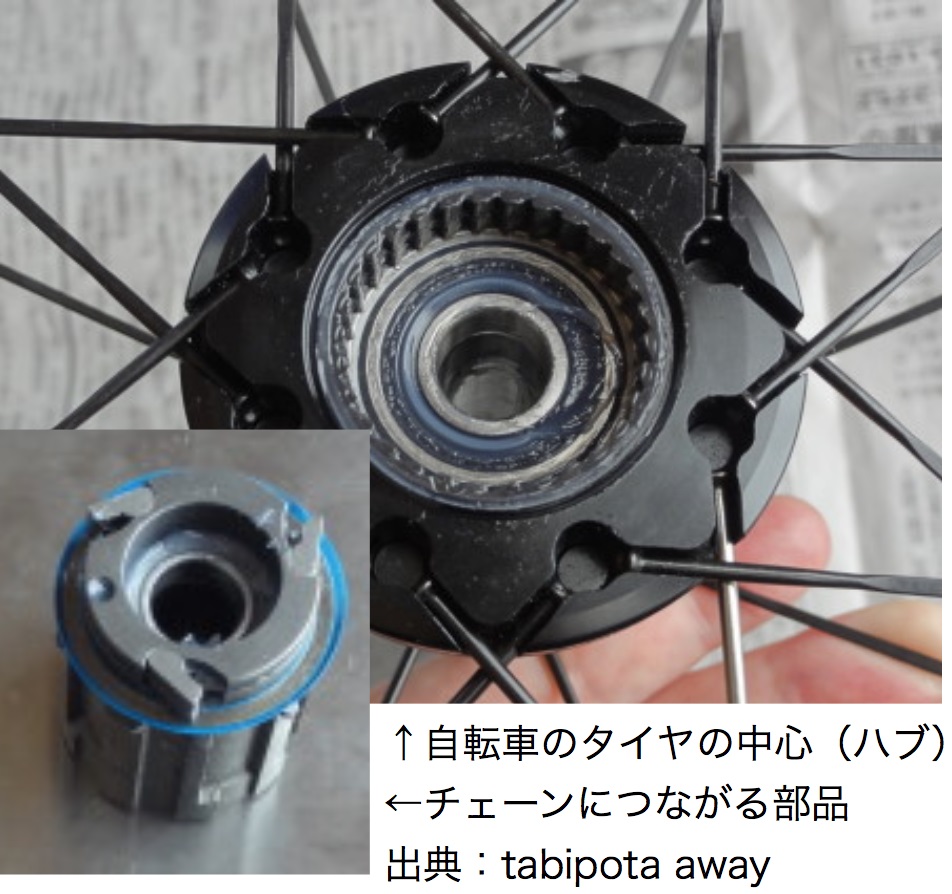
ラチェット機構といい、自転車のペダルが前方向にはしっかり漕(こ)ぐことができるものの、
走行中に漕ぐのを止めたり、逆方向に空回りさせたり(*2)することができるのも、この機構のおかげです。


 これで体をくねらせる度に左右のタイヤが少しずつ交互(こうご)に前進し、全体としてスイスイ泳ぐようになりました。坂道だって、上りますよ!
モーターを逆回転させたって、変わりません(*3)。


なお、モーターの回転を尾びれの往復(おうふく)運動に変えるクランク(*4)という仕組みも大事なポイントですよ。


 2日目最後のゲームは、えさ取り競争!
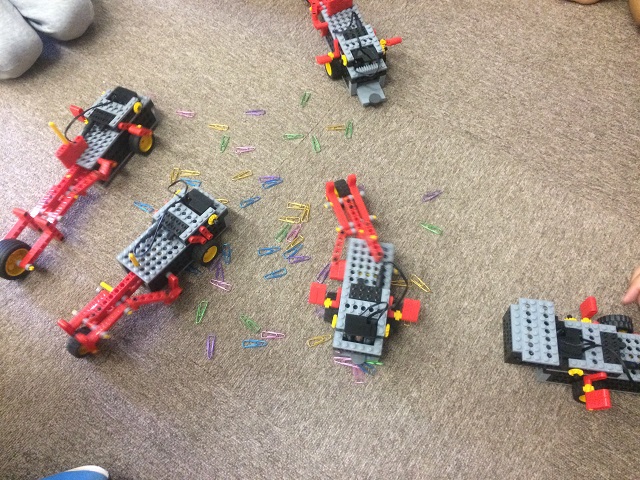
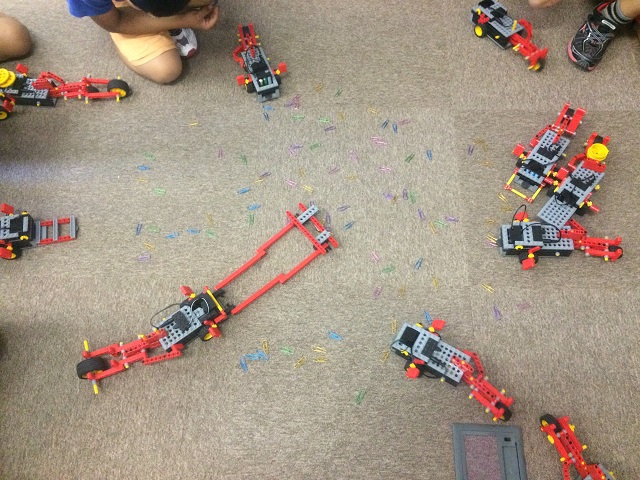
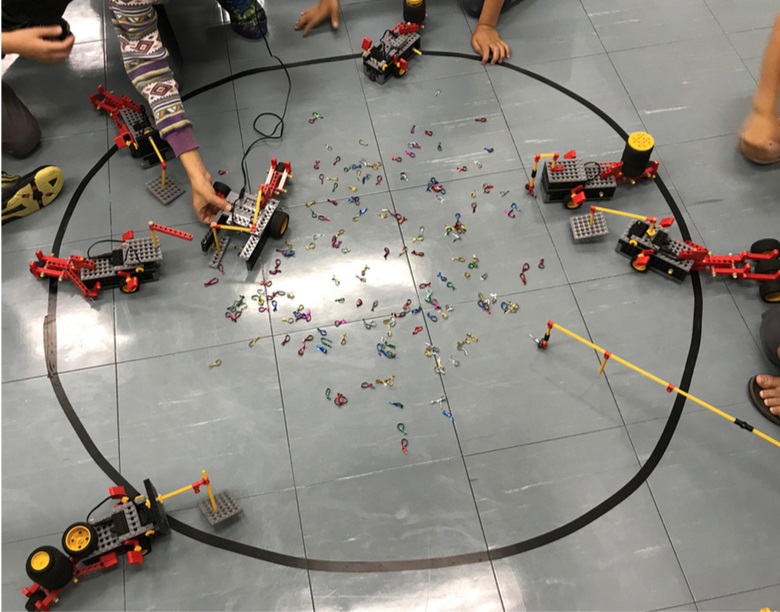
カラフルなモールやクリップを小魚に見立て、散(ち)りばめます。
ロボフィッシュの口には磁石を貼(は)り付け、うまくえさの方向に泳がせて「ぱくっ!」
一定時間内に多く食べたロボットの勝ち。

みんな、何度言っても、スタートラインは守らないわ、フライングはするわ、手で押すわ、景品の駄菓子(だがし)を賭(か)けて燃えに燃えます。

誰です? えさを手づかみして魚の口に運んだのは?


*1 水中の魚やイルカはそれで周りの水を後方へ押しやって泳げるのですが。

*2 このとき「チチチ…」と音がしますね。ラチェットの作動音です。

*3 側面のロッド3アナの回転方向は逆になりますが、尾びれを左右に振る動きは同じだからです。代わりに、胸びれをタイヤの後方に当てると、どうしたって後退するようになります。

*4 実際に使用している部品は『クランク』ではなく『ロッド3アナ』ですが、クランクと同じ作用を働かせています。


1.3 <ミドルコース『ロボザウルス』>


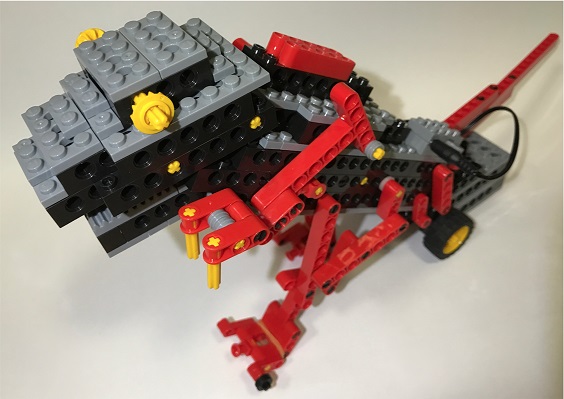
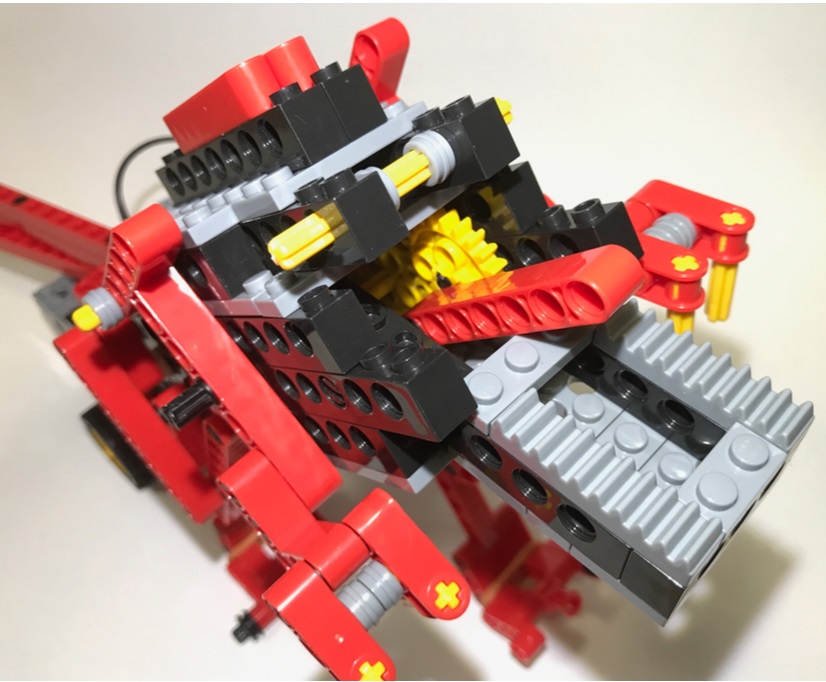
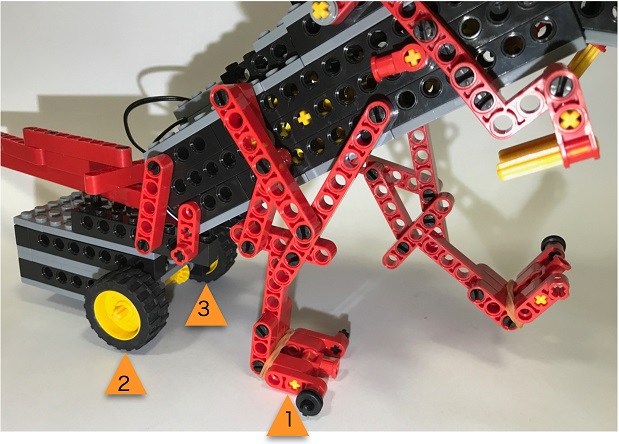
 恐竜型2足歩行ロボットです。ミドルコース最大級の大きさです。
モーター1つで、両脚はもちろん、両手も振り、首も上下させる他、
台車のタイヤの回転を利用してしっぽまで振る凝(こ)った造りで、巨体と相(あい)まって圧巻(あっかん)です。


 両手を振る運動は、カム機構(*1)で実現しています。


赤いベロを出し入れするのに連動して首を上下させたり、しっぽを振ったりするのは、クランク機構によります。


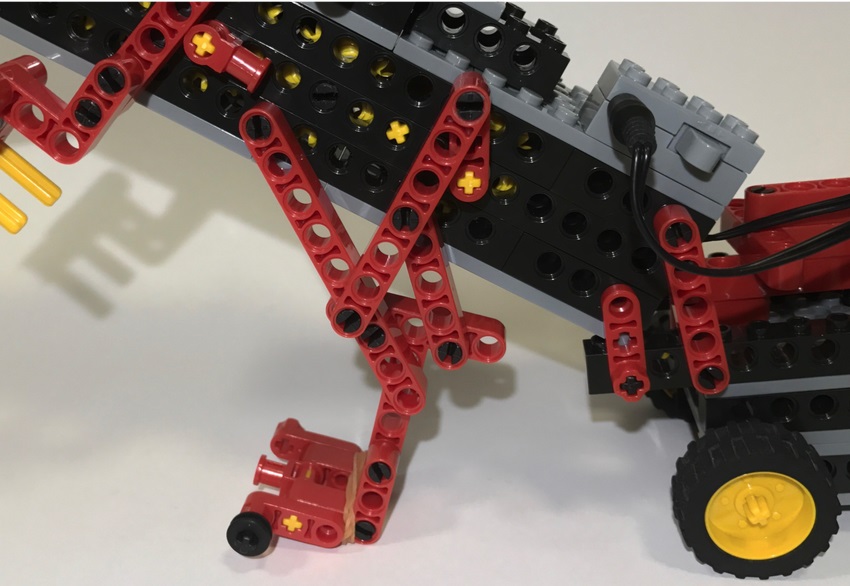
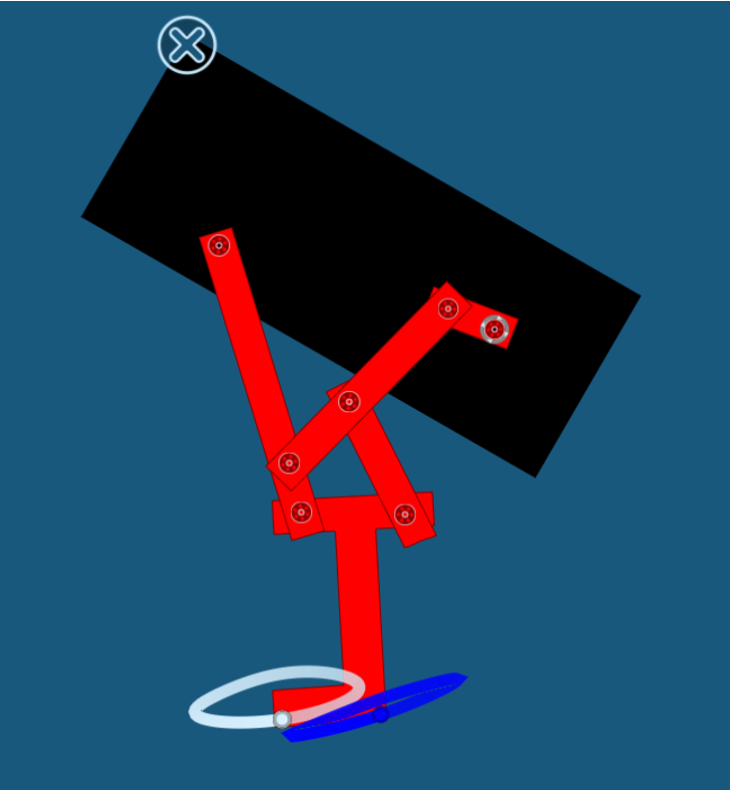
肝心(かんじん)の2足歩行は、回転するクランク(*2)の端につないだ連接ロッド(7アナ)が脚ロッドを押し引きする“てこクランク機構”という仕組みで、両脚の前後および上下への運びを見事に実現しています。


右図に足先の動く軌跡(きせき)を載せました。つま先は白線、かかとは青線で示してあります。
一体化したパーツなのに、つま先は楕円形を描くのに対し、かかとは細い三日月形を描きます。
このように、つま先とかかとの動きが違うからこそ、地面をつま先で効果的に蹴ることができるわけです。

てこクランク機構については、アドバンスコースで詳しく勉強します。


 安定して片足を浮かせられるのは、接地した方の片足と、台車の左右両輪とで、“3点支持”が確保されているためであることも学習しました。


自動車やテーブル・椅子など、4点支持の製品が多いですが、実は、4脚より3脚の椅子の方が、グラつきは少ないです。
椅子(の座面)をグラつかないよう固定するということは、脚の先端を、床なり地面なり、同一平面内に置くということです。


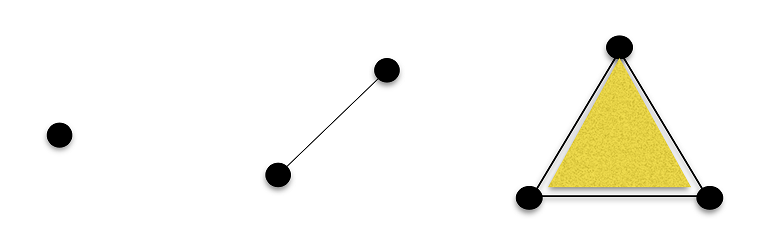
数学的な表現になりますが、我々が住む3次元空間内で任意の3点を選ぶと、その3点を通る平面は一意に決まってしまいます。
3点を結ぶことで、初めて“三角形”という決まった平面が生まれます。
(ある1点や2点を通る平面なら、無限に存在しますよね)


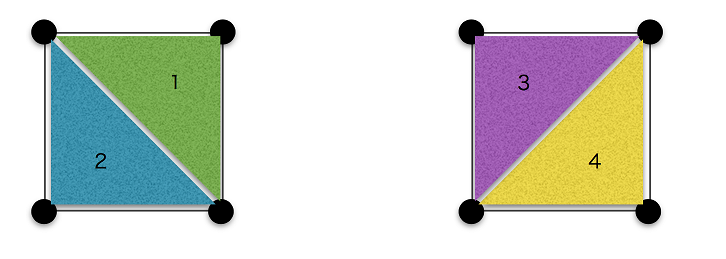
ところが、4点以上を選ぶと、全ての点が同一平面内に存在するのは奇跡と言えるようになります。
例えば、4点の場合、図に示す通り、異なる4面が存在し得るのです。
どの色の1面を選んでも、仲間外れの1点が出てしまいます。
これが椅子のグラつき(どれか1本だけ浮いた脚)になります。

もちろん、4脚ともピッタリ同じ長さに揃えれば(奇跡?!)、平らな床の上では固定されますが、凸凹の地面に置くと、やっぱりグラグラですね。
だから、カメラの“三脚”なんです。


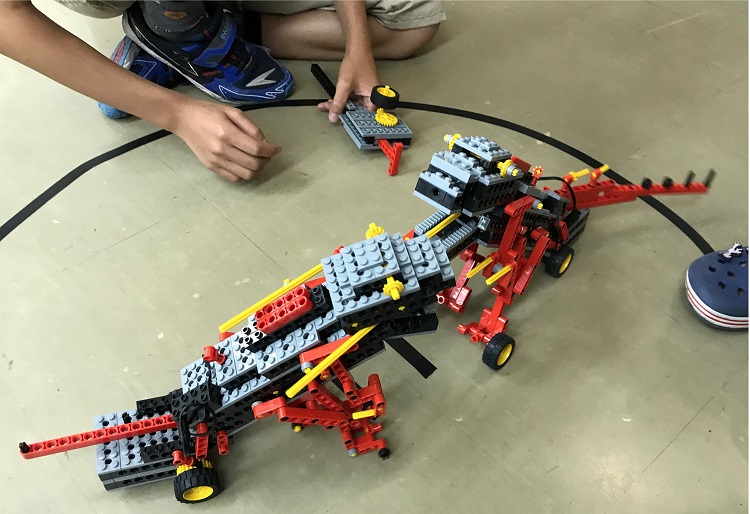
 さて、2日目最後の競技は、相撲(すもう)対決!
相手を土俵(どひょう)から押し出すか、倒した方の勝ちです。
ただでさえ高負荷(こうふか)(*4)のメカに、行く手を阻(はば)むは相手の巨体。


各者、迫力の戦いを見せる一方で、スイッチを入れても微動だにせず静寂(せいじゃく)を守り抜くスフィンクスやら、勝手に自己分解する環境に優しい“ボロ”ザウルスもいて、拍子(ひょうし)抜けする一幕もありました。


*1 回転体(Tジョイント)の外形に沿って他の部品(腕のTロッド)を押し動かす機械要素。

*2 実際に使用している部品は『クランク』ではなく『ロッド3アナ』ですが、クランクと同じ作用を働かせています。

*3 4点支持の製品が多いのは、四角形の製品では倒れにくく安全だからです。

*4 動かすパーツが多かったり、重かったりして、モーターの負担(ふたん)が大きいこと。


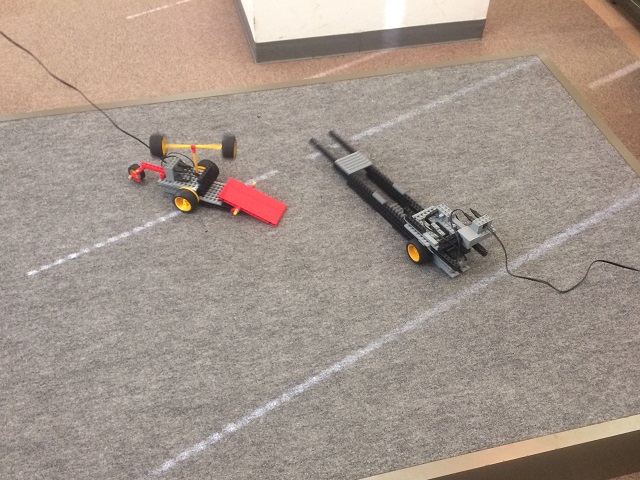
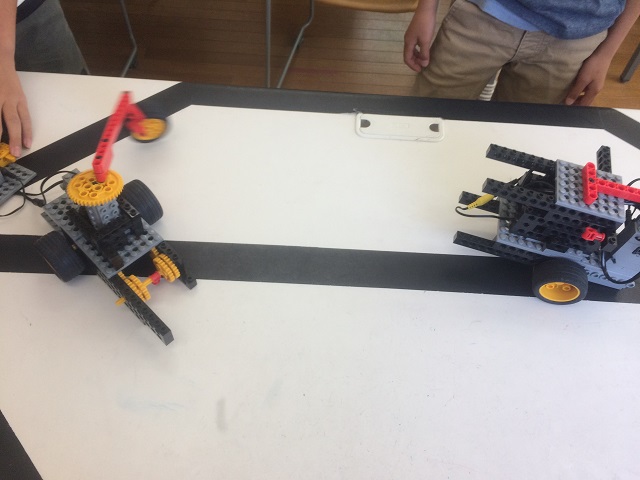
1.4 <アドバンスコース『Robo Fight』>


 2ヶ月目の授業です。
8月のテクニカルコンテスト全国大会と競技ルールは異なるものの、そのような対戦を意識させる内容ですから、テキスト上に特段の技術的示唆(しさ)はありませんが、
自分たちでルールをアレンジし、対戦してみては改造にフィードバックする楽しさを味わいました。


 対戦ルールとしては、
・操縦方法として手動型・自律型の別を問わない(*1)
・左右の駆動輪とも場外に出るか、机上から落下すると失点
・パーツ外れ、転覆、5秒以上停止(通電不良・ギア外れ等)すると失点
・回転ハンマーで攻撃すると加点

などのアイデアが出ました。


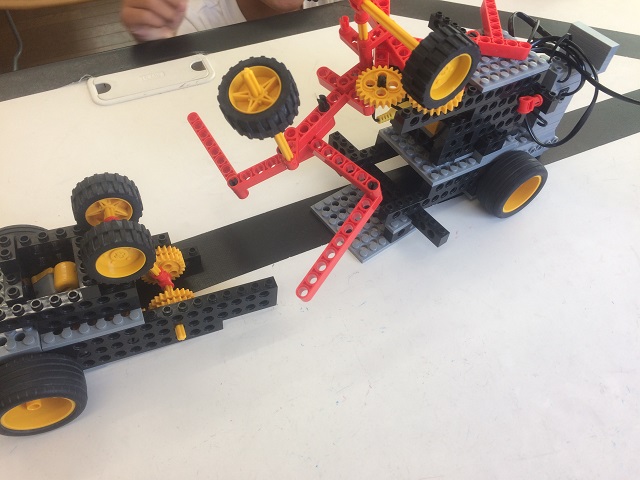
 その中で、無敗の強さを見せたロボットがありました。
強さのポイントは、
・重いこと(摩擦力・慣性力)
・片側2輪串刺しのダブルタイヤ!(摩擦力)
・重量物(電池・モーター)を駆動輪上に配したミッドシップレイアウトにより、タイヤの摩擦力と旋回性を向上(*2)
・頑丈な前面シールド(本体保護)

これにより、小型の対戦相手をブルドーザーのように押しのけていました。
軽くてちょろちょろと速いロボットは、逃げ回って相手が自滅するのを待つしか手立てがありませんでした。

 他に、ロボット前面にスロープ(シャベル)を付けて、相手を乗り上げさせてグリップを失わせる戦略も功を奏していました。

 かように、対戦が絡むと闘志が湧き上がるのが人間です。
それが分かったところで、四の五の言わず、テクニカルコンテスト用のライントレーサに挑戦してみましょう。
1回しかないチャンス、控えめな君も「もっと改良しておきたかった…」と後悔しかねないほど、楽しいものですよ!


*1 ほぼ全員が手動操縦を選びましたが、自律型もしくは半自律型(黒枠からはみ出ないよう光センサーによる操縦支援)を交ぜるとより面白かったでしょう。

*2 ロボットを長くすることで重く、格好良くもなりますが、駆動輪への荷重はあまり増えないことと、てこの原理により、相手にぶつけられて方向を変えられやすいデメリットがあります。


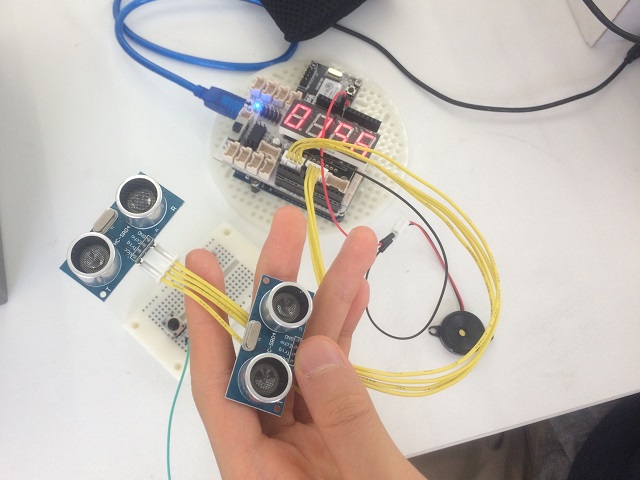
1.5 <プロ2年目コース『不思議アイテム2-I(3)』>


 外付けの電子回路をプログラミングで操る春タームの3ヶ月目です。

 これまでの学習で、ちょっとした電子機器を製作するのに必要な要素技術は揃(そろ)ってきました。あとはアイデア次第です。
世の中の斬新な製品も、殆どは基本機能の組合せであり、その選択や按配(あんばい)こそが“応用(アプリケーション)”として大事なのです(*1)。


入力デバイスとして、
a) タッチセンサー
b) 超音波センサー
c) カラーセンサー
d) ボリュームセンサー(可変抵抗)
e) CdSセンサー(光依存性可変抵抗)
f) 姿勢センサー
g) タクトスイッチ
h) 無線コントローラー(ゲームパッド)


出力デバイスとして、
1) モーター
2) スピーカー
3) 単色LED/フルカラーLED
4) 8x8ドットマトリクスLED
5) 7セグメントLED
6) 無線コントローラーのバイブレーター

が登場し、プログラミングで扱ってきました。
これら入力‐出力の組合せに、プログラムの数を掛け合わせた分だけ、アイデアが生まれます。


例えば、今タームだけでも、
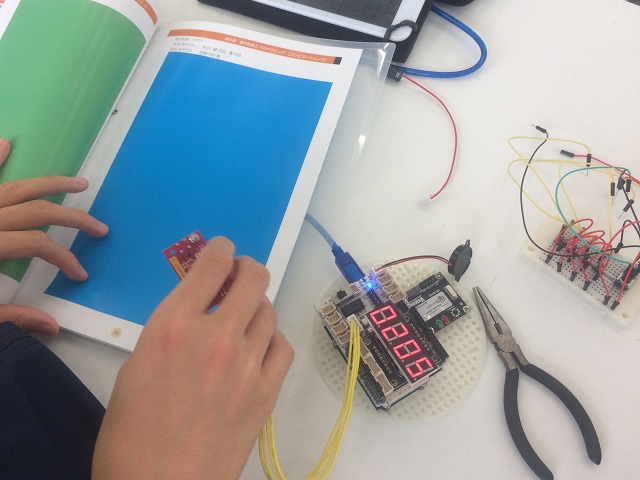
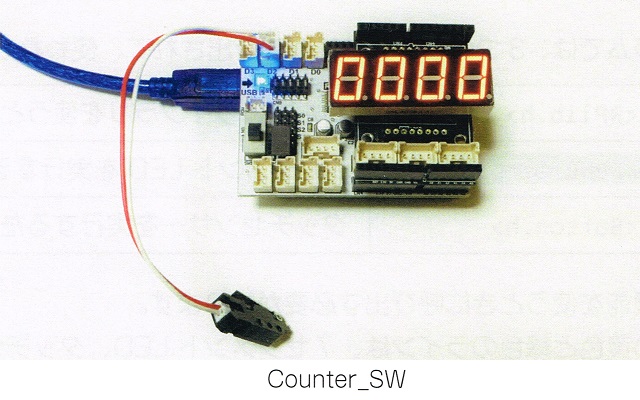
a-5) カウンター(野鳥の会・交通量調査で使われる数取器)
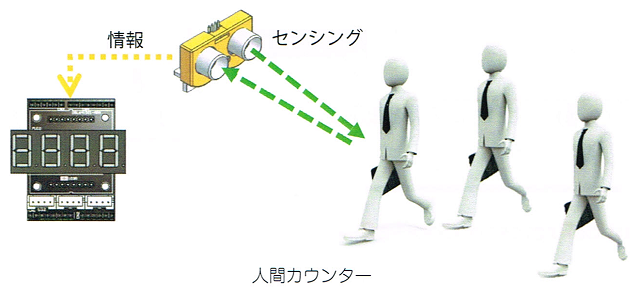
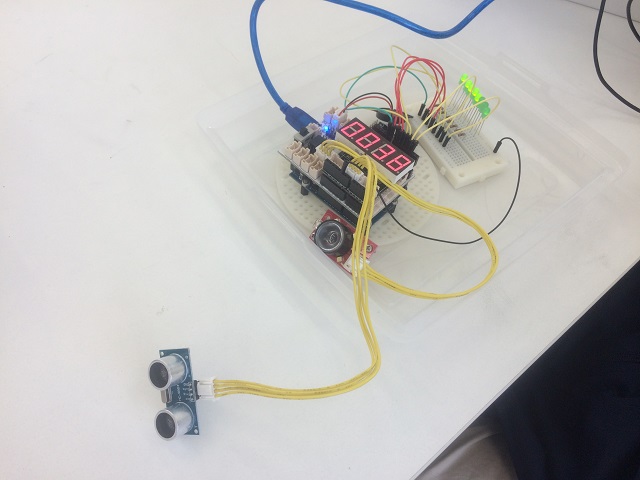
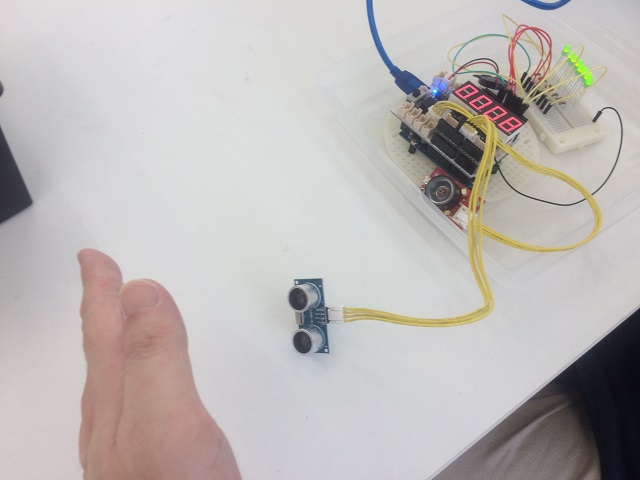
b-3) 障害物探知ソナー(距離をLED点灯数で表現)
b-5) 来店カウンター(客入りを数える)
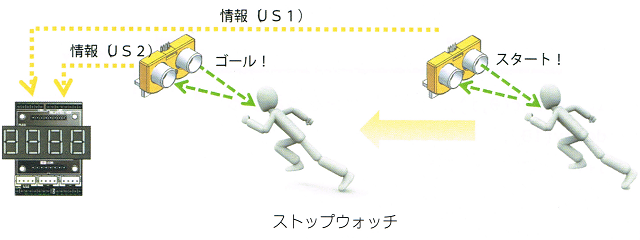
b-5) 自動計測ストップウォッチ
c-2) シンセサイザー?(色を見て音で表現)(*2)
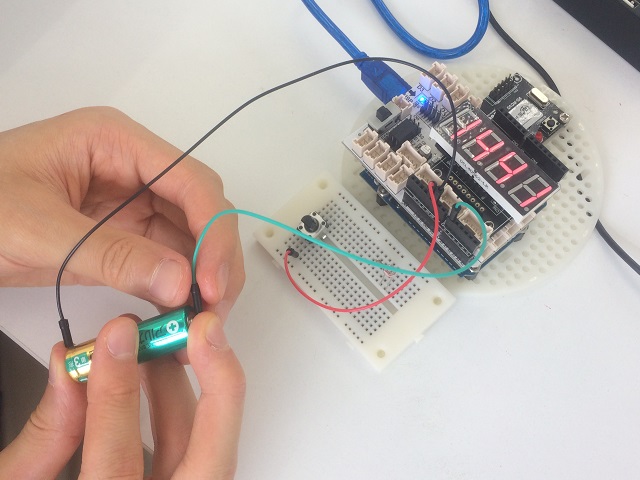
d-3) LED調光器
d-5) デジタル電圧計
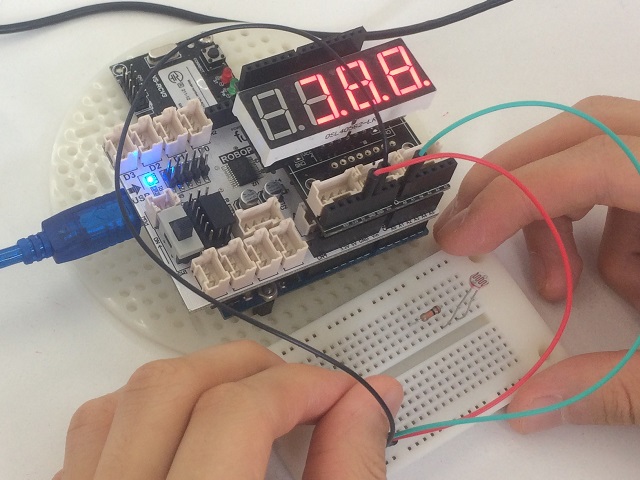
e-2) シンセサイザー(周囲の明るさに応じて音の高さが変わる)
e-3) 照度計(明るさメーター)
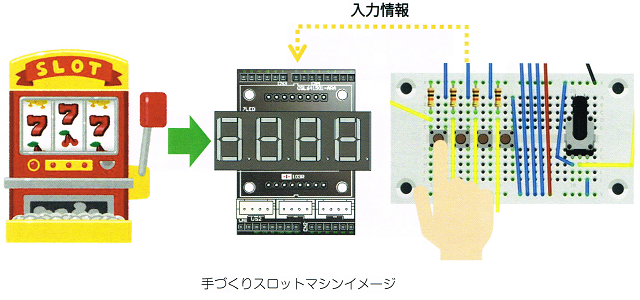
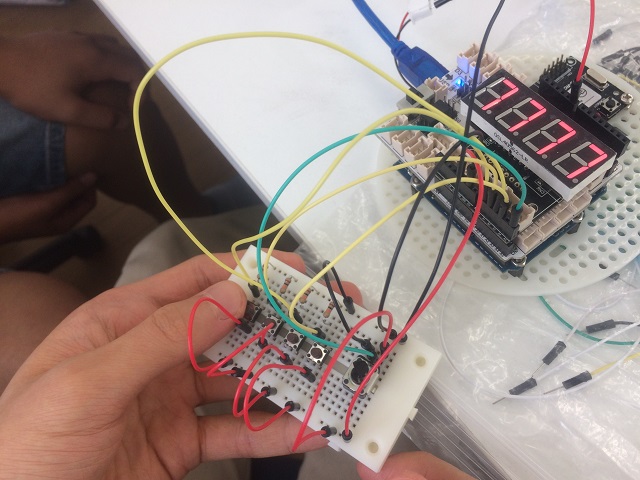
g-5) スロットマシン(ゲーム)

のようなアプリケーションに触れました。

 つまり、ボタンを押して決まった光や音を出すだけでなく、数値(デジタル/アナログ)で入力できる情報を1~2行の計算式で変換して、別種の物理量をもった現象として出力できるのです。

これができるのは、人間がやりたいことを先ず言葉で表現し、手順を論理的に組み立て、プログラミング言語に書き下す能力と環境が揃っているからです。


 もちろん、タッチセンサーも、タクトスイッチも、超音波センサー、ボリューム、光センサー、LED、7セグ、スピーカーに、モーターも繋いで高機能なロボットを製作することだってできます。


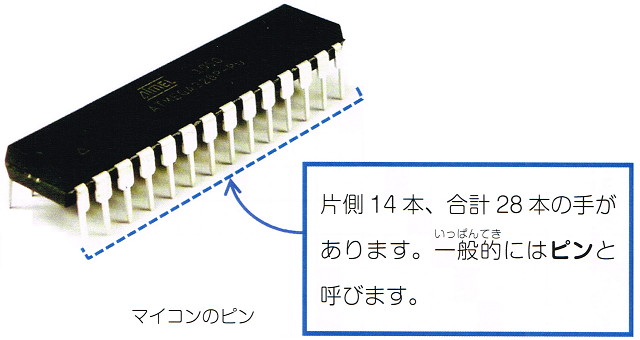
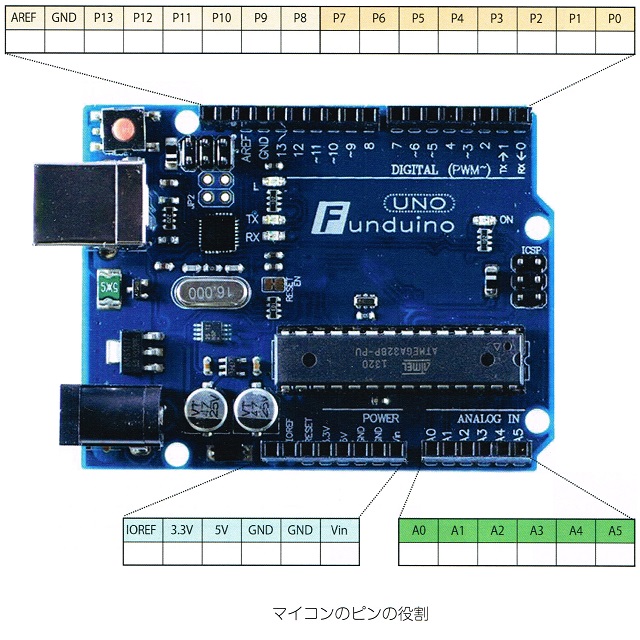
ただ、マイコンの手足(入出力ピン)の数という“物理的限界”がありますし、アナログ入出力が可能なピン数にも限りがありますから(*3)、そのような制約下で如何にうまく機能を実現させるかも、設計の範疇(はんちゅう)です。


扱うマイコンや開発環境によって違いがありますので、一般的には、仕様書を読み解きながら、必要なデバイスとピン接続を選定し、プログラミングで機能を統合させることもエンジニアの営みです。
とても総合力が強化される(頭が良くなる)場面ですので、自らの設計で、電子機器やロボットの製作を早めに経験して、趣味にして欲しいと思います(*4)。


 ここで、カウンター(計数)プログラムのテクニックをおさらいしておきます。
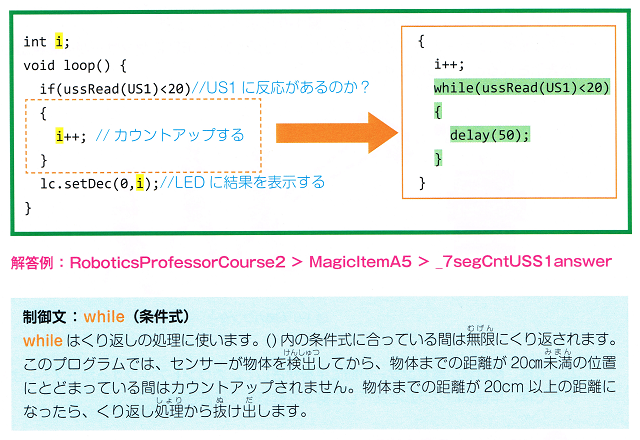
b-5) 来店カウンターにおいて、高速に繰り返すループ関数(メインルーチン)の中で「検出した距離が短かったら、カウントアップ」という論理だけをコーディングすると、客がセンサーの近くにいる間めまぐるしくカウントアップしてしまいます。
「短い距離を検出してカウントアップしたら、長い距離を検出するまで何もしないで待つ」ことで、一人ずつ数えられるようになりますね。


そのために、while文を使います。
while文は、繰返し機能をもったif文のごとく、条件式が成立する間だけ中身を繰り返します。
繰返し命令文にはfor文もありましたが、for文は、決まった回数だけ繰り返す使い方が主であるのに対し、while文は、繰返し回数が不定であるような条件下でよく使われます(*5)。


 なお、a-5) 手押しカウンターの場合も、loop(){ } の中で、

if( digitalRead(D2) == HIGH ) {
  // D2接続スイッチが押されたら
  count++;  // カウントアップ
}

と書くと、スイッチを押している間中カウントアップしてしまいますが、

#include
  // スイッチ(Button)ライブラリ読込み

Button SW = Button(D2, HIGH);
  // D2接続スイッチにSWと命名するおまじない

SW.listen();
          // 押下状態を問合せ

if(
SW.onPress() ) {
  // もし押されてたら
  count++;            // カウントアップ
}

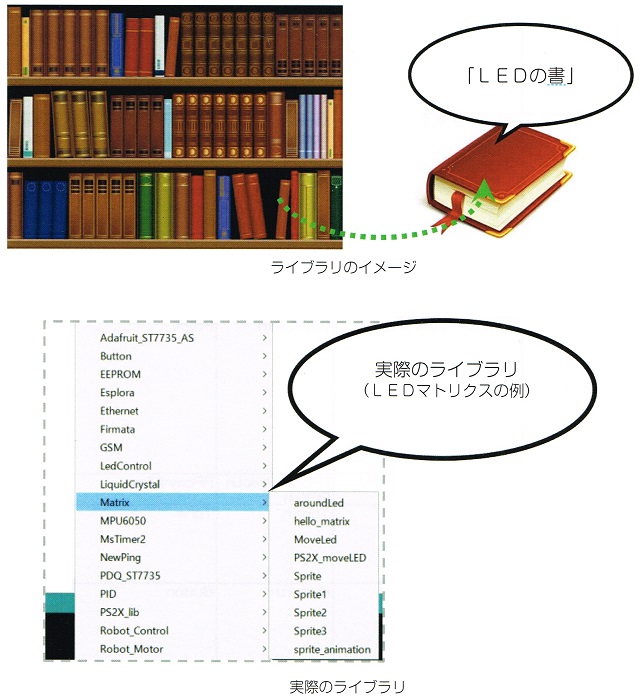
のように onPress() を使えば、一度スイッチを離さないと次のカウントアップがされなくなりますので、便利です(*6)。


このような誰かが用意してくれた便利な関数は、“ライブラリ”という仕組みから呼び出し、準備するためのおまじないを唱えて、大いに利用させてもらいましょう。

 次月からの夏タームは、お待ちかね、サーボモーター式アームロボットの製作です。


*1 電化製品のことを英語で electrical appliances(電気的な応用物)というくらいです。

*2 色相(色味情報)だけを抽出し、色相環でいう角度 0~359°を音の周波数として再生しました。

*3 アナログ入力にはA/D変換器、アナログ出力にはPWM波形生成器という特別な内部回路が必要ですので、全てのピンに機能を持たせることはしません。

*4 仕事や趣味で電子機器やロボットを扱うと、理科(電子回路)、数学、国語・英語(仕様書・説明書)、プログラミング的思考力などが複合して問われます。
そして、技術の日進月歩により、自然に毎日が勉強です。楽しくなりますよ!

*5 while(条件式) は for( ; 条件式; ) と等価ですので、for文の方が高機能であり、while文+α(初期化+後処理) の機能をもちます。

*6 代わりに isPressed() を使えば、digitalRead(D2)==HIGH と同じように、スイッチを押している間中カウントアップすることもできます。


2. 今月の課題


 <プライマリーコース>
  - オリジナル図面プリント

 <ベーシックコース>
  - オリジナル課題プリント(3面図+設問)
  - 上記授業内容を精読する(概ね3年生以上/低学年は補助の下で)

 <ミドルコース>
  - オリジナル課題プリント(3面図+設問)
  - 上記授業内容を精読する


 <アドバンスコース>
  - オリジナル図面プリント《新規スタート》
  - 上記授業内容を精読する


 <プロ2年目コース>
  - 上記授業内容を精読する(該当テキストページを見ながら)
  - プログラム[USS_8LED]をベースに、接近するほどLEDが多く点灯し、警告音がけたたましくなる障害物検知アラームをプログラミングする
  (3種以上の警告音を自分でデザインし、鳴らし分けること)


3. 今後の授業スケジュール


 8/13(日)を休む為、東福間プロ・小倉北・南教室の8月第1回は一週前倒しになります。

 日付の()は臨時、!は原則外、?は予定の意です。

――――――――――【佐藤教室長】――――――――――

[東福間]第1・3土原則
   - 10:30~ ミドル/アドバンス
   - 13:30~ ベーシック/プライマリ
  (- 15:30~ ミドル/アドバンス振替)

 ・7/1, 15,  8/5, 19,  9/2, 16


[東福間プロ]第2・4日原則
   - 12:45~ プロ2年目

 ・7/9, 23,  8/6!, 27,  9/10, 24


[中間]第2・4土原則<なかまハーモニーホール>
   - 13:30~ ベーシック/プライマリ
   - 15:15~ ミドル(/アドバンス振替)

 ・7/ 8 第1回 2F会議室1
 ・7/22 第2回 3F会議室2
 ・8/12, 26,  9/9, 23


[小倉北]第1・3日原則<ムーブ>
   - 10:00~ ベーシック/プライマリ
   - 13:00~ ミドル
   - 15:00~ アドバンス/ベーシック第2部

 ・7/ 2 第1回 ムーブ5F大セミ
 ※7/16 第2回 シティプラザ601会議室
 ・7/30!, 8/20,  9/3, 17

 ※代替施設『商工貿易会館(シティプラザ)』での開催となります。
 ※7/16 16:45~19:45 アドバンス テクニカルコンテスト(ライントレーサ)コース説明・製作・予行


――――――――――【菅本教室長】――――――――――

[とばた]第2・4土原則<ウェルとばた8F>
   - 13:00~ 全コース(プロを除く)

 ・7/8(10:00), 22,  8/12, 26,  9/9, 23


――――――――――【中野教室長】――――――――――

[八幡東]第1・3土原則<レインボープラザ4F>
   - 13:30~ ベーシック
   - 15:30~ ミドル
   - 17:30~ アドバンス

 ・7/1, 15,  8/5, 19,  9/2, 16


[小倉南]第2・4日原則<総合農事センター2F>
   - 10:30~ ベーシック/プライマリ
   - 13:00~ ミドル  /アドバンス

 ・7/9, 23,  8/6!, 27,  9/10, 24


4. お知らせ

 1) 5教室合同アイデア発表会 開催!!
  7/25(火)アクロス福岡でアイデアコンテスト九州地区大会(初)が開催されます。
  全国大会はレベルが高すぎますので、発表をするも聞くも、あまり気負わずに親子で楽しめると思います。

  小倉北教室の昼休み時間にアイデア発表会を開催しますので、親子で是非ご参加下さい。
  先ずは宣言しちゃって、やる気になってみよう! 頑張ってロボットをひねり出そう!

  ■7/2(日) 11:45-12:45 男女共同参画センター(ムーブ) 5F
  【発表シート】6月第2回授業で配布した『コンセプト発表用 連想シート』または任意の紙面
  【発表内容】「こんな(名前の)ロボット作ろうかなと思ってます」程度の意気込み(ロボットは不要)
  【発表形式】1人1分程度(プロジェクター・マイク使用)

  ■7/16(日) 11:45-12:45 商工貿易会館(シティプラザ) 601会議室
  【発表シート】7月第1回授業で配布する『アイディアシート』または任意の紙面
  【発表内容】「こんな(動きの)ロボットを作るつもりです」程度の意志表明(ロボット披露も可)
  【発表形式】1人2分程度(プロジェクター・マイク使用)


 2) 4教室合同ライントレーサ コース説明・製作・予行!!
  7/25(火)テクニカルコンテスト九州地区大会に出場できるアドバンスコース生向けに、コース説明・製作・予行を開催します。奮って参加下さい!

  ■7/16(日) 商工貿易会館(シティプラザ) 603会議室(小倉北教室アドバンスコース授業後)
  【第1部】16:45-19:45(出場者)
  【第2部】20:00-21:30(希望者のみ)

  単純なメカニズムなのに奥深いライントレーサ。
  来年からプログラム制御型に移行する可能性が高く、アナログな力学的センスで戦う最後の大会になるかもしれません。
  そして、同じパーツを使っているのに、圧倒的に速い猛者マシンをその目で確かめて下さい。


 3) ロボット教室全国大会 8/26(土) 東京大学 安田講堂
  アイデア・テクニカル(ライントレーサ)コンテストの時期が近づいてきました。6月第1回授業までに案内冊子(黄色)を配りました。

  アイデア部門:7/21(金)九州本部必着にて、所定の応募用紙・プレゼン動画(3分以内)を提出
 テクニカル部門:7/19(水)までに教室長へご連絡の上、7/25(火)九州地区予選に出場

  今年は初の試みとして、7/25(火)アクロス福岡でアイデア部門の九州地区大会も開催されます。
 (従来は書類選考のみ、テクニカル部門のみ予選レース開催)
  はっきり言って、ハードルはかなり低い!
  発表練習のみならず、他教室の面白アイデアを伺うチャンス!
  福岡県内の皆さんには、地の利があります。ご家族で参加しましょう!

  アイデア地区大会:7/19(水)大会本部必着にて、所定の申込用紙を提出

 《全国大会・地区大会 観覧申込み - 7/5(水)正午~受付開始》
  http://kids.athuman.com/robo/event/convention/2017/


 4) アドバンスプログラミング(アドプロ)コース動画
  9月~プログラミング対応に革新されますアドバンスコースのイメージ動画が公開されました。

  ■ライントレーサー
  https://youtu.be/pLHUaj2F1HE

  ■木琴ロボ
  https://youtu.be/7IK2nweoSbU

  ■二足歩行ロボ
  https://youtu.be/O500P3GurEI

 《プレスリリース》
  https://www.josys.jp/instrument/humanac201705


 5) 5月課題 高得点者  []内は教室と学年

  ◆プライマリ【4名平均 図面5.0】
   5点…廣渡[東福間1], 河原[中間1], 渡邉[中間1], 村田[小倉北 年長]

  ◆ベーシック【33名平均 図面3.2+設問3.2=6.4】
   10点…桑村[中間3], 谷川[八幡東4], 橋本[小倉北3]
   9点…佐藤[東福間4]
   8点…川村[中間4], 宮尾[八幡東4], 荒木[小倉北3], 宮田[小倉北4], 荻山[小倉南3], 波多[小倉南4]

  ◆ミドル【12名平均 図面4.0+設問2.9=6.9】
   10点…吉良[小倉南6]
   9点…田中[東福間5]
   8点…岩熊[中間6], 山本[中間5], 劉[小倉北7], 辻[小倉南6]

 《景品の製作ページ》
  http://robocobo.blogspot.com/


東福間・中間・小倉北教室 佐藤 / 八幡東・小倉南教室 中野