2.9月の課題
3.8月の解答
4.10月の授業予告
5.今後の授業スケジュール
6.お知らせ
1. 9月授業まとめ
1.0 <スタートアップ(全コース)>
割愛します。
1.1 <プレプライマリーコース『カヤックン』>
割愛します。


1.2 <プライマリーコース『ロボットしょうぼうたい』>
割愛します。


1.3 <ベーシックコース『ドライブシミュレーター』>
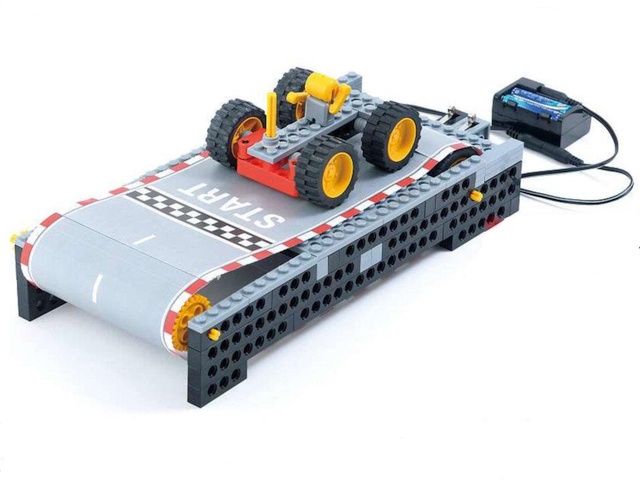 新作のドライブゲーム機です。
まだ電子ゲームが珍(めずら)しかった昭和の時代、よく遊園地にありました。
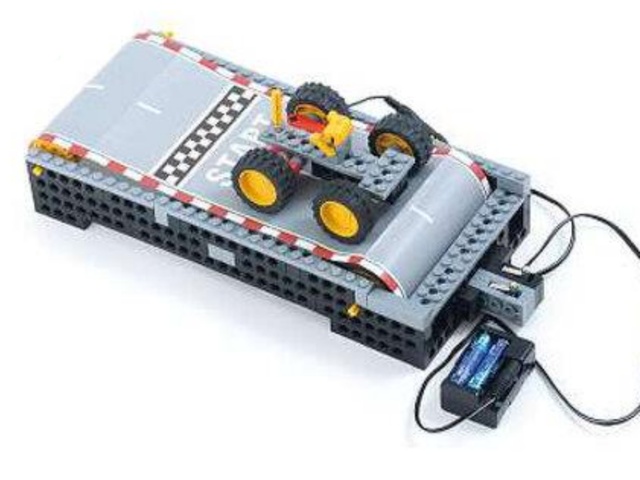
1日目は、直線コースが描(か)かれたベルトをモーターでベルトコンベヤーのように送り、その上に(モーターもギアもない)台車を載(の)せただけです。
すると、うまいことに、車体はその場に留(とど)まったままタイヤだけが回転し、コース上を走っているように見えます。
まるでランニングマシンのようですね。
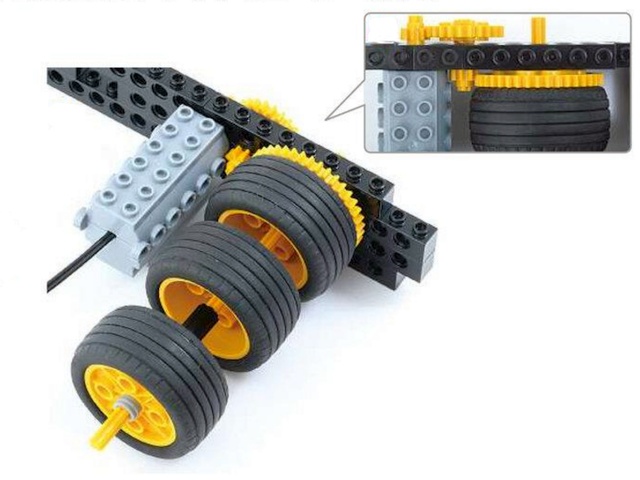
ベルトはタイヤLの回転で送りますが、あまりに速(はや)いと運転が難(むずか)しいですから、ギヤを使って減速(げんそく)します。
(小さなギアで大きなギアを回すとおそくなる)
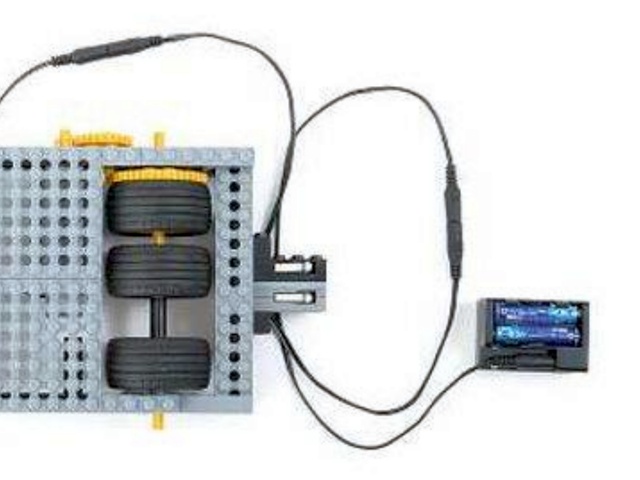 ベルトのコントロール用スイッチには、タッチセンサー黒とグレーを使います。
(バッテリーボックス ⇒ タッチセンサーグレー ⇒ タッチセンサー黒 ⇒ モーター の順で接続)
タッチセンサー黒を押(お)すと、モーターが回転します。
そこからタッチセンサーグレーも押すと、モーターは止まりますね。
もちろん、タッチセンサー黒から手を放(はな)してもモータは止まります。
これは「ドライブ」マシンですから、タッチセンサー黒はアクセルで、グレーはブレーキの役目(やくめ)ですが、
安全のため、どちらも押すとブレーキが優先(ゆうせん)されます(*1)。
雰囲気(ふんいき)は大事ですね。
コンベヤー機構(きこう)ができたら、道路のベルトを工作します。
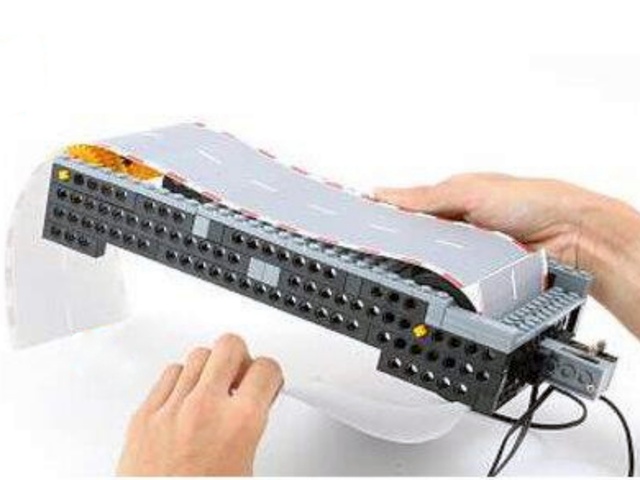 テキストの巻末(かんまつ)に印刷(いんさつ)されたコース紙をハサミで切り取り、両面テープでつなげます。
一本のコースを先にベルトの輪(わ)にしてしまうと、セットする時にマシンを分解しなければなりませんから、
コース紙をローラー(タイヤLとギアM)に巻(ま)き付けてから輪にします。
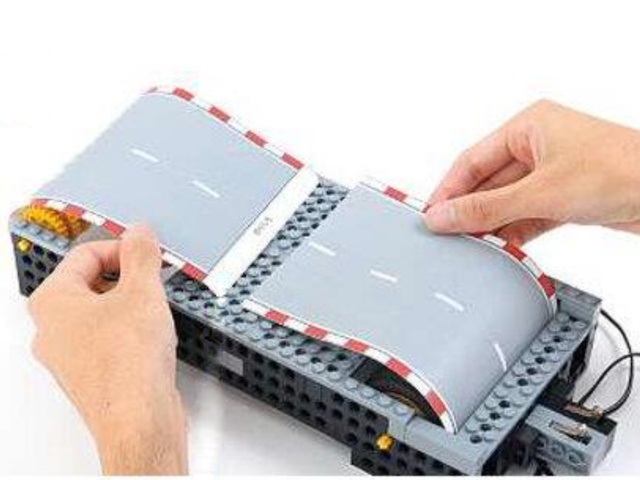
このとき、ベルトが緩(ゆる)いとタイヤLが滑(すべ)ってうまく送れません。
コース紙の両端(りょうはし)を引っぱりつつテープで留(と)めます。
手が3本ない人は、お友達に手伝ってもらいましょう。
一直線のコースでカーブはありませんが、左右や前後にコースアウトしないようコントロールするのが楽しいマシンになりました。
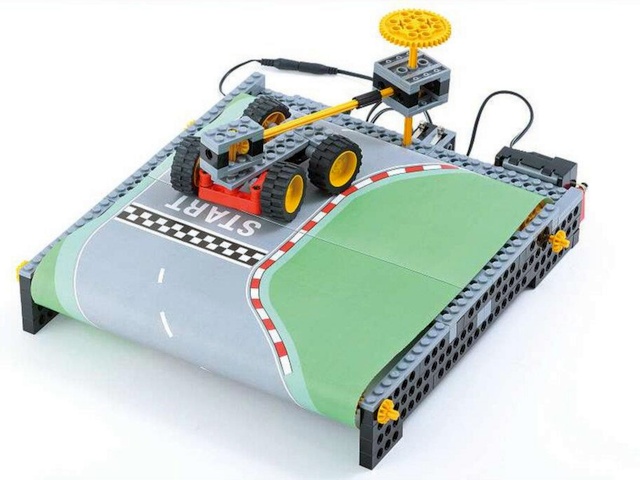 2日目に、車を舵(かじ)取り(=ステアリング)できるよう改造しました。
手元のハンドル(ギアL)を回すと前タイヤの向きも変わるよう、車のステアリング用シャフトを伸(の)ばします。
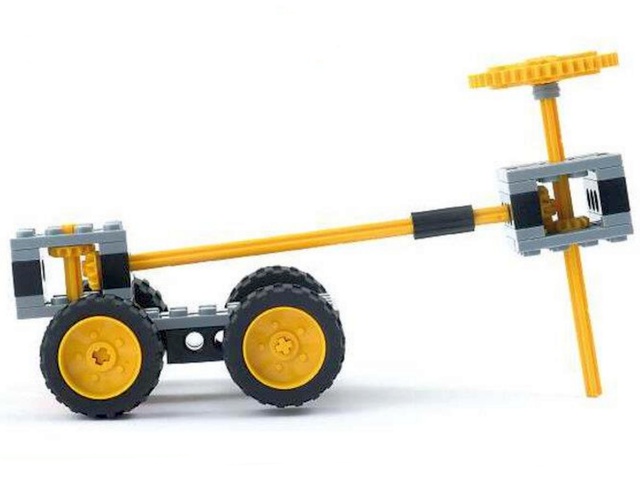 マイタギア2枚ずつでシャフトの方向を変えながら、ハンドルの回転を離(はな)れた車に伝えています。
ここで、ハンドル側(がわ)と車側では、マイタギア同士の配置(はいち)が異(こと)なっています。
(ハンドル側ではマイタギアを下側で、車側では上側で噛(か)み合わせ)
こうすることで、ハンドルを回して前タイヤが正しい方を向くようにしています。
もし、マイタギアの配置を同じにすると、ハンドルとは逆(ぎゃく)に曲(ま)がってしまいます。
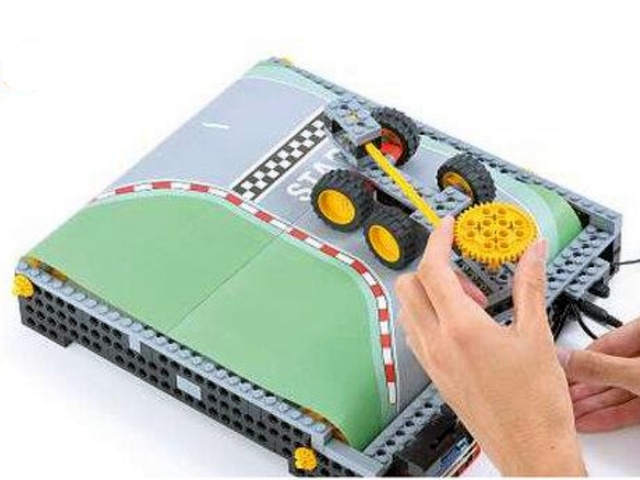
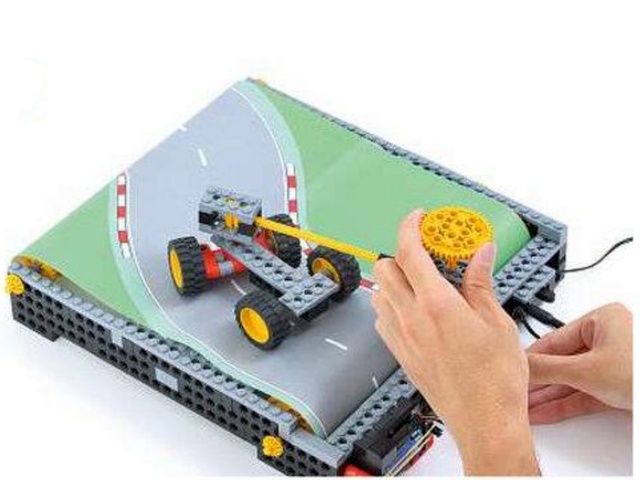
他に、ベルトとマシンの幅(はば)を広げる改造がなかなか大変で、皆さん苦労(くろう)していた様子です。
(最初から2日目を作った方が良かったかも…)
その分、作り応(ごた)えのある大型のマシンに、カーブに富(と)んだコースの絵柄(えがら)がマッチして、雰囲気は満点です。
そうやって完成した大作を前に、何人かはニヤニヤしながら巧(たく)みなハンドル捌(さば)きを披露(ひろう)してくれていました。


*1 アクセル(タッチセンサー黒)の方を優先させる方法はありません。
タッチセンサーグレーは「電気を止める」スイッチで、電気の道(ケーブル)は一本道(直列接続)だからです。
1.4 <ミドルコース『ロボアーム』>
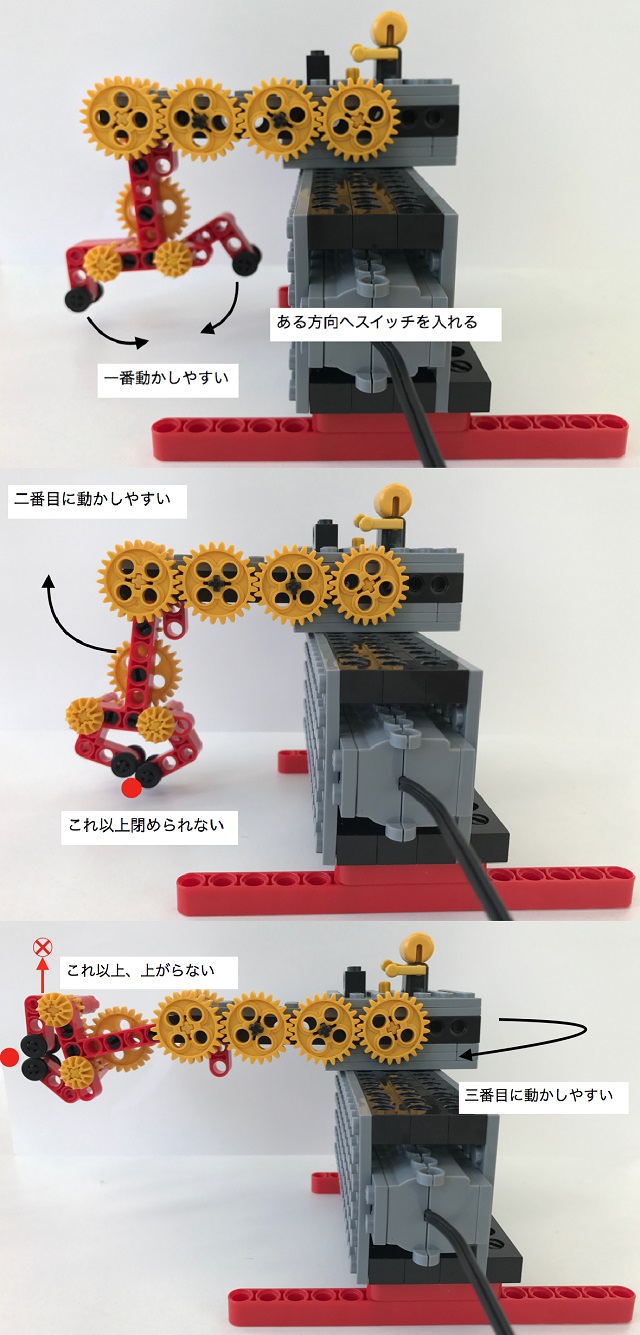
ミドルコース中、1・2番を争う傑作(けっさく)に位置付けたい、摩訶(まか)不思議なロボットが巡ってきました!
動力はいつも通り、電池ボックスに繋(つな)いだモーター1個だけです。
手元で制御できることはせいぜい、スライドスイッチを反転させることくらいです。
なのに、スイッチを入れると、
1) 垂れ下がったハンド(アームの先端)が物を掴(つか)む
2) アームを水平まで持ち上げる
3) アーム全体が回転して反対側へ運ぶ
の順に動作します。
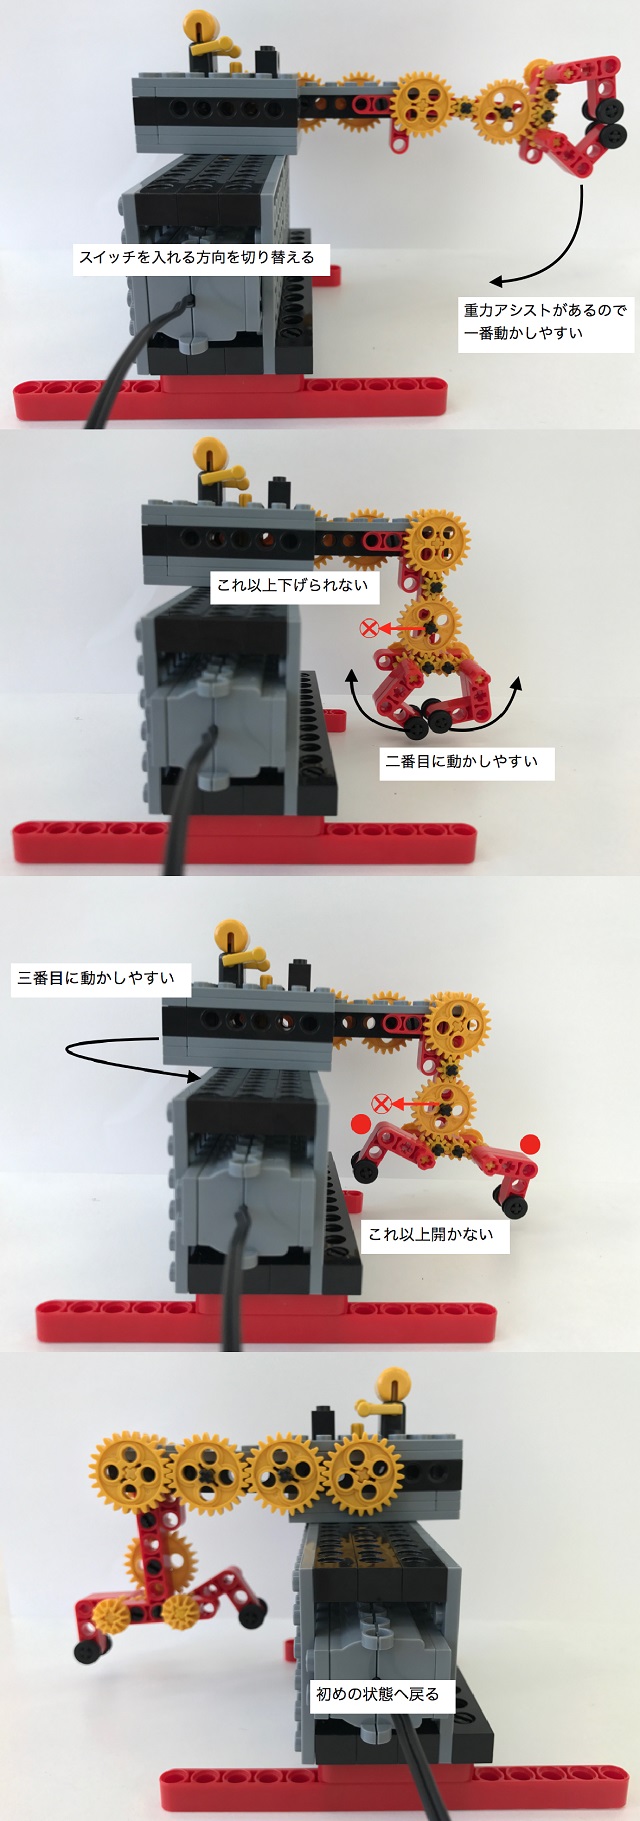 所望の位置で止め、今度はスイッチを反転させると、先程の逆順ではなく、
4) 先ずはアームを降ろし、
5) ハンドを開いて荷物を離し、
6) アーム全体を元の側に回転して戻す
という一連のクレーン操作を熟練したかのようにこなすのです。
スイッチを入れている間、モーターはずっと一方向に回り続けているだけです。不思議ですね。
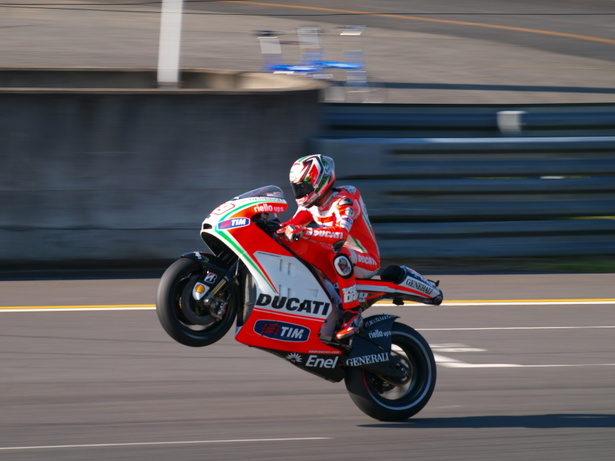
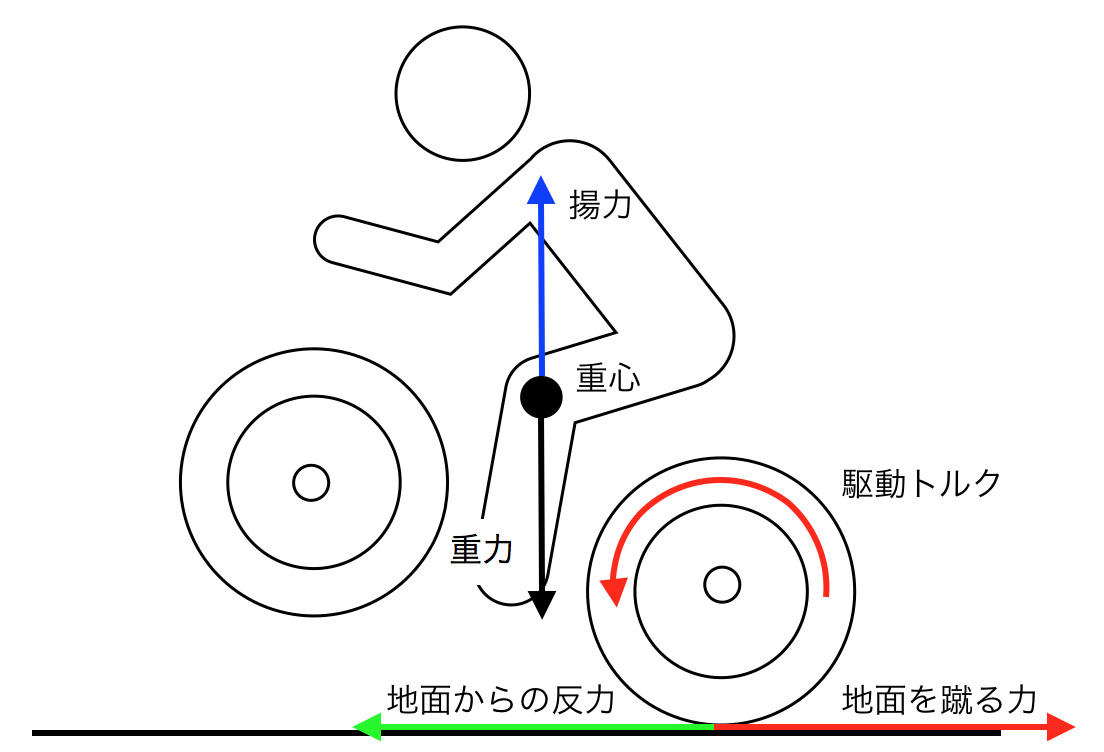
これは言わば、バイクがアクセルをあおり過ぎてウイリーしてしまうのに似た原理です。
バイクのエンジンが生み出した力は、バイク全体を加速させることと、
前輪を浮き上がらせることの2方向に使い道が残されているのです(*1)。
力の逃げ道といった方が感覚的には分かり易いでしょう。
通常は、ウイリーよりも小さい力で済む加速だけに使われますが、
「物体(バイク)は素早く加速させようとするほど大きな力を要する」慣性の法則(*2)により、あまりに強大な力(エンジン全力)にとっては、ウイリーさせる(前輪を浮き上がらせる)方が“楽”なのですね(*3)。
ロボットアームでは、慣性の法則は殆(ほとん)ど効いていませんので、負荷(アームに掛かる重力や、ジョイント部の摩擦)の軽い順に可動範囲を使い果たし、力が次々と逃げ道を探すのです(*4)。
 実際、3段階目のアーム回転動作が軽すぎて、2段階目の持ち上げ動作をスキップしたり、並行動作したりするなど、不安定になる場合がありましたが、
● 土台(ギアボックス)と回転アームの間に輪ゴム(またはホイール抜きタイヤ)を挟む
● アーム天板を装飾して重くする
ことで摩擦を稼ぐと、スムーズに動作しました(*5)。
 完成したロボットで、荷物搬送ゲームをプレイしました。
ロボットの片側エリアからタイヤ(またはホイール)を掴んでは、アームを180°回した先に降ろして得点ゲット!
アームの回転摩擦力を増やして、しっかり持ち上がるようにしておかなければ、地面を擦(こす)ったり障害物に当たったりして落とし易くなります。
単純に思えたスイッチの反転操作に手間取る(必ずしも逆順に動作しないので、細かなやり直しが難しい)一面もありましたね。


*1 接地状況により、ホイールスピン(タイヤを路面上で空転させる)を3つ目に数えることもできます。
*2 高校物理で学ぶ、〔力=質量×加速度(F = m・a)〕です。
 *3 “楽”に動く方が選ばれるもう1つの原理は、作用・反作用の法則です。
物が動き始めるには、別の物を押して返ってくる反力をもらわねばなりません。
タイヤのグリップ力が強大で滑らない場合、固い地面はバイクのエンジンパワーに負けることなく、タイヤが蹴るのと同じ力でいくらでも押し返してくれます。
ランニングマシンの上なら、床の方が後方へずれる動きも可能ですが、逃げない相手(動かない地面)に対しては、自分の方が逃げる(加速かウイリー)しかありません。
ハンドやアームが限界位置まで来ると、それが動かない地面のように振舞って、次の動作へ逃げます。
*4 アームの「上げ・下げ」に必要な力は重力が大きく関係しますが、ハンドの「掴む・離す」はほぼ同じ力で済みます。
だから、「掴む→上げる」の順だし、「下げる→離す」の順になるのです。
これらより大きな抵抗(摩擦力)がアームの旋回に対して働けば、動きの順序に一貫性が生まれます。
*5 〔摩擦力=摩擦係数×荷重〕なので、輪ゴムを挟むことと、重くすることの両方が効果的です。氷上では重たい力士でもツルツル滑ってしまいますよね。
1.5 <アドバンスコース『ロンボ②』>
《下記を参照下さい》
https://robocobo.sakura.ne.jp/blog/adv/adv1-1809.pdf


1.6 <プロ1年目コース『不思議アイテムI-1③』>
不思議アイテムの世界も、最終月を迎えました。
1日目は、“ラーメンタイマー”を作ります。
時間を計る(というより休め!の指示)命令としては delay がありますので、所望の時間だけ静止した後、ブザーでも鳴らせば一先ず完成ですが、経過状況も知りたいのが人情です。
delay(1000) と命令する度に何かをすれば、1秒毎の経過が分かります。
delay(100) を10回繰り返して、0.1秒単位のカッコイイ表示もできます。
秒数を2桁の数字で表したければ putd2、大きな1文字を表示したければ putch、任意の大きさで円や四角を描画したければ circle や rectangle、1ドット光らせたければ write、1音を鳴らしたければ play、メロディを奏でたければ play_rtttl、モーターを回したければ rotate等、いろんな命令が紹介されています。
サンプルプログラムでは、タッチセンサーの入力検出に listen と onPress、繰り返しに for や while、条件分岐に if や switch-case を使って、初めに秒数やアラーム方法を選ばせる実用的タイマーに仕上げていました。
中には「ピッ、ピッ」と音を発しながら10秒からカウントダウン表示し始める、その名も時限爆弾の CountBom もありました(*1)。
最終日の2日目は、ちょっと遊んで一息つくのにふさわしい「人工生命とシンセサイザー」がテーマでした。
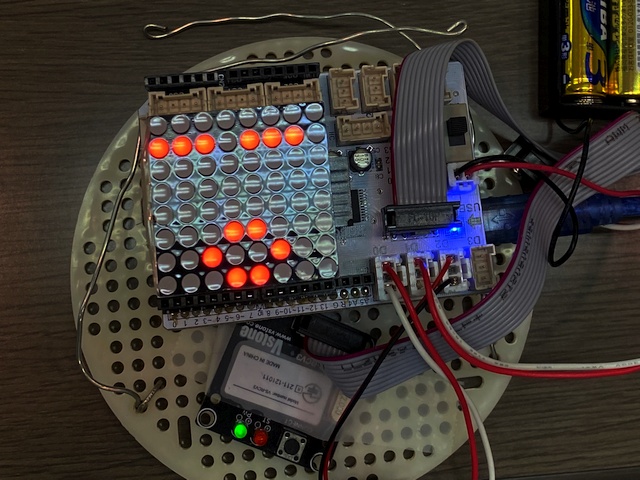
人工生命といっても、8x8ドットのそれぞれを生命体(細胞=セル)になぞらえ、周囲の生存セル数に依存した単純な規則によって誕生・生存・死滅を世代展開していく様子を観察して楽しむものです。“ライフゲーム”と呼ばれます。
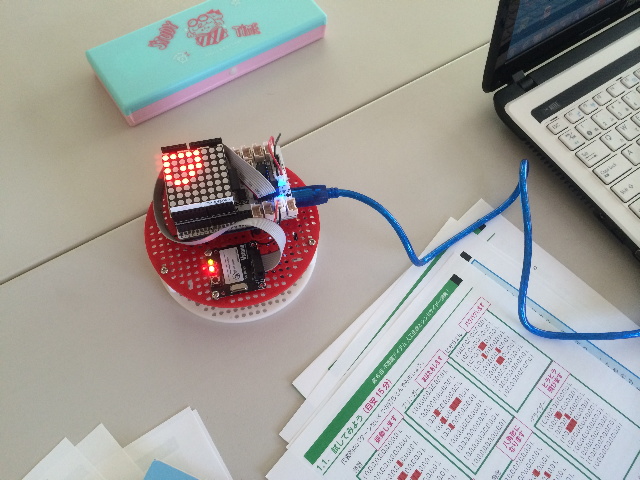
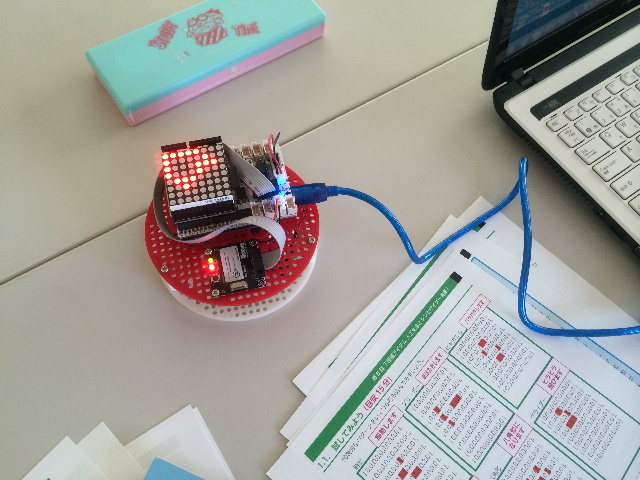
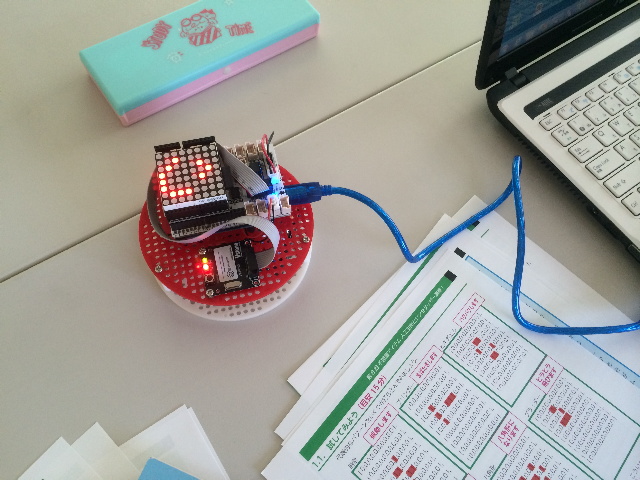 それの何が面白いといって、“カオス的”なのです。簡単なルールで動いているのに、先行きが読めないのです。
初期状態のちょっとした違いが全く異なる結果を生み、にわかには予測不可能なパターンを繰り広げます。
このような多数の要素が相互に絡み合って状態遷移していくシステムを複雑系と呼びます。
ただ、複雑系には、局所的な要素間の相互作用からは挙動が乱雑で予見できなくても、全体として何らかの秩序や機能の“創発”が見られる場合があります。
現代のコンピュータが、入力信号に従って電流をON/OFFするだけのトランジスタという単純な“条件付きスイッチ”で構成されているように、
実は、周囲の状態に応じて各セルの生死が決まるライフゲームでも、論理回路を構成してコンピュータを再現できること(チューリング完全)が証明されています。
ここから(*2)、生命現象や神経回路網の再現、人工知能の研究へと発展していきました。
コンピュータの登場がこのような楽しみと学問の道を開いたのですね。
ライフゲームの途方もなく奥深い世界は、下記YouTube動画で味わいましょう。
■ THE RECURSIVE COSMOS: Conway's Game of Life - PART 1
https://youtu.be/yw-j-4xYAN4
■ THE RECURSIVE COSMOS: Conway's Game of Life - PART 2
https://youtu.be/m4LtaZNHN9E
■ THE RECURSIVE COSMOS: Conway's Game of Life - PART 8
https://youtu.be/1l5ie_owyik
■ ∞ L I F E
https://youtu.be/D6aP9S9rEQk
シンセサイザーの方は、先月の“電子ピアノ”を改造したプログラムです。
無線リンクしたゲームパッドのボタンが鍵盤になっている点は変わりませんが、アナログスティックを倒す量に応じて周波数を増減させる、エフェクター(ピッチシフター)機能が搭載されました。
プログラム上では、“play(NOTE_C4 + effect)”のように、音名を表す記号 NOTE_** にスティック傾倒量 effect を足しています。
“ド”に数値を足すって、どういうことでしょうか?
先月の1日目に学びました。音名記号は、プログラムの転送前(コンパイル時)に音の周波数に置き換えているのです。
例えば、440Hzの“ラ”ボタンを押しながら、+54相当分スティックを前に倒せば494Hzの“シ”に、-48相当分スティックを引けば392Hzの“ソ”に変わる、という具合です。
デジタルの世界では、すごく簡単な計算で豊かな効果を演出できる、という一例です。
ロック・ギタリストにでもなった気分で、ブイブイ演奏してみましょう。
ここまでで、もう、光と音を自在に操れる魔法を手に入れたようなものです。
*1 ジョーク・プログラムなのですが、むき出しの配線や電子基板の中で赤いLED数字がカウントダウンを始めると、かなり物騒な雰囲気を醸し出します。
テロが心配される国では冗談どころか、誤解から自身を危険に晒すことになるでしょう。
日本でも、公共の場でいたずらに利用するのは厳に慎みましょう。警察沙汰になるか、配線が切断される被害(?!)に合うこと請け合いです。
*2 ライフゲームそのものというより、上位概念のセル・オートマトンと呼ばれる格子状セルで構成した計算機モデルから。
《ライフゲーム》https://ja.wikipedia.org/wiki/%E3%83%A9%E3%82%A4%E3%83%95%E3%82%B2%E3%83%BC%E3%83%A0
1.7 <プロ2年目コース『アームロボット③』>
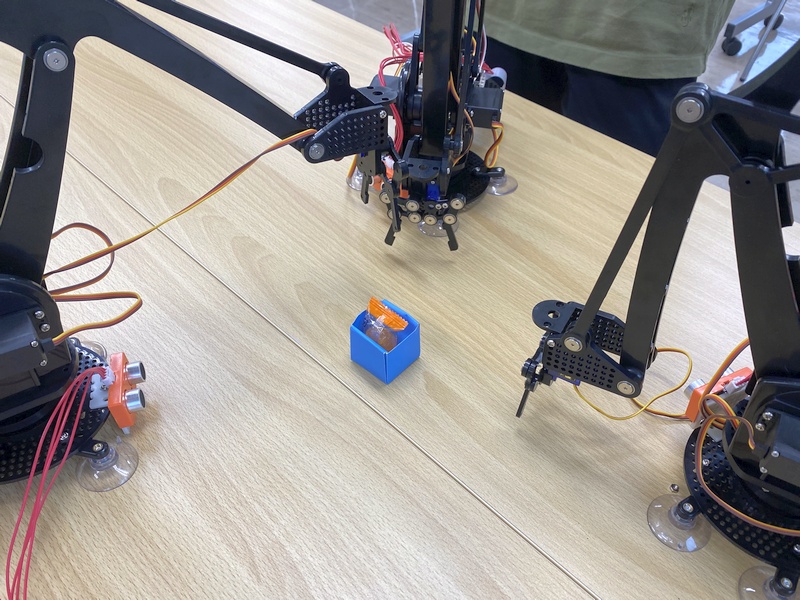
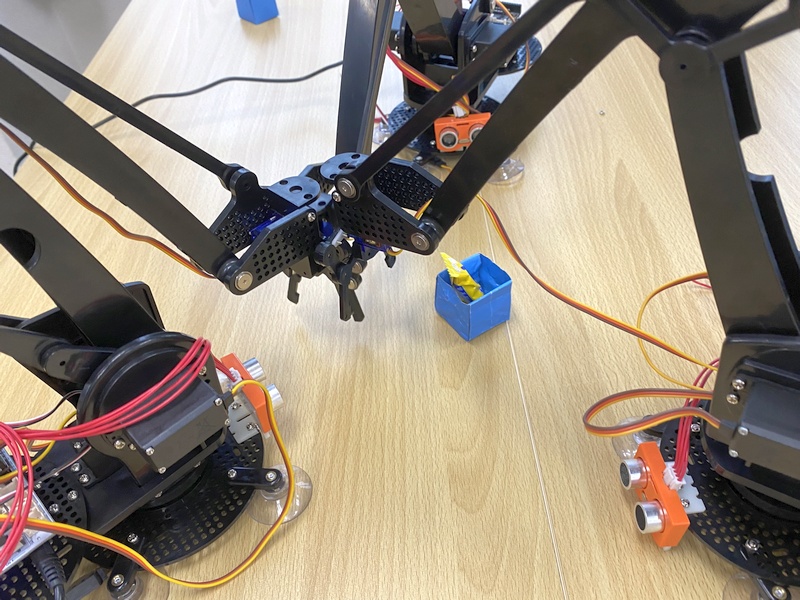
最終月は、サーボモーター式アームロボットを使った仕事(?)編です。
 アームロボットが高精度に動いたとして(*1)、決まった文字を書く自動書記や、決まった位置の荷物を運ぶ自動搬送など、
“決め打ち”プログラムで人を楽しませることはできますが、センサー入力による制御がなければ、時計の針と大差ありません。
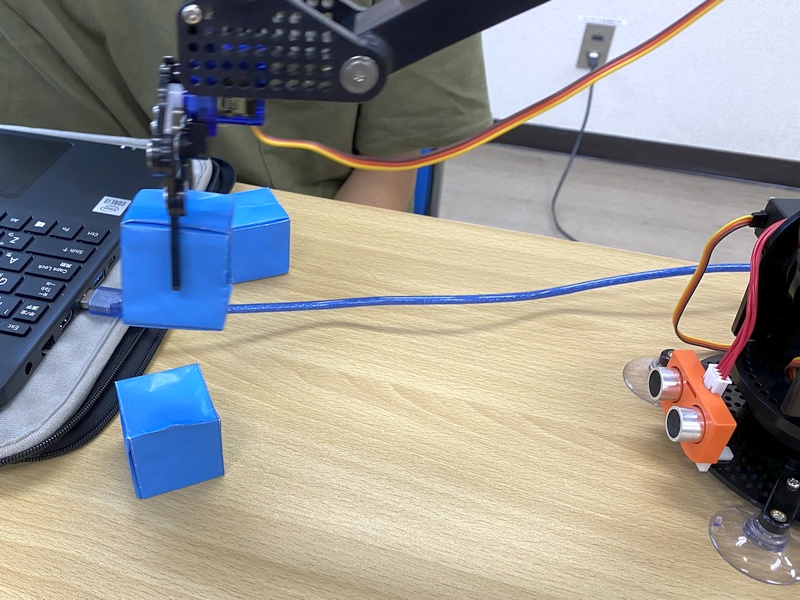
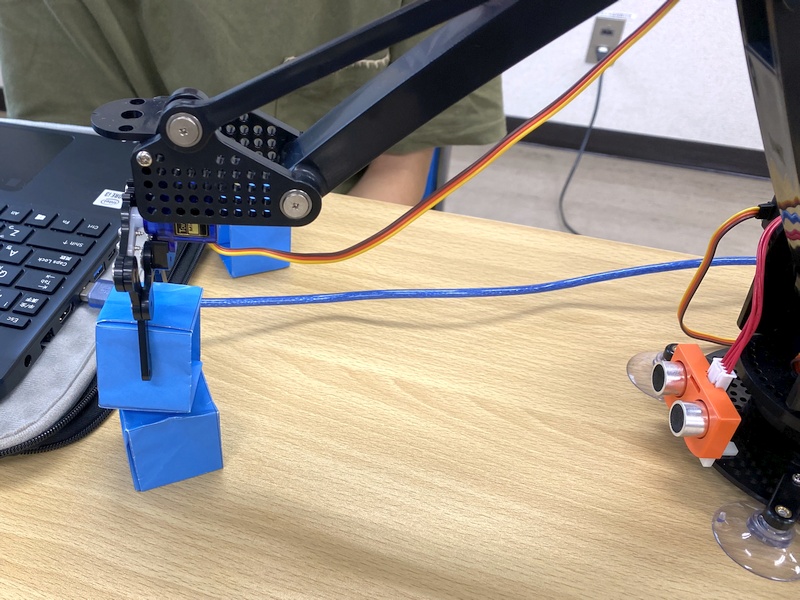
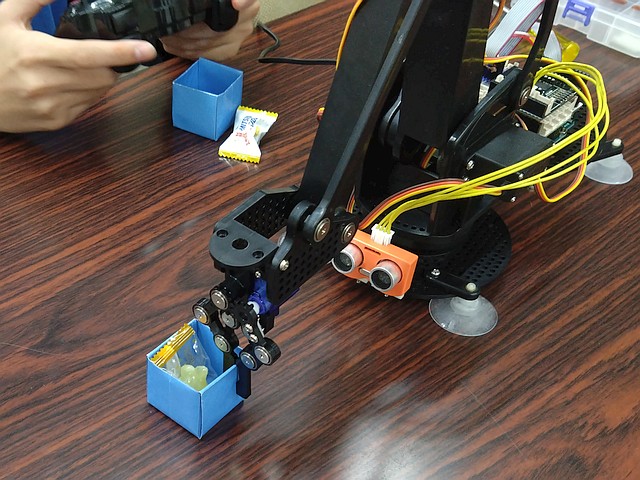
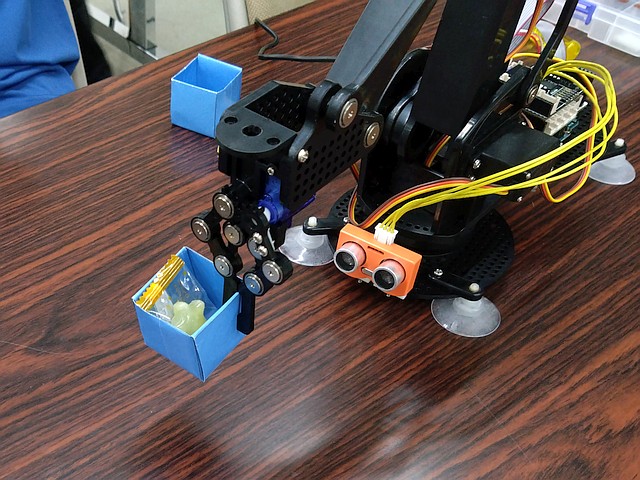
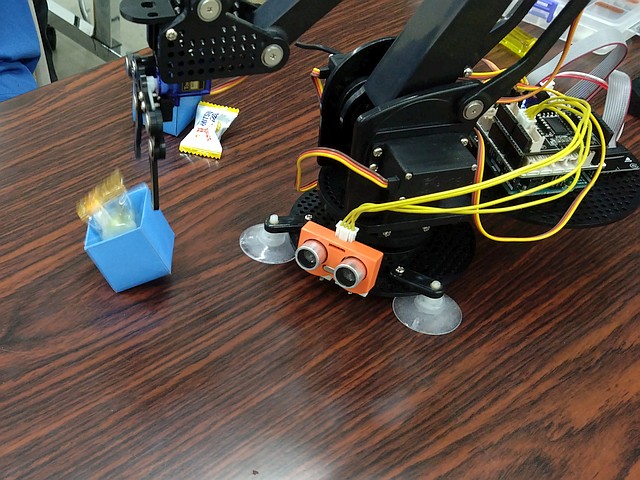
 台座(ベース)部に超音波センサーを取り付け、荷物までの距離を測れるようにしました。
Ultrasonic xxx(US1); // US1接続センサーへのアクセス用インスタンス(オブジェクト変数)xxx生成
long us = xxx.timing();
float cm = xxx.convert(us, Ultrasonic::CM);
float mm = xxx.convert(us, Ultrasonic::MM);
と書けば、超音波センサーからの時間(マイクロ秒)を us に読み取り、音速から距離を計算し、cm や mm に変換してくれます(*2)。
これで、アームロボット自身が荷物までの距離を計測し、掴みに向かうプログラム [ArmRobot5/SensorArmRobot3_4] ができます(*3)。
掴む位置(計測値による動作)が掴んで欲しい位置よりも15mm遠方であれば、setPosition(mm - 15, …) のように補正するだけです。
あるいは、超音波センサーをハンド部に取り付けて、手を近づければ逃げ、遠ざければ追ってくる不気味なハンド [ArmRobot5/SensorArmRobot2Ans] にして遊ぶこともできます(*4)。
他に、超音波センサーを使わず、“決め打ち”や手動コントローラーで遊ぶサンプルプログラムが用意されています。
・[ArmRobot6/Block] … 位置と高さを決め打ちした、ブロック積み
⇒ 3個くらい積み上げられますか?
・[ArmRobot6/semiAutoArmCustom] … コントローラーによる手動操縦
⇒ [ArmRobot3/semiAutoArm] と同等ですが、速度調整(リミット)され、可動範囲を広げています
・[ArmRobot6/UFOcatcher] … UFOキャッチャー
⇒ どのような動作か、説明がありませんが、プログラムを解析できますか?
自由に改変してプログラミング力を上げておきましょう。

*1 前回書いたように、プラスチック製の長いアームを付け根のモーターで振り回すので、精度はイマイチですが…
*2 音速を340m/sとすれば、cm(片道距離) = 340 * 100 * us(往復時間) / 1000 / 1000 / 2 で求まります。
*3 旋回角度 0°限定方向です。持ち上げて旋回(搬送)する先は適当に決めます。
*4 もっと生き物っぽさを出したければ、あまりに手を近づけ過ぎるとハンドを閉じては開くという動作を加えて、噛みつき攻撃を表現するのもよいのではないでしょうか。
1.8 <プロ3年目コース『六脚ロボット③』>
ロボティクスの名に相応しい六脚(カブトムシ型)ロボットの総仕上げに、
先月第4回までの自動シーケンス制御[HexRobot4/RemoteWalk*]をベースに、
第5回:障害物センシングによる自律歩行制御[HexRobot5/HexCrawler*]
第6回:与えたデータ通りのモーション再生制御[HexRobot6/HexMotion*]
を足しました。
本ロボットの制御に使用したプログラミング技術は、
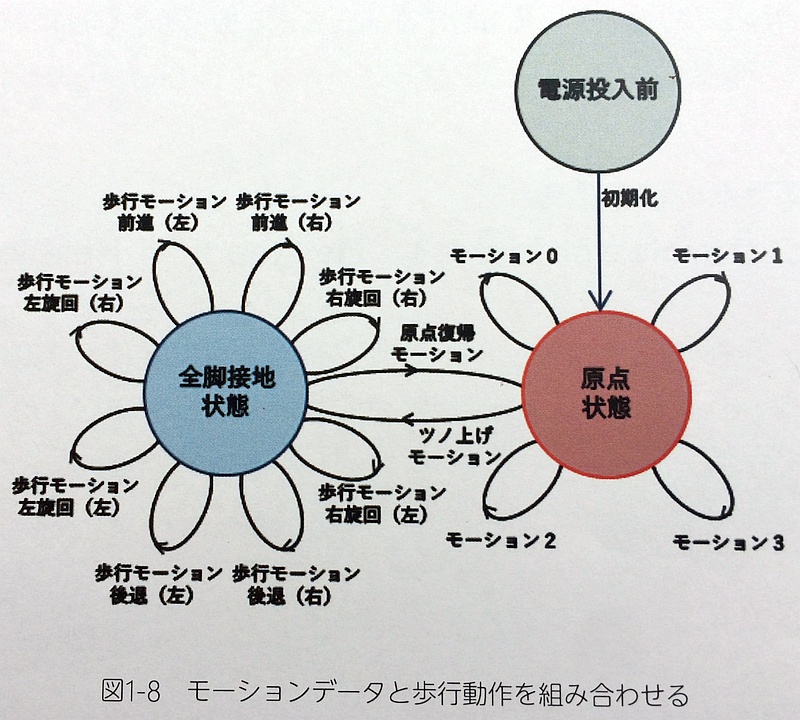 ● 現在値と目標値を管理し、一次関数で補間することによるサーボモーターの滑らかな制御
● サーボ制御と異なる周期でのタイマー割り込みによるコントローラー読出し
● ステートマシン(状態機械)モデルによる歩行モードおよびシーケンス(ステップ)管理
● 乱数によるランダム分岐制御
● モーションデータの二次元配列への格納とアクセス
など、てんこ盛りです。
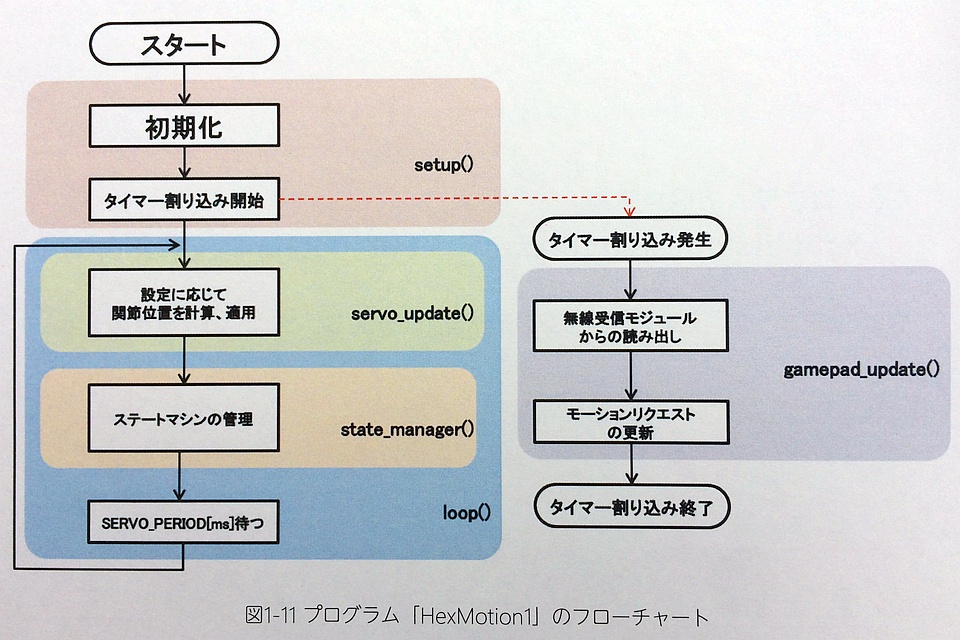 ソースコードは700行(コメント・空行を除いても450行)を超え、全体像を把握するにも精神力が要ります(*1)。
それを知りたいと思って、ここを読む人はいないし、その必要もありません。
それぞれの技術をもう一度知りたいと思ったときに、テキストやサンプルプログラムが参考になるでしょう。
今は100%理解しなくても、将来、何らかのロボット制御プログラムを書く段になったとき、この経験や考え方が大いに役立つでしょう。
ここでは、ゲーム制作に役立つ(というより必須の)テクニックをピックアップしておきます。
 じゃんけんプログラムを作りたい場合、コンピュータにグー・チョキ・パーをランダムに出させたいですね。
random(3) でランダムに出てくる 0, 1, 2 を対応させます。
サイコロの目なら、random(6) + 1 または random(1, 7) で 1~6 が出ます。
ここで知っておくべきことは、ランダムと言っても「真にデタラメな順番ではない」という事実です。
プログラム通りのビット演算しかできないCPUに対して、「何か適当な数字を出して!」は難しい注文なのです。
だから、十分ランダムに見えるように、何かしら“最初の数”をこねくり回す関数で“ちゃんと計算して”出します。
全く適当じゃないですね。これを「疑似ランダム」とか「疑似乱数」といいます。
一回限りのゲームならこれで良いのですが、問題は、プログラムを起動する度に、毎回同じ順番で数(グー・チョキ・パー)が出てくるという現象です。
これは、ゲーム機としては致命的と言って憚(はばか)れないでしょう。
そのために、疑似乱数列生成関数に“シード値”(種となる初期化番号)を与えて、乱数列を変えられるようになっています(*2)。
Arduinoでは randomSeed(シード値) と書き、シード値はlong型整数(-2147483648~2147483647)です。
randomSeed(0) と randomSeed(1) では、その後に呼び出される random() が出す数の順番が異なります。
一方で、シード値が同じなら同じ乱数列になることが“保証される”ので、シード値を毎回ランダムに与えないとなりません!
randomSeed( random(100) ) とやっても無駄です。
毎回起動後に ramdom(100) が同じ値を出すので、どうにかしてランダムな数を“拾ってくる”必要があります。
「乱数列を生成するのに乱数が要るって、堂々巡りやん!」
そう聞こえますね。
Arduino等の小規模(組み込みシステム用)マイコン環境では、未接続(オープン)のアナログ入力ピンがあれば、そこから読み取ったアナログ値(ノイズ)をシード値に使う手がよく使われます(*3)。
randomSeed( analogRead(0) ); // 0番ピンがオープンの場合
 もしくは、ゲームのスタートボタン等、幸運にも(?)ユーザーの不定な行動タイミングを読み取るチャンスがあるならば、プログラム開始時からの経過時間をミリ秒単位で返す millis() を使う手もあります。
pinMode(D2, INPUT_PULLUP); // D2をタッチセンサー入力ピンに使う設定
while( digitalRead(D2)==LOW ); // D2が押されるまで待つ
randomSeed( millis() ); // ランダムな経過時間を取得できる
その他、温度(熱雑音)や時刻、GPS情報などが取得できるシステムでは、それらが使えます。
いずれにせよ、融通の利かない決定論的コンピュータには、カオスに満ちた外界からの情報が新鮮というわけです(*4)。
「ならば、最初から analogRead(0) % 3 でじゃんけん、millis() % 6 でサイコロを振ればいいやん!」
そう思いますよね。
6通りのサイコロ程度ならそれで十分かもしれませんが、広範囲の乱数を取得するには、分布の一様性(均等性)が問題となり得ます。
例えば、0~999 までの乱数が欲しい場合、analogRead() が 0~1023 を出すと言っても、
その時の静電的・電磁的条件によって 400~500 に偏るかもしれませんし、
起動と同時にスタートボタンを連打するせっかちな坊やに1000ミリ秒もの時間の揺らぎはありません。
 暗号化の鍵データ生成等、セキュリティ用途にはまた別格の品質(不確定性・予測不可能性)が求められますが、ゲームや一般用途なら randomSeed() と random() で十分です(*5)。
もう分かっていると思いますが、プログラムは自分で書き、デバッグに苦労してみないと“絶対に”身に付きません。
何度もプログラミングして、虫(バグ)に「君の思考は相変わらず浅はかだね」と言われ続け、それに冷徹に向き合い、論理的に解決することでしか本当のスキルにならないのが人間の性(さが)です。
*1 何より、他人の書いたプログラムを読み解くのは面白くないし、苦行です。
かと言って、自分で書いてデバッグするのはもっと大変ですが…。
少なくとも、強い興味があるか、必要に迫られた時でないとムリですね。
*2 あくまでソフトウェア(ライブラリ)的な実装で、マイコンのハードウェア機能ではありません。
*3 オープン入力ピンは、他の電気ノード(電源等)に対してハイインピーダンス(高抵抗)かつ静電容量が小さいために、周辺の電磁ノイズに影響されて電位が揺らぎやすい。
「フローティング」ともいう。
*4 量子コンピュータで量子乱数が扱えるその日まで…。
*5 簡易な電子機器(イルミネーション制御等)には random() が十分過ぎて、プログラムメモリが1KBしか無いようなマイコン(AVR ATtiny13等)に占めるコード量が数十%と邪魔な場合、適当な乱数列生成関数を書くこともあります。
2. 9月の課題
<スタートアップ(全コース)>
特にありません
<プレプライマリーコース> (プライマリーではありません)
- オリジナル図形プリント
https://robocobo.sakura.ne.jp/blog/HW/RobotPP2609-Q.pdf
<プライマリーコース> (難しければプレプライマリー↑でもOK)
- オリジナル図形プリント
https://robocobo.sakura.ne.jp/blog/HW/RobotP2609-Q.pdf
<ベーシックコース>
- 授業まとめを精読する(概ね3年生以上/低学年は補助の下で)
- オリジナル課題プリント(3面図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotB2609-Q.pdf
<ミドルコース>
- 授業まとめを精読する
- オリジナル課題プリント(3面図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotM2609-Q.pdf
<アドバンスコース>
- 授業まとめを精読する
- オリジナル課題プリント(見取図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotA2608-Q.pdf (8月配信済み)
<プロ1年目コース>
- 授業まとめを精読する(該当テキストページを見ながら)
- 授業まとめに紹介した動画(YouTube)を視聴する
- [CountTimer1](2桁表示+終了メロディ)または
[CountTimer4](+メロディ選択+ドット順次点灯)をベースに、
LEDドットパターンや数字表示で「経過秒数が分かる」タイマーを作る
Lv.1 8個の点を順次点灯または消灯させる8秒タイマー
Lv.2 60個の点を順次点灯または消灯させる60秒タイマー(ヒント:%演算子)
Lv.3 表示方法を独自に工夫した3分間(180秒)タイマー
Lv.4 表示方法を独自に工夫した1~9分間設定モード付きタイマー
(Lv.3以上を指示/Lv.1~順にクリアしていくと先が見える)
<プロ2年目コース>
- 授業まとめを精読する(該当テキストページを見ながら)
<プロ3年目コース>
- 授業まとめを精読する(該当テキストページを見ながら)
3. 8月の解答
<プレプライマリーコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotPP2608-A.pdf
<プライマリーコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotP2608-A.pdf
<ベーシックコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotB2608-A.pdf
<ミドルコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotM2608-A.pdf
<アドバンスコース>
翌テーマ1ヶ月目(来月)に配信します
4. 10月の授業予告
https://robocobo.sakura.ne.jp/blog/hap/robo-2610.pdf<プレプライマリーコース>『ロボレール』
<プライマリーコース>『SLロボロコ』
<ベーシックコース>『ロボドミーノ』
<ミドルコース> 『ロボバッター』
<アドバンスコース>『カップヌードルメーカー&スマートダストボックス①』… 新作
<プロ1年目コース>『リンクロボット①』
<プロ2年目コース>『センサーロボット①』
<プロ3年目コース>『不思議アイテムIII-2①』
5. 今後の授業スケジュール
◆小倉南10/11は〔山田緑地〕で開催します
◆11/7・8『探究フェス』の為、下記シフトさせて頂きます
- 東福間 11/ 7 → 10/31
- 八幡東 11/ 7 → 11/14
- 東福間プロ11/8, 22 → 11/15, 29
- 小倉北 11/15 → 11/22(小倉南も同日の為、小倉南へ振替できません)
――――――――――<佐藤教室長>――――――――――
[東福間]第1・3土原則<学習ルームでこぼこ>
- 13:30~ ベーシック/ミドル
- 15:30~ アドバンス(休止)
⇒ 10/3, 17, 10/31※, 11/21, 12/5, 19
※11/7・8『探究フェス』の為、11/7→10/31シフトします
[東福間プロ]第2・4日原則<学習ルームでこぼこ>
- 10:00~ プロ1年目・2年目
- 13:00~ プロ3年目(休止)
⇒ 10/11, 25, 11/15※, 29※, 12/13, 27
※11/7・8『探究フェス』の為、一週ずつ遅れます
[サンリブ古賀]第2・4土原則<文化サークル>
- 10:30~ プライマリ/ベーシック/ミドル/アドバンス
⇒ 10/10, 24, 11/14, 28, 12/12, 26
[小倉北]第1・3日原則<ムーブ>
- 10:30~ プライマリ/ベーシック
- 13:00~ ミドル
- 15:00~ アドバンス
- 12:30~ プロ2年目
- 15:00~ プロ1年目
⇒10/ 4 第1回 5F企画ルーム1・2
10/18 第2回 5F企画ルーム1・2
11/1, 22※, 12/6, 20
※11/7・8『探究フェス』の為、11/15→22シフトします
小倉南も11/22同日の為、小倉南へ振替できません
――――――――――<中野教室長>――――――――――
[八幡東]第1・3土原則<レインボープラザ4F>
- 13:30~ プライマリ/ベーシック
- 15:30~ ミドル
- 17:30~ アドバンス
⇒ 10/3, 17, 11/14※, 21, 12/5, 19
※11/7・8『探究フェス』の為、11/7→14シフトします
[小倉南]第2・4日原則<総合農事センター2F>
- 10:30~ プライマリ/ベーシック
- 13:00~ ミドル
- 15:00~ アドバンス
⇒ 10/11※, 25, 11/8, 22, 12/13, 27
※10/11は農事センター利用不可につき〔山田緑地〕で開催します
【振替教室ご利用条件(ロボプロを除く)】――――――――
振替先の1週間前までにメール下さい(許可制)
振替手数料550円/回をご負担下さい(お引落し)
(東福間⇔小倉北のみ無料)
所定コース内容・時間のみお受けします
6. お知らせ
1)
2) 探究フェス[再掲]
昨夏の「創(クリエイティブ)フェス」に代わり、
今年も未来創生STREAM教育総合研究所(RISE)との共催にて、
全国7都市で『探究フェス』を開催します。
【日程】
福岡県: 11/7(土)・8(日) 九州工業大学 GYMLABO(戸畑キャンパス)
【開催部門】
①ロボットコンテスト部門 11/8(日)予定
ロボットや技術を活用した作品で、地域や社会の課題解決に挑戦するコンテスト部門です。
いわゆるオリジナルロボット発表の部門で、個人またはチーム(最大4名)で参加できます!
★出場は事前審査のうえ決定
②アイデアポスター部門 11/7(土)・8(日)予定
「ロボットやデジタル技術で、地域の未来をもっとよくする」アイデアや研究成果をポスターにまとめて発表・展示する部門です。
大勢の前で発表が苦手な生徒さんも、少人数を相手にロボットの紹介ができます!
★出場は事前審査のうえ決定
③体験ブース 11/7(土)・8(日)予定
★予約不要 ‐ 当日会場にて自由に参加いただけます
上記の他、同会場で全国情報教育コンテスト(https://zenjyocon.jp/ )や、九州工業大学からもロボットに関する展示やワークショップを開催予定となり、昨年よりも規模を拡大して開催します。
生徒さんだけでなく保護者の皆様も楽しめる内容ですので、奮ってご参加ください!
【募集要項・申込】
▶エントリーガイド(募集要項)
https://saas.actibookone.com/content/detail?param=eyJjb250ZW50TnVtIjo3NTgwNDZ9&detailFlg=1&pNo=1
▶エントリーフォーム
https://docs.google.com/forms/d/e/1FAIpQLSdlKrpWKm_du-ViDR-lnJqcBwx35m0LNAwprgyqMBXx__luZQ/viewform
【特設HP】
https://www.rise.or.jp/#tankyuu
【昨年の様子‐創フェス2025】
▶YouTubeダイジェスト
https://youtu.be/46bJpfCFkRo?si=yvzXCGUyLj8eNV8j&t=128
▶ブログ記事
https://higashi-fukuma-robot.blogspot.com/2025/07/#6

3) 8月課題 高得点者 []内は教室と学年
◆プレプライマリ【5名平均 図形4.6】
5点…田中[小倉北 年長], 松本[小倉北 年長], 松本[小倉北2]
◆プライマリ【3名平均 図形5.0】
5点…土屋[小倉北2], 椿[小倉北2], 高崎[小倉南2]
◆ベーシック
高得点なし
◆ミドル【14名平均 図面3.4+設問2.2=5.5】
10点…なし
9点…なし
8点…井上[小倉南6]
7点…荒川[小倉北6]
東福間・小倉北・サンリブ古賀教室 佐藤 / 八幡東・小倉南教室 中野
