2.10月の課題
3.9月の解答
4.11月の授業予告
5.今後の授業スケジュール
6.お知らせ
1. 10月授業まとめ
1.0 <スタートアップ(全コース)>
割愛します。
1.1 <プレプライマリーコース『ロボレール』>
割愛します。


1.2 <プライマリーコース『SLロボロコ』>
割愛します。


1.3 <ベーシックコース『ロボドミーノ』>


第8回アイデアコンテスト全国大会(2018年)特別賞作品(当時小5)がベースの、ドミノ配列マシンです。
簡単なパーツでドミノになって、ありそうでなかったロボット。
アイデアの着想(ちゃくそう)そのものが素晴(すば)らしいですね。
ドミノを並(なら)べる方式として、
A) 本体にドミノを載(の)せておき、1枚ずつ置く
B) ドミノを地面に集めておき、間隔(かんかく)を空(あ)けていく
などが考えられますが、ロボドミーノは A) のように見えて B) に近い方式と言えます。
テキストp.23に図解の通り、仕組みは難(むつか)しくありませんが、
下記を調整(ちょうせい)しなければスムーズに動かず、とても大切です。
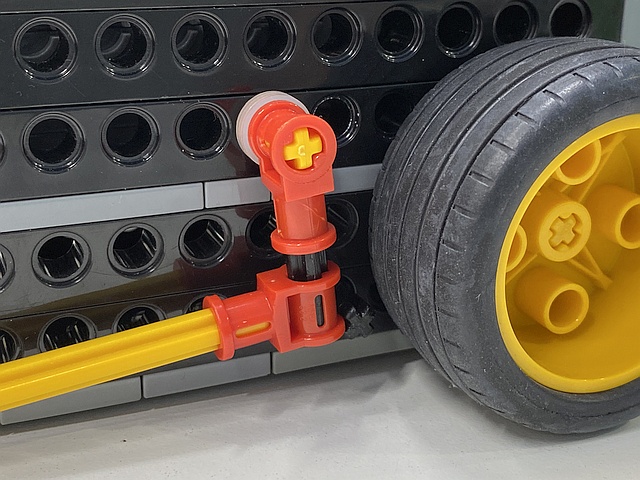 1) Tジョイントがシャフトペグに当たること(テキストp.21)
シャフトペグに当たるくらいまでTジョイントを下げておかないと、後ろの方のドミノが地面から浮(う)いてしまい、前に出てこなくなります。
またTジョイントを下げすぎても、前の方のドミノが地面から浮いてしまいます。
2) 押し出すビーム8ポチの位置(テキストp.22)
テキスト写真の通りに位置を調整しないと、ビーム8ポチを十分に押し出したり、完全に引っ込(こ)めたりできず、1枚ずつ安定してドミノを出せなくなります。
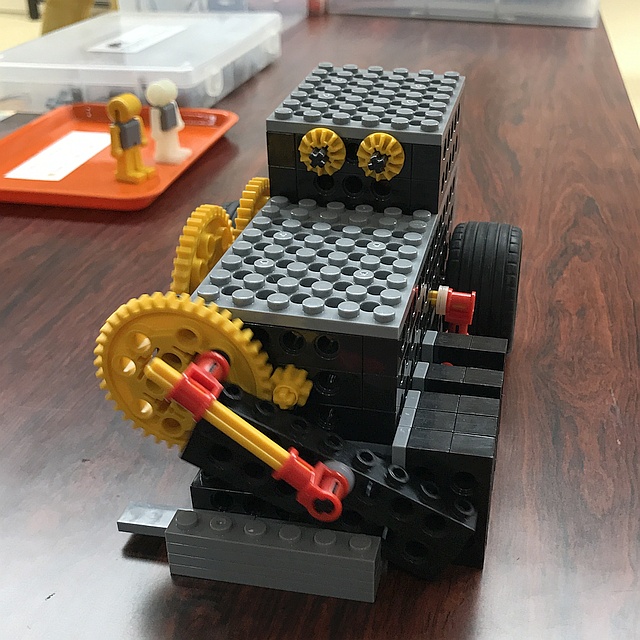 3) ビーム8ポチがスライドしやすいように溝(みぞ)を広げる
見た目では分かりませんが、ビーム8ポチがスライドする溝(みぞ)の幅(はば)がわずかでも狭(せま)いと、ビーム8ポチが強く擦(こす)れてスムーズに動けませんので、
少し広げておく(見た目は変わらない)か、溝を浅(あさ)く作ります。
その上で、スライド用ビームが浮き上がらないようカバーを付けるのも良いですね。
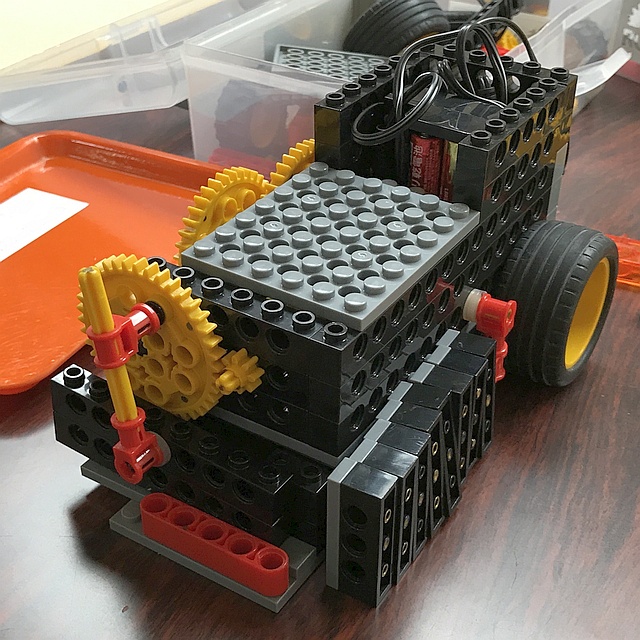
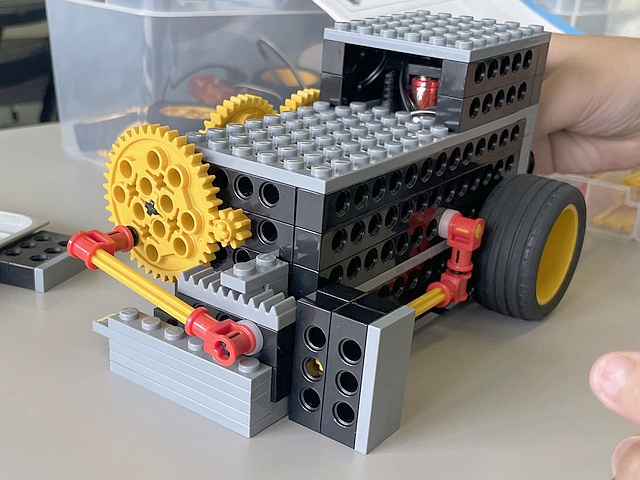
さて、並べたドミノが倒(たお)れるように、狭(せま)い間隔(かんかく)でドミノを押し出すために、
●押し出すスピードは素早(すばや)く
●走行スピードは遅(おそ)く
せねばなりません。
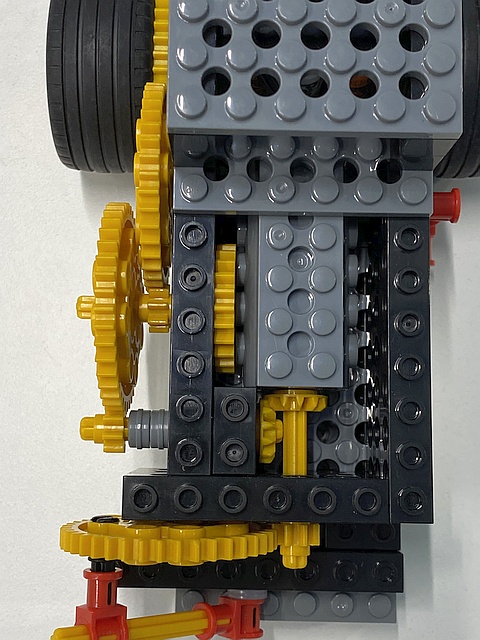 ビーム8ポチを押し出す正面のギアLは、モーターに取り付けたピニオンギアから回され、5倍おそく(1/5に)なっています。
タイヤLは、同じように5倍おそくなる箇所(かしょ)が2段あるので、5×5=25倍おそく(1/25に)なっています。
よって、タイヤLの方が5倍おそく、正面のギアLの方を5倍速(はや)くしています。
タイヤを回すために、マイタギア2枚を噛(か)み合わせて、正面のギアLを回すシャフトから右方向に回転軸(じく)を分配する設計も美しいです。
このマシンでは、多くても7枚のドミノしか並べられないのが少し物足(ものた)りませんね。
ドミノを刺(さ)すシャフト8ポチを12ポチに替(か)えると、最高で11枚並べられるようになります。
もしくは、本体を長くして、シャフトを使わずドミノホルダーを付けた改造でもっと並べるのに成功した生徒さんもいました。
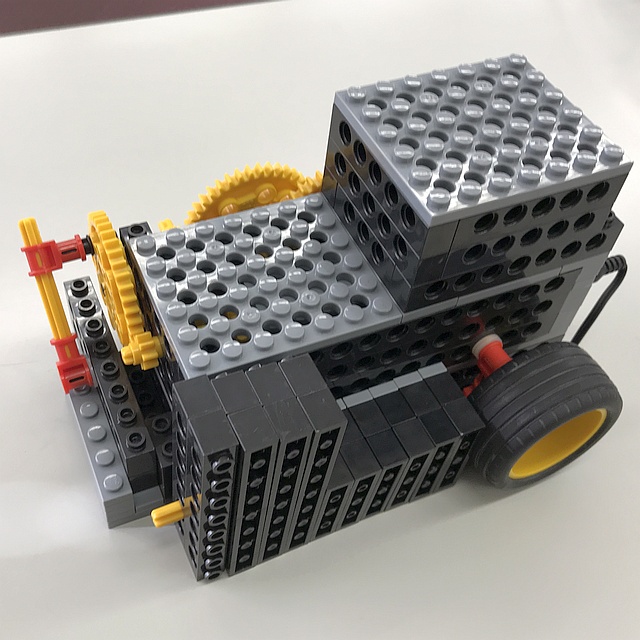
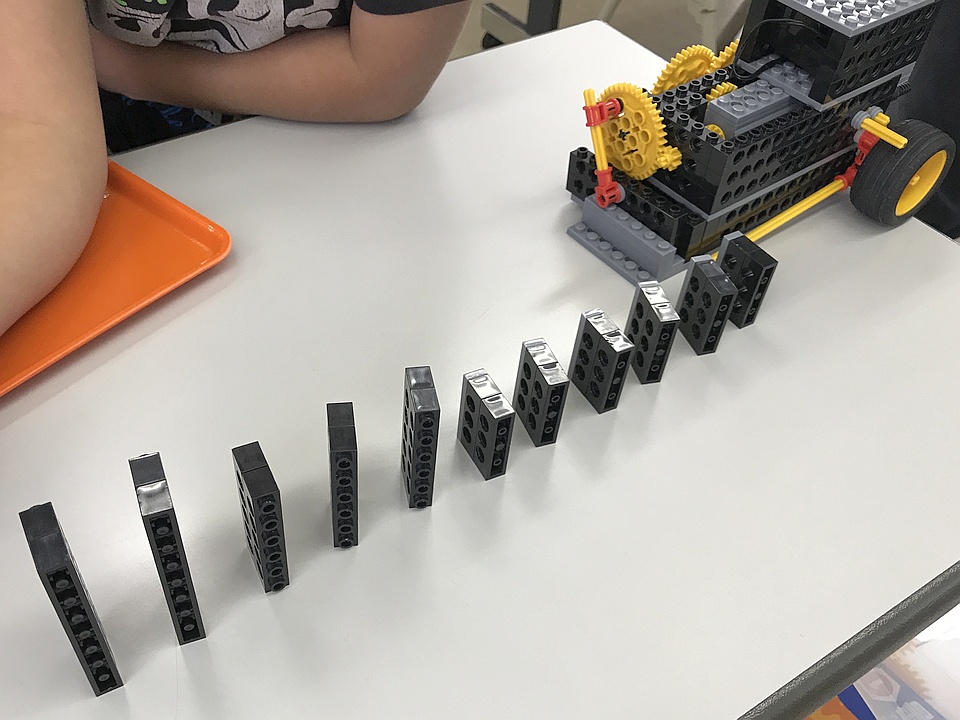
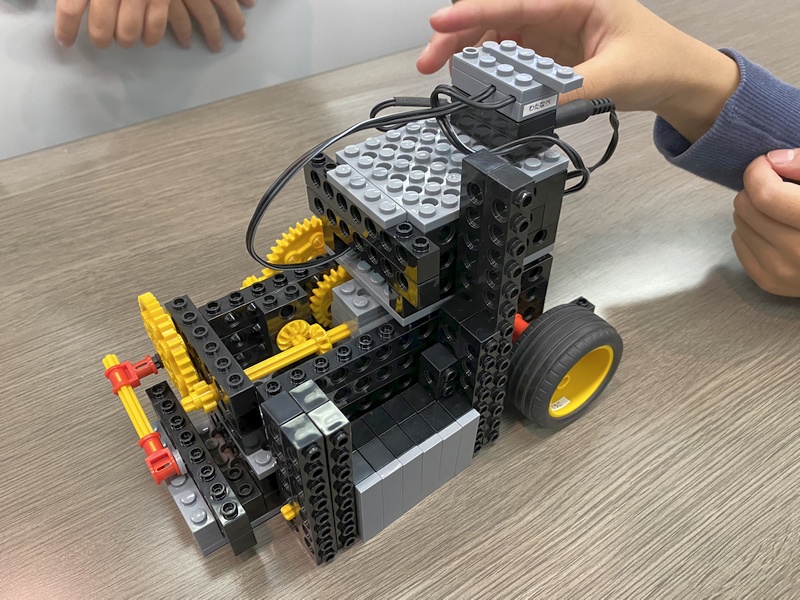
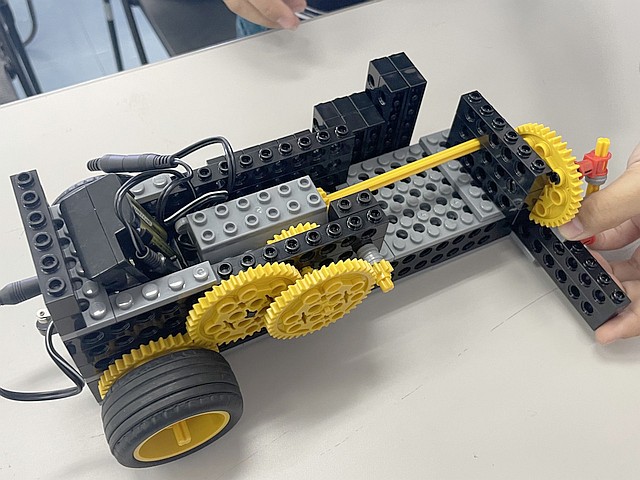
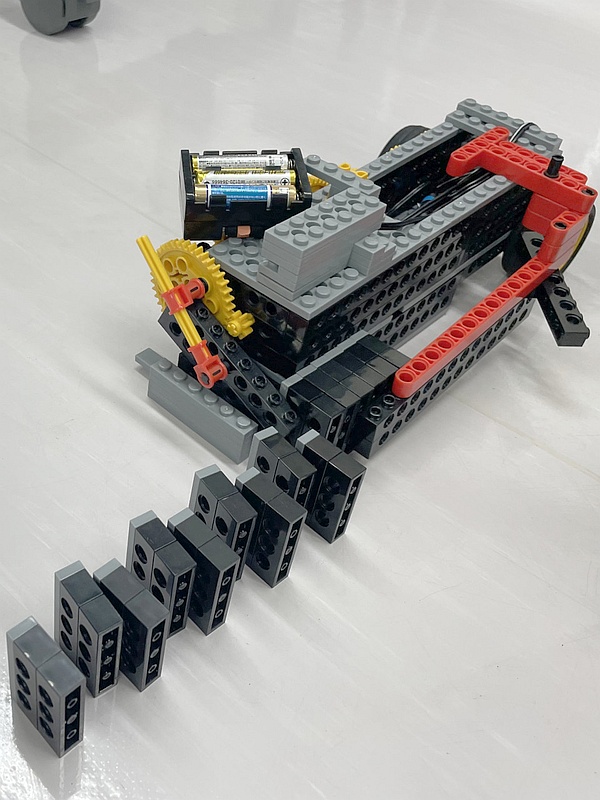
自動で並べたドミノの列に、今度はロボドミーノを向かわせ、うまく連続して倒せた本数を競(きそ)うのも面白いゲームになります(*1)。
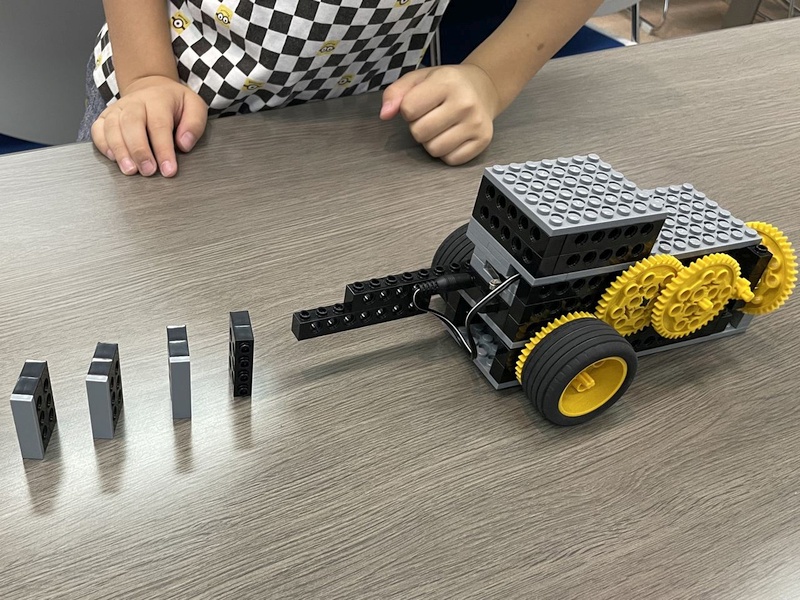
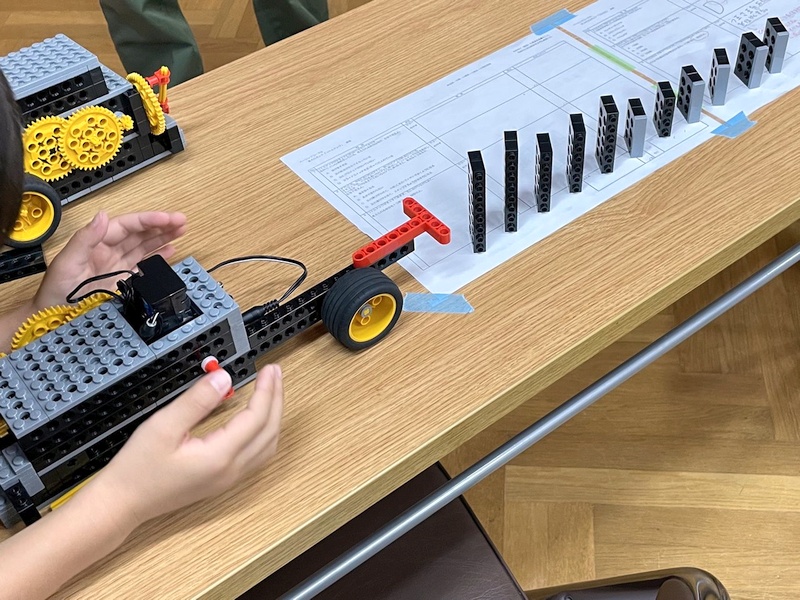
*1 ロボドミーノを普通に前進させても、ドミノの下部に当たり、押しのけるだけで倒れませんので、ドミノの上部を押せる突起(とっき)を取り付けたり、最後のドミノを倒れやすい高さにするなどの工夫が必要でした。
1.4 <ミドルコース『ロボバッター』>
 ピッチャーとバッターの2部構成です。
モーターは1つだけなので、その動力はバッターに譲って、ピッチングは輪ゴムを使います。
逆に設計することもできますが、この方がコントロールし易いでしょう(*1)。
ピッチャーロボ(ピッチングマシン)の構造は、中世の戦争で利用された投石器そのものです。
いろんな物を投げ飛ばして、飛距離を観察してみました。
 そこそこ重い物(ギアの塊)で体積が同程度なら、軽い方が遠くまで飛びました。
限られた輪ゴムのパワー(弾性エネルギー)で加速させ易いためです。
同程度に軽い物(ボール状に丸めた紙やティッシュ)なら、堅(かた)く丸めて体積を小さくした方が飛びました。
空気抵抗を受け難くなるためですね。

 さて、投げられた物をバッティングするのは至難の業(しなんのわざ)です。
バットを振るタイミングの問題もありますが、そもそもピッチングが安定せず、同じ物を投げても飛距離がばらばら。
玉が加速中にバケット(ピッチャーの手)の中で動いてしまい、飛ばす方向やスピードが変わるからと考えられます(*2)。
まして、バッティングマシンのスイッチを手動でオンにする1日目のロボットでは、全くと言っていいほど玉に当たりません。
2日目にこれを自動化します。
電池ボックスから出たケーブルは、先ずはピッチャーに備(そな)え付けたタッチセンサー(黒)を経由させ、延長ケーブルを通して遠くのバッターに接続します。


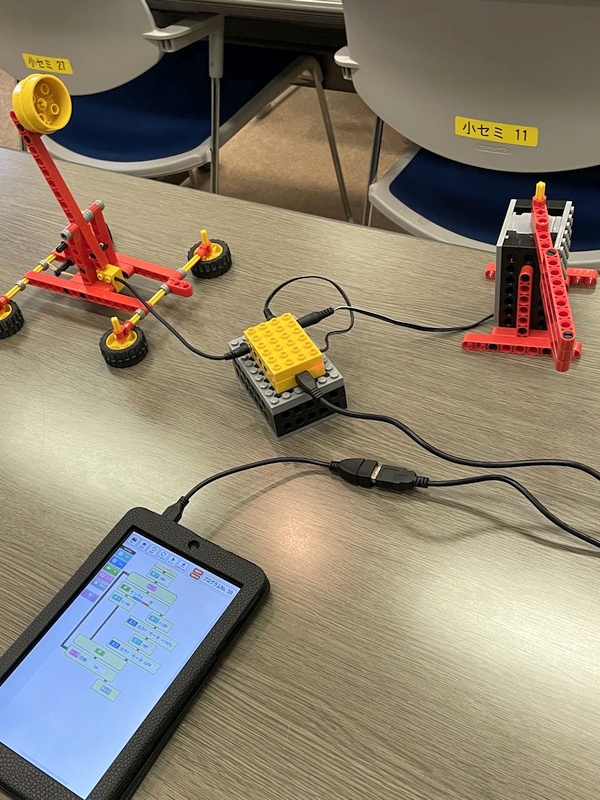 タッチセンサー(黒)の代わりに、マイコンと音センサーを使えば、ピッチング音を感知した後どのくらい(時間・勢い)でバットを振るか、プログラムで柔軟にタイミング調整できますね。
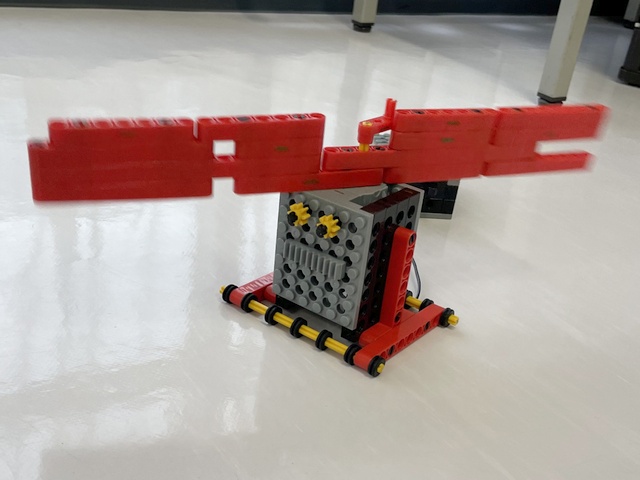
こうして、ピッチャーが玉を投げ終わった瞬間にバッター内のモーターが回り始め、バットを自動的に振るようになります。
さらに、いつまでもバットをぶん回し続けているのも格好悪いので、振り終わった位置にタッチセンサー(グレー)を備え付け、モーターを止めます。
これでバットを一回転分振るだけの、省エネ野球部になりました。
電池ボックス ⇒ タッチセンサー(黒) ⇒ タッチセンサー(グレー) ⇒ モーター
または
電池ボックス ⇒ マイコン/音センサー ⇒ タッチセンサー(グレー) ⇒ モーター
のような直列接続により、両方のセンサーがオンになる間だけ通電する仕組みができ上がります。
さて、肝心のバッティング精度ですが、ピッチングが安定しない中、タイミングだけは再現性を出せるので、二者間の距離や投球角度(*3)を調整すれば、5回中1回くらいは当てられるようになります。
ピッチングを安定化させた人なら、90%以上の確度で当たるでしょう。
こうして我々人間は、機械化の恩恵(おんけい)に与(あずか)るわけですね。
バットを大きくしたり、二刀流にしてみたりする改造も確率アップにつながります。
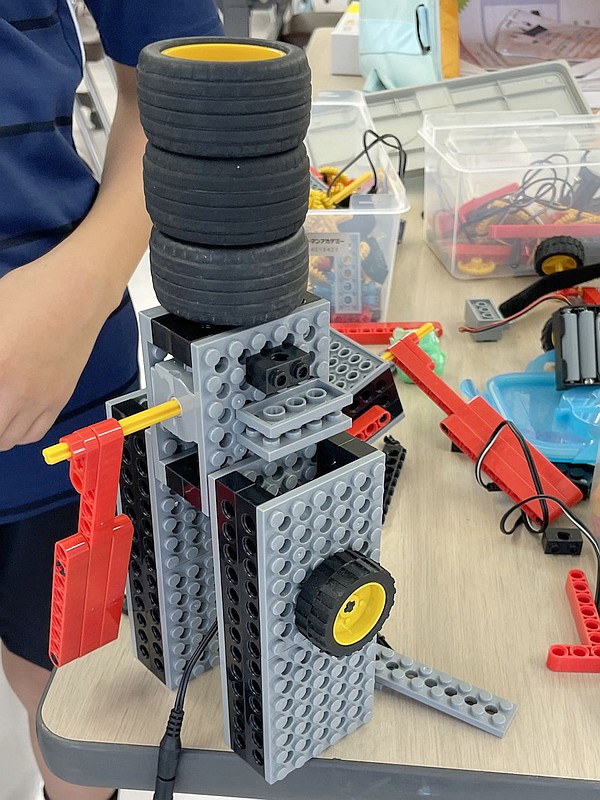
いっそ、バッターの代わりに的を狙い、紅白に分かれての玉入れや、陣地を打ち合う合戦も盛り上がります。
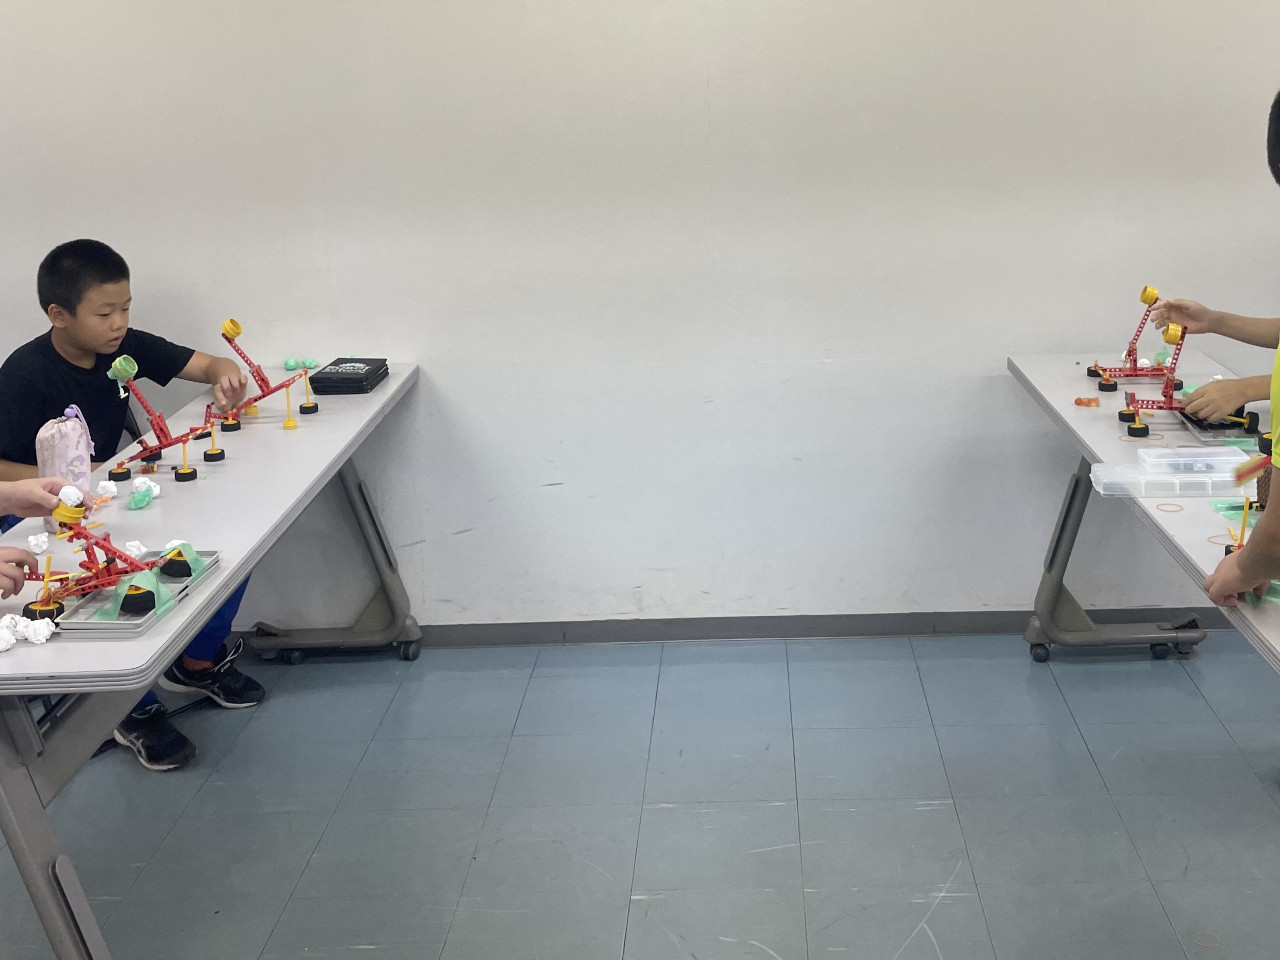

*1 その大きな理由は、くねくね曲がっていても構わない延長ケーブルを使って、瞬時に電気エネルギーを遠くへ輸送できるからで、投げた直後にバットを振らせるのが簡単です。
自動車も、電気化するほどコントロール性に優れます。
*2 つまり、バケットの中でぐらつかない大きさの玉にすることが、ピッチングを安定化するためのコツです。
*3 同じ初速度でも、投げ上げる角度によって飛距離が変わります。一般に45°が最も飛ぶと言われますが、実際は玉によって異なる空気抵抗を受けるため、40°前後になるようです。
一方、バットに当たりやすいのは、もっと低く水平に近いのが理想ですが、低いほど玉の速度を上げねば届かず、それも当たりにくくなりますので、スローボールで15~30°位が理想でしょうか。
初速度と角度は、アームが止まった(ピッチャーの手を離れた)瞬間で決まります。
1.5 <アドバンスコース『カップヌードルメーカー&スマートダストボックス①』>
共通の台車を使い、ロボット上半分を作り分けて、10月は『カップヌードルメーカー』、11月は『スマートダストボックス』に仕上げます。
10月のカップヌードルメーカー(というより運搬車)は、カメラの「絞り(アイリス機構)」を用いてカップを固くホールドするのが面白いですね。
フタも装備すれば、例え熱湯を注いでもアツアツに保温したまま、凸凹道でも出前してくれそうです!
11月のスマートダストボックスでゴミ回収の攻防戦を予定します。


1.6 <プロ1年目コース『リンクロボット①』>
Autumn(秋)タームとして、多脚リンクロボットを製作し、プログラム制御するまでの3ヶ月が始まりました。
脚がうにょうにょ動き、にょろにょろ走り回る姿態を空想して、否応無しに期待感が高まります。
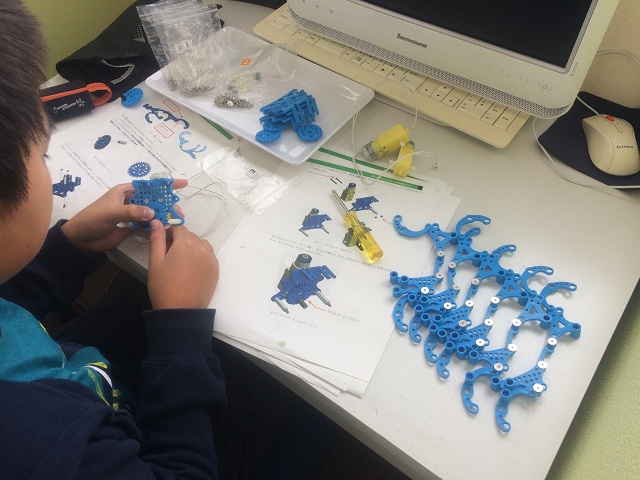 1ヶ月目は、2本1組の脚リンクから組み立てていきます。
1組2本の脚だけでも、うねうねと有機的な動きを見せます。
これが6組12本も組み合わさるとなれば、それは壮麗なのか、不気味なのか、いずれにせよ楽しみです。
図面や説明文の読解、パーツの向きや重ねる順番の照合、ネジやナット締め等、単体でも苦労する脚リンクを複雑に組み合わせるのですから、
空間認知、合理的思考、工作的センス(力加減、器用さ)に始まる、あらゆる能力を総動員して完成せねばなりません。
過去にも、大半の生徒さんが授業時間内には終わらず、家庭で進めて完成しても動かないか、動きがギクシャクしたり、自己分解してしまったり…。組み立てミスも続出するような代物です。

2日目に、マイコンボードや無線モジュールを搭載し、モーターを回して脚の動きをチェックするところですが…
手順を誤った脚の組み直しに迫られ、ほぼ間に合ってませんね。
完成すると、苦労の甲斐あって、その動きは有機的というか、節足動物的というか、初めて目にする者をゾッとさせる異様さがあります。
非日常性を奏するには十分過ぎるインパクトです。
大変な苦労をしてまで、何故こんな奇妙なリンクお化けを作らされるのかと言えば、
オランダのテオ・ヤンセン氏が考案した『ストランド・ビースト』という、世界中で崇(あが)められている有名なモゾモゾ歩行体があり、それを模しているからです。
アドバンスコース『モゾット』もそうでしたが、より忠実なリンク比率で再現したのが本ロボットです。
このリンク機構の何が優れているのか、『モゾット』で紹介したYouTube動画でおさらいしましょう。
■テオ・ヤンセンの歩行機構 Theo Jansen Mechanism
https://www.youtube.com/watch?v=uWzw7Jq9xBc
■【人工生命体】テオ・ヤンセンのストランドビーストがめちゃくちゃかっこいい【物理エンジン】
https://www.youtube.com/watch?v=mM_yJIEIqkA
■STRANDBEEST EVOLUTION 2017
https://www.youtube.com/watch?v=LewVEF2B_pM
次月では、コントローラーとプログラムを使って、思い通りにロボットを操縦します。
1.7 <プロ2年目コース『センサーロボット①』>
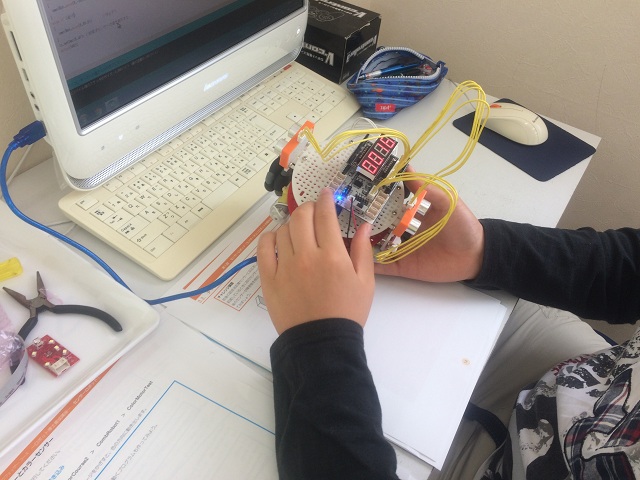 これから3ヶ月で学習する『センサーロボット』は、1年目のオムニホイールロボットに、1年目の超音波センサー2個とカラーセンサーを取り付けたものです。
表示部の8×8ドットLEDマトリクスだけ、2年目パーツから7セグメントLED(*1)を取り出して代用したように見えますが、中身が大事ですよ。
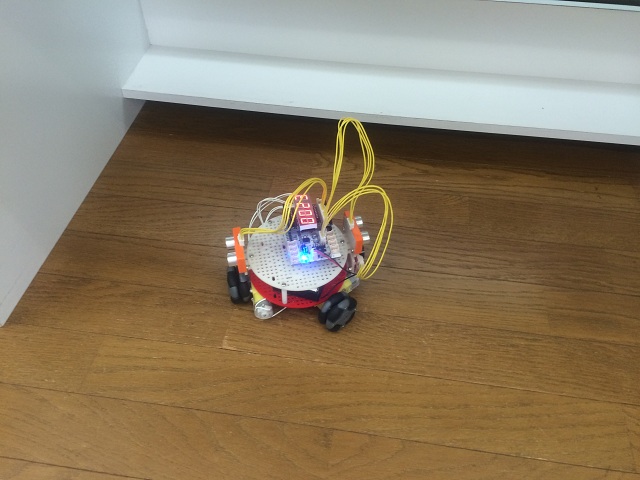 中身とはプログラムですね。少ない感覚器官や肢体のロボットでは、それをどう使いこなすかが重要です。
1年目のプログラミングではまだまだ、これらのセンサーを複合的に使いこなせていません。
元来、思い込みや勘違いだらけの人間に、一縷(いちる)の誤りも許されないプログラミングは向いていません。
今のところ、他にやる主体が無いので、その中で、比較的向いている人や、好きな人がやっているだけです。
プログラムには間違い(バグ)が付き物です。
それどころか、正しいプログラムにすら、それを読む人間(それを書いた張本人すら)が誤った解釈をし、誤った改造(バグ)を入れます。
もう、どうしようもないですね、人間は。
だから、パソコンやスマホのOSもアプリも、アップデートだらけですね。数学と異なり、間違いは仕方がないものとされています。
しかし、それでも、品質を向上させる方策は必要です。その一つが「フローチャート(流れ図)」なのです。
やはり、文章(プログラム)と図(フローチャート)の直感的理解度・スピードは桁違いです。
書くべき作文の構想を練るときに、短い言葉で流れ図のようなメモを書くのと同じで、全景や過不足が把握しやすくなります。
一人でプログラミングする際は、このフローチャートを描くことが億劫で、ついサボりがちなのですが、およそ3ヶ月後の自分を苦しめます。
それ以上に、他人が製作し、自分とは異次元の設計思想に従った機械やプログラムをメンテナンスすることほど、苦労するものはありません。
そんなときに、設計図やフローチャートがあることでどんなに救われるか、どんなに嬉しいものか、計り知れません。
そんな見方を味わうことになるモノです。
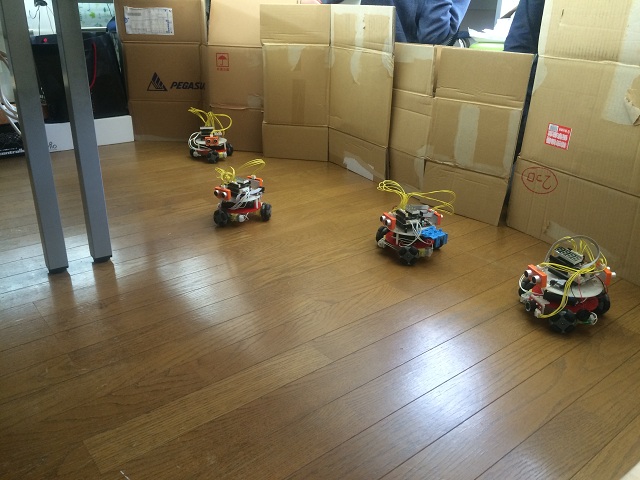
 テキスト以上の詳細な解説はナンセンスにつき割愛しますが、
各種のセンサー動作プログラムを試しながら、せっかくのフローチャートを参考に、少し高度化したプログラムの流れを把握し、いろいろ弄(いじ)ってみてください。
*1 通称「7セグ」で、7本の棒で数字を表示するデジタル表示器のこと。
これを先進性の象徴として多用した映画『バック・トゥ・ザ・フューチャー』世代のオジサンは今でもロマンを感じますが、高解像度ディスプレイが当たり前になった現代っ子には、ローテクの象徴のように見えるのでしょうか。
2. 10月の課題
<スタートアップ(全コース)>
特にありません
<プレプライマリーコース> (プライマリーではありません)
- オリジナル図形プリント
https://robocobo.sakura.ne.jp/blog/HW/RobotPP2610-Q.pdf
<プライマリーコース> (難しければプレプライマリー↑でもOK)
- オリジナル図形プリント
https://robocobo.sakura.ne.jp/blog/HW/RobotP2610-Q.pdf
<ベーシックコース>
- 授業まとめを精読する(概ね3年生以上/低学年は補助の下で)
- オリジナル課題プリント(3面図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotB2610-Q.pdf
<ミドルコース>
- 授業まとめを精読する
- オリジナル課題プリント(3面図+設問)
https://robocobo.sakura.ne.jp/blog/HW/RobotM2610-Q.pdf
<アドバンスコース>
⇒来月配信します
<プロ1年目コース>
- リンクロボット製作を完了する
- 授業まとめに紹介した動画(YouTube)を視聴する
<プロ2年目コース>
- 授業まとめを精読する
3. 9月の解答
<プレプライマリーコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotPP2609-A.pdf
<プライマリーコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotP2609-A.pdf
<ベーシックコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotB2609-A.pdf
<ミドルコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotM2609-A.pdf
<アドバンスコース>
https://robocobo.sakura.ne.jp/blog/HW/RobotA2608-A.pdf
4. 11月の授業予告
https://robocobo.sakura.ne.jp/blog/hap/robo-2611.pdf<プレプライマリーコース>『ゆらリン』
<プライマリーコース>『ケンドーロボ』
<ベーシックコース>『ホッピンバード』
<ミドルコース> 『アメンロボ』
<アドバンスコース>『カップヌードルメーカー&スマートダストボックス②』… 新作
<プロ1年目コース>『リンクロボット②』
<プロ2年目コース>『センサーロボット②』
5. 今後の授業スケジュール
◆11/7・8『探究フェス』の為、下記シフトさせて頂きます
- 東福間 11/ 7 → 10/31
- 八幡東 11/ 7 → 11/14
- 東福間プロ11/8, 22 → 11/15, 29
- 小倉北 11/15 → 11/22(小倉南も同日の為、小倉南へ振替できません)
――――――――――<佐藤教室長>――――――――――
[東福間]第1・3土原則<学習ルームでこぼこ>
- 13:30~ ベーシック/ミドル/アドバンス
⇒ 10/31※, 11/21, 12/5, 19, 1/9, 23
※11/7・8『探究フェス』の為、11/7→10/31シフトします
[東福間プロ]第2・4日原則<学習ルームでこぼこ>
- 10:00~ プロ1年目・2年目
- 13:00~ プロ3年目(休止)
⇒ 11/15※, 29※, 12/13, 27, 1/17, 31
※11/7・8『探究フェス』の為、一週ずつ遅れます
[サンリブ古賀]第2・4土原則<文化サークル>
- 10:30~ プライマリ/ベーシック/ミドル/アドバンス
⇒ 11/14, 28, 12/12, 26, 1/16, 30
[小倉北]第1・3日原則<ムーブ>
- 10:30~ プライマリ/ベーシック
- 13:00~ ミドル
- 15:00~ アドバンス
- 12:30~ プロ2年目
- 15:00~ プロ1年目
⇒11/ 1 第1回 5F企画ルーム1・2
11/22※第2回 5F企画ルーム1・2
12/6, 20, 1/10, 24
※11/7・8『探究フェス』の為、11/15→22シフトします
小倉南も11/22同日の為、小倉南へ振替できません
――――――――――<中野教室長>――――――――――
[八幡東]第1・3土原則<レインボープラザ4F>
- 13:30~ プライマリ/ベーシック
- 15:30~ ミドル
- 17:30~ アドバンス
⇒ 11/14※, 21, 12/5, 19, 1/9, 23
※11/7・8『探究フェス』の為、11/7→14シフトします
[小倉南]第2・4日原則<総合農事センター2F>
- 10:30~ プライマリ/ベーシック
- 13:00~ ミドル
- 15:00~ アドバンス
⇒ 11/8, 22※, 12/13, 27, 1/17, 31
※小倉北も11/22同日の為、小倉北へ振替できません
【振替教室ご利用条件(ロボプロを除く)】――――――――
振替先の1週間前までにメール下さい(許可制)
振替手数料550円/回をご負担下さい(お引落し)
(東福間⇔小倉北のみ無料)
所定コース内容・時間のみお受けします
6. お知らせ
1) 探究フェス[リマインダ & エントリー急募]
昨夏の「創(クリエイティブ)フェス」に代わり、
今年も未来創生STREAM教育総合研究所(RISE)との共催にて、
全国7都市で『探究フェス』を開催します。
昨年より賞品も豪華になっていながら、エントリーが少ないようで、これはチャンスです!!
発表するだけで、金銀銅パイロットセット(宿題160ポイント相当)の他、
『甘噛みハムハム』https://hamham.ux-xu.com/jp などの豪華賞品も貰えそうです!
発表は11/8(日)のみです。
【日程】
福岡県: 11/7(土)・8(日) 九州工業大学 GYMLABO(戸畑キャンパス)
【開催部門】
①ロボットコンテスト部門 11/8(日)
ロボットや技術を活用した作品で、地域や社会の課題解決に挑戦するコンテスト部門です。
いわゆるオリジナルロボット発表の部門で、個人またはチーム(最大4名)で参加できます!
★出場は事前審査のうえ決定
②アイデアポスター部門 11/7(土)・8(日)
「ロボットやデジタル技術で、地域の未来をもっとよくする」アイデアや研究成果をポスターにまとめて発表・展示する部門です。
大勢の前で発表が苦手な生徒さんも、少人数を相手にロボットの紹介ができます!
★出場は事前審査のうえ決定
③体験ブース 11/7(土)・8(日)
★予約不要 ‐ 当日会場にて自由に参加いただけます
上記の他、同会場で全国情報教育コンテスト(https://zenjyocon.jp/ )や、九州工業大学からもロボットに関する展示やワークショップを開催予定となり、昨年よりも規模を拡大して開催します。
生徒さんだけでなく保護者の皆様も楽しめる内容ですので、奮ってご参加ください!
【配布チラシ】
https://robocobo.sakura.ne.jp/blog/convention/TankyuFes-kitaq2026.pdf
【開催スケジュール予定】
■11月7日(土) 全国情報教育コンテストと、ワークショップ・ポスター展示
9:00 受付開始/設営・リハーサル(GYMアゴラ)
9:30 体験ワークショップ・アイデアポスター展示 開始
13:00 全国情報教育コンテスト 第1回 福岡県大会(発表・約2.5時間)
15:30 審査
16:00 個別表彰式(全国情報教育コンテスト分・45分)
16:45 片付け
17:30 ワークショップ・ポスターエリアの片付け
18:00 完全退館
■11月8日(日) ロボットコンテストと、ワークショップ・ポスター展示
9:00 受付開始(出場者・審査委員・一般来場者)
9:30 開会式/体験ワークショップ・アイデアポスター展示 開始
10:00 ロボットコンテスト部門(約2.5時間)
12:30 審査・昼休憩
15:00 個別表彰式(ロボットコンテスト部門・アイデアポスター部門・45分)
15:45 片付け・搬出
17:30 ワークショップエリアの片付け、ポスターエリアの搬出
18:00 完全退館
【募集要項・申込】
▶エントリーガイド(募集要項)
https://saas.actibookone.com/content/detail?param=eyJjb250ZW50TnVtIjo3NTgwNDZ9&detailFlg=1&pNo=1
▶エントリー方法
正規エントリーフォームは〆切りましたので、有志の方は教室長までご一報ください。
【特設HP】
https://www.rise.or.jp/#tankyuu
【昨年の様子‐創フェス2025】
▶YouTubeダイジェスト
https://youtu.be/46bJpfCFkRo?si=yvzXCGUyLj8eNV8j&t=128
▶ブログ記事
https://higashi-fukuma-robot.blogspot.com/2025/07/#6

2) 第16回ロボット教室 全国大会 レポート・フォトギャラリー
去る8/22(土)、東大 安田講堂に37名の出場者が集い開催されました全国大会の報告ページが上がりました。
《大会レポート・フォトギャラリー》
https://kids.athuman.com/robo/event/convention/2026/
《大会ダイジェスト》
https://youtu.be/65e13ECf6Oc
《大会ライブ全編》
https://youtu.be/IhaD_4T5lV8
3) 東福間ロボプロ卒業制作 発表会11/29(日) 観覧自由
ロボプロ3年目を9月修了した卒業生である、下記2名に恒例の卒業制作を発表🎊して貰います。
🎓東福間/中野 宗 君(高2) 『モビールアーム(仮題)』
🎓東福間/中村 晟乃 君(高2) 『赤外線チャット(仮題)』
【日時】11/29(日) 14:30~15:00
【会場】東福間 学習ルームでこぼこ
ミドル・アドバンス・プロ生および保護者の他、何方でも是非ご観覧下さい。
4) 11月景品交換会
3ヶ月毎の宿題ポイント交換会を下記授業日に開催します。
ポイントカードを忘れずに、早めに来て下さい。
[東福間]11/21
[八幡東]11/21
[小倉北]11/22
[小倉南]11/22
[古 賀]11/28
5) 9月課題 高得点者 []内は教室と学年
◆プレプライマリ【6名平均 図形5.0】
5点…梅田[小倉北 年長], 田中[小倉北 年長], 内藤[小倉北2],
松本[小倉北 年長], 松本[小倉北2], 山田[小倉南2]
◆プライマリ【3名平均 図形4.7】
5点…椿[小倉北2], 高崎[小倉南2]
◆ベーシック【3名平均 図面2.3+設問2.0=4.3】
高得点なし
◆ミドル【12名平均 図面2.8+設問1.8=4.5】
10点…なし
9点…なし
8点…荒川[小倉北6]
7点…なし
6点…山根[八幡東5]
◆アドバンス
11点…古川[小倉北7]
東福間・小倉北・サンリブ古賀教室 佐藤 / 八幡東・小倉南教室 中野
